1 概述( C0 s+ X# _3 h" N
1.1 资源概述% m1 f* Y' Y! r# e: G
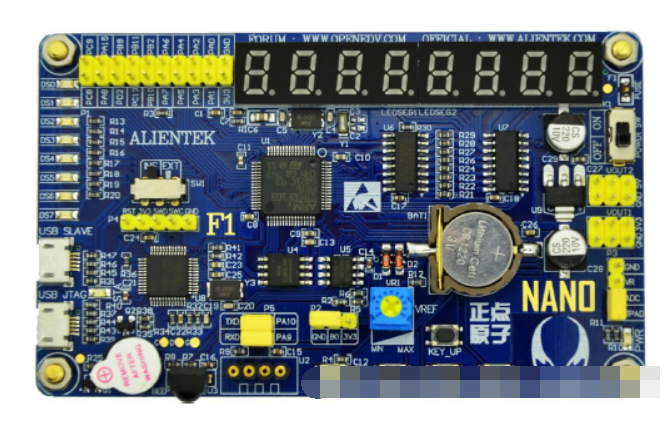
开发板:正点原子STM32F103 Nano开发板
6 e. W+ l9 G4 w& E% _% eCUBEMX版本:1.3.09 |- J K, a( F3 v! Y' D
MDK版本:5.23
]7 @8 L% f Y4 ?4 B# F) Q主控芯片型号:STM32F103RBT6
) R" g4 P$ w, G8 ?, D( g6 U. x+ \7 n: [7 G4 F; e4 _
 P0 T. r6 I; B5 I& x' v& k. F
2 ]" ^; w+ {: e6 ~. v6 o' Q3 H7 a1.2 实现功能
1 Q8 Y( }7 V8 P8 C B; i移植官方例程文件,适当修改,在开发板上实现串口功能,并在电脑上位机上实现输出字符串。5 s. s' F& S5 \. h
. \. q+ T, p: S$ r
1.3 移植原因' A4 R+ u0 q/ w- S/ J/ U
正点原子提供的HAL例程里边自带usart/sys/delay三个由正点原子开发的库函数,但是这几个库函数并非HAL函数,而是用标准函数或者直接操作寄存器实现。因此想完全通过HAL函数实现串口功能,充分了解串口的实现过程。官方例程写的非常好,逻辑结构严谨,有各种错误处理机制,特别适合移植和学习。+ ]- [; Y6 ^. x0 j
# s2 f3 ]. r: T# y
2 软件适配工作
O" h" s# e4 w6 _; G' D2.1 STM芯片的命名规则
6 Y3 b# c! x$ p( `, T% t- Q首先我们了解下STM32的命名规则,如下图,最后两位是封装和温度信息,如果前面的字母数字相同,那么芯片的架构资源就是完全一样,软件就能通用。正点原子的开发板是STM32F103RBT6,我们只要找到STM32F103RB的软件就能适配。
, d0 W! o1 N! S, v0 c$ p: u& d8 S# V y
![SY_}H(P1B9Y9_S~01@]H$DH.png](data/attachment/forum/202205/06/094015rz7nwn3wn2w42a4w.png "SY_}H(P1B9Y9_S~01@]H$DH.png")
8 b8 ~, S N1 _% h$ \ k
! N+ e+ Z( j; t9 j; q) g5 N6 y2.2 官方例程下载
( O" `! |: S6 Z5 M& J( y/ HST官方提供非常详细的官方例程,我们登陆ST官网搜索到F103的例程资源,此安装包同时为CUBEMX的资源包。
: C9 w1 y! H, T* j
* S( y; m( D8 q: G

$ v3 V" c) G; c) B2 V S, b8 `- O4 ?: m e; E" C$ W
2.3 官方开发板简述
' R }- @8 \* K- A! ]打开文件夹,一级一级进入菜单,可以看到project文件夹,这个文件夹即为官方例程库,我们进入到UART文件夹,在进入选择STM32F103RB-Nucleo。这个Nucleo是ST官方提供的开发板。如下图,官网可以下载到全套的原理图,PCB,BOM等文件。此开发板集成STLINK V2,但是外设资源只有一个LED灯和一个按键,连高速晶振都没有,不能使用HSE时钟。有预留位置,可以自行购买焊接。此开发板淘宝价格大概80元。单板芯片和正点原子的开发板芯片相同,均为STM32F103RB,可以借用官方例程进行修改移植到正点原子开发板上。
7 D. \% F9 Y7 r
![CAUM6W`B%U@A2L[[S]Q_RYT.png](data/attachment/forum/202205/06/094017cjii1754j173u5je.png "CAUM6W`B%U@A2L[[S]Q_RYT.png")
, Z# c) h# D; i) h4 T8 {
6 w9 F( d2 l) Q2 o我们使用MDK软件进行开发,打开下述文件夹,打开工程文件。en.stm32cubef1(1.8.0)\STM32Cube_FW_F1_V1.8.0\Projects\STM32F103RB-Nucleo\Examples\UART\UART_Printf\MDK-ARM,6 O0 H/ _8 g6 r" p
打开工程文件后的界面如下:
- i" @- F( |" _- ?4 [
" Q, v% {" Z1 D h
 # y/ J8 x# l. M/ \! o2 L/ Z
" i8 n4 g* Z9 O例程使用的是内部的高速时钟HSI,配置为64MHz。我们也可以修改软件相关时钟配置,从而支持外部高速晶振,同时也可以将频率设置为最高的72MHz。- H8 j' `3 H* @. v
, h% E/ f) [" E
 ! [% D: v0 r! D9 O
# ~$ n3 E, ~" f$ |
4 t2 j, Y7 T* P' F3 w j8 d" L3. 软件修改工作
7 [" |* d/ D1 h0 \ k3.1 文件夹去掉只读属性
) A% t5 }0 u) W. t- }2 |( O% r在修改前,我们需要将文件夹属性只读去掉,否则打开工程后,很多文件上方会出现一把锁3 T9 c5 c/ S& u/ x3 ~) {" p
: c, k* G9 U2 p+ c3 I5 d7 r
 ; f1 A/ U J3 C; |( s: _ m
2 Q2 |5 n, Z* q+ {. Q被锁住的文件将不能进行编辑,代码无法进行修改。. ?2 D, t1 t1 J! o4 ?& U
1 @: W7 c M8 |* S. Y0 ?9 M

( d( m+ d1 T+ ^: R: ]( Q& Z4 R: D: o9 P
3.2 软件修改4 L7 V8 z* L2 S3 A+ _" g
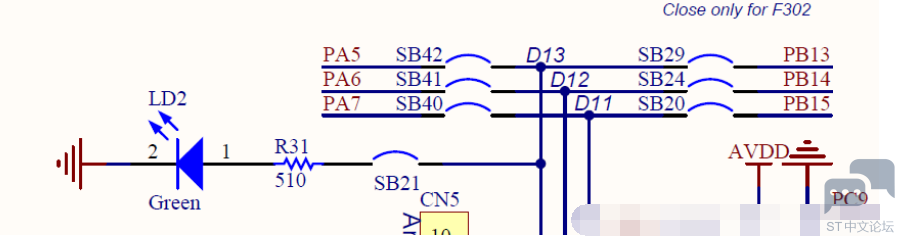
NUCLEO开发板LD2灯对应的GPIO是PB13,正点原子的LED0是PC0,因此我们需要将软件设置里的PB13改为PC0。下图是官方开发板LED部分原理图。当然不改没关系,这里的灯只是用来指示串口收发成功状态用的,如果有错误,LED灯将会亮起。
, _( U- Q& y& F" a c7 K6 [
; c9 S9 ]) a4 f8 ?; D* n
' Y( @5 p' _7 u5 r( o3 n+ b4 ?4 i! i
修改GPIO口的定义& Z; i" ~- a$ |, w- O% z
* i8 Z/ U4 x5 e- G
- #define LED2_PIN GPIO_PIN_0 //这里需要改为端口0,正点原子是PC04 k* K! \: M6 g V, }) }7 {: G, ^
- #define LED2_GPIO_PORT GPIOC//这里需要改为GPIOC,正点原子是PC0
官方例程LED是输出高有效点亮,正点原子开发板是输出低有效点亮,因此我们需要将例程中所有的LED灯的RESET改为SET,这里不一一例出。: P7 Y7 b# ]! ?7 s$ u! ^
9 q- S# ?; P8 b# ^- Y- /* Reset PIN to switch off the LED */
0 o% O' H) d& h* N* e' a# b - HAL_GPIO_WritePin(LED_PORT[Led],LED_PIN[Led], GPIO_PIN_SET);//这里需要将设为SET,正点原子开发板是输出低有效
同理SET改为RESET,这里不一一例出。
4 ~3 v% Y4 T( Q; [6 p9 G* e( A& h, b
- void BSP_LED_On(Led_TypeDef Led)* B4 X7 v7 |. x- u
- {
( J. n* B/ I7 E- j- }$ d, i G - HAL_GPIO_WritePin(LED_PORT[Led], LED_PIN[Led], GPIO_PIN_RESET); //这里需要将设为RESET,正点原子开发板是输出低有效
8 V- y4 M6 E5 Z" m5 M* z5 O8 j7 ] - }
在main主函数中,需要将奇校验改为无校验,否则在PC机上的串口将会出现乱码,即使上位机设置了奇校验。这时候需要将数据位多勾选即可解决,即8位数据位+奇偶校验,上位机数据要选择9位。 J' s" d: p* a" t( k
. i6 ?. G9 Z+ D5 `% S% E2 w- UartHandle.Init.Parity = UART_PARITY_NONE; //需要设为无校验,否则在串口调试助手上显示乱码(即使助手上设置了奇偶校验)
! W. ]# V- ]: X0 L. m3.3程序流程图分析
1 t% Y. f4 A0 l/ y8 @ ?/ t# jmain.c文件程序流程图如下,每一个函数均有错误处理机制,以及错误后的提醒(将LED2灯点亮)4 O$ T! B7 f/ S( C" d L+ h- S+ ?
& j' |- \8 r- H! v# O8 T6 r" w

! e8 A+ M! v, X- K: x: z. e. x0 B- E% p7 a: b |9 X) c# S
4 实验结果
3 } {/ D4 [1 @1 }0 j. S+ ^& J3 f按一次开发板的复位按键,可以在上位机上出现对应的信息,main函数只执行一次。我们也可以将printf函数写在while(1)中,实现多次打印。
. n" M' v+ q( |; M2 l$ K$ n+ i: o; I( A9 E6 A# m3 G" W
![I]AII)IHU_N1WJRST{MY7T3.png](data/attachment/forum/202205/06/094018zpsssgqswnoqpsp8.png "I]AII)IHU_N1WJRST{MY7T3.png")
) F* y8 O% G5 g- E: k4 ^: q8 e- f- ]
4 S. p: Z6 K9 c" N, Q$ \: i这个XCOM串口调试助手在WIN10下容易出现崩溃停止响应,这里推荐WIN10官方商店的一个串口调试助手,稳定不崩溃好用。如下图:( z; O- j, M+ V# f
4 s# R+ {7 h) t. e( ]% ^2 A/ [2 ?2 x% r
 ' H1 ^2 l) s) e. M$ Z
( K8 Y4 ]1 l5 [+ n3 S7 X; v0 W
5 三种串口发送方式说明
( ?0 }& I7 M# l4 I! h* z; k5.1轮询方式printf函数重定义
$ e. @/ \! j3 _: [, H, r+ T0 r以串口1为例代码如下,此时使用keil需要勾选microlib2 x- x; \3 C7 ^$ ?( A5 I
% P0 y) x. u0 O4 `" ^$ }
- int fputc(int ch, FILE *f) //轮询方式,超时机制,输出到串口函数重定义# B: \+ X0 B G+ S! e
- {
* X0 v- L$ H. i. N - HAL_UART_Transmit(&huart1, (uint8_t *)&ch, sizeof(ch), 0xFFFF);1 l- I5 ?6 E. z' V+ ~5 Q
- return ch;
9 {0 g7 U8 q, g: P' f - }
5 o6 X% T! i: V% l. _ - /*HAL_StatusTypeDef HAL_UART_Receive(UART_HandleTypeDef *huart, uint8_t *pData, uint16_t Size, uint32_t Timeout)*// \. T6 Q5 B& c7 t
- int fgetc(FILE *f) //轮询方式,超时机制,接收到串口函数重定义2 o* T F9 S+ C
- {4 ~: M4 W2 l! E9 u
- uint8_t ch;
" Q$ l# f2 K% e - HAL_UART_Receive(&huart1, (uint8_t *)&ch, sizeof(ch), 0xFFFF); 3 A: h+ ~( x2 n5 y- ?4 w* R. L/ e
- return ch;2 n' O3 R5 t6 L0 S+ J4 @
- }
5.2中断方式方式串口发送数据$ H( `2 b+ O- y# X0 k% j
以串口1为例代码如下
, x8 Q" U) x/ v( z6 H8 B& {1,定义要发送的数据。- uint8_t string_it[]="Int:hello world!";
2,调用串口发送函数。
' d/ A' p+ [7 d( ^0 k9 b" Z# v0 V# ?( L* Y& a
- HAL_UART_Transmit_IT(&huart2, (uint8_t *)string_it, sizeof(string_it));
5.3 DMA方式串口发送数据
, x1 O2 t" t+ [, B9 d以串口1为例代码如下
/ r$ T h0 C* V' G( k5 D( p* S1,定义要发送的数据。0 S' D c& |5 `0 }9 v7 M1 L% Y0 p
- ]0 L3 T* \/ e% n" T8 a/ ~8 _- uint8_t string_dma[]="DMA:hello world!";
2,调用串口发送函数。- HAL_UART_Transmit_DMA(&huart2, (uint8_t *)string_dma, sizeof(string_dma));
+ c7 X3 ~4 }$ l三者可以混用,如下图所示- HAL_UART_Transmit_DMA(&huart2, (uint8_t *)string_dma, sizeof(string_dma));2 s3 R9 J K4 r5 o0 Z3 c
# D7 _" A2 Z+ y+ d2 [# e- HAL_Delay(1);
8 a8 h1 R" ^9 _2 y
3 q1 R, u9 K Y2 b2 J& o- printf("\r\nPoling:hello world!\r\n");" v9 W" ]' c$ i
) v q$ t* \+ }3 O- HAL_UART_Transmit_IT(&huart2, (uint8_t *)string_it, sizeof(string_it));
; T f) J$ B; c% a9 h* R3 {! Z则输出的结果是0 H( b/ l9 R% `0 o7 ~. z, L
' a8 d/ ]# w( E6 f( v
![49{%~F~KMUW{]61PYY7TRF0.png](data/attachment/forum/202205/06/094018n4qr1trkrm0kk1qf.png "49{%~F~KMUW{]61PYY7TRF0.png") 4 }9 M9 J! b. a- @3 R% a
5 |2 p5 ` ?9 [" V- A
如果将Hal_delay(1)函数注释掉,将只会输出DMA信息,如下图
, B7 _ [3 {# r6 \$ Q$ b$ b1 Q3 C6 q0 o. D

& t7 G1 Z3 e$ L. I2 D2 K7 l" {- ]2 C' Y/ k- \
5 ?& Z8 F8 g$ l" C/ W
6 NUCLEO_F103RB程序移植0 M$ I& ]! Y8 L/ f9 T$ S
主体程序使用CUBEIDE直接生成,另外将生成的多余注释全部删除,程序进行分层,将底层代码抽象出来,main函数中只保留应用函数。( A: y0 f$ K- u# \
' O* l/ q/ ~2 z8 @( ?6.1 程序说明, P: ~2 A+ w; X4 _" B4 r# m0 t
软件简介
- g2 K8 _# o h& f3 A9 X使用STM32CubeIDE自动生成代码。
+ {+ ^5 w9 s& m5 B3 {7 K: x软件是使用了HAL库,使用了内部集成的CubeMX。
- `! J/ D9 Y3 i# ^. a这个软件是用来验证单板是否完整的Demo程序,可以验证LED灯,按键以及串口的收发功能。
+ M2 Z8 Y& E7 M+ Q串口的数据格式是115200,N,8,1" f8 {4 f1 V* b. y
. [0 u' B2 N9 S% ?
软件内容
3 Z. n! ^+ O! Y" N9 h4 a; F" {# r" \按键控制LED灯。8 a$ L& U3 O" a; b
另外可以通过串口发送数据和接收数据
% h3 [$ L1 z" x/ ]软件的BSP文件和main文件已经分开,将多余的注释全部删除,看起来更加简洁。
; T& q& E" I. R* Y% s! A5 a" n: j0 v( P) b. e1 s
使用说明
: G# B' o9 P6 R( ^首先可以按10次,每次按一下,LED会发生翻转。到达后要求输入一个整数。
, H q# h2 D7 i% d7 w6 O) k输入一个数据后,后续按键允许的次数即为输入的数字;
8 X" j" X' N, F" M串口输入输出函数已经重新定向到printf和scanf,这个的重定向和keil中不同,另外,增加了一条清除接收区缓存区的语句,不然scanf不能正常收。
4 O0 V! d5 d# v( p
4 N v6 q4 q4 M3 O) F软件备注! G# T( p( X1 F9 W% z& X% E
此软件已经在Ubuntu上运行编译通过;; V. E4 A- n4 d
下载到单板上已经验证通过。
; C5 L# Z* s; A+ w* z2 b6 B4 a# H4 W9 ?' t. q, {
6.2 源码
: K @0 J) B: `+ |$ G; ?9 fmain函数如下
3 u* T ~2 h' U3 x; t
; p! G8 n" {$ h1 M& Q
& _& H4 r# l% X2 K- #include "BSP.h" j7 }+ ]6 ?- m. _+ ?% {
# X( j u8 c5 ~" Z+ p Y- int main(void)
8 \& p6 g+ k% C6 p# e1 M - {* ~. `* D, d0 p
- int key=0;
2 Q* B6 a, K ?0 S2 f, g - int ledTimes = 0;; \8 [: v5 u2 W5 g/ l& H
- int inNumber =10;" O0 K/ D+ w* X0 i2 g
- HAL_Init();
, b$ \$ D" v% [: }7 R - SystemClock_Config();) H6 ~# P, X( b% B: Q) g8 o
- MX_GPIO_Init();
9 @7 q+ O, |7 `. J# ] - MX_USART2_UART_Init();( X: Y) l: m% e/ [
4 d( e/ o |6 `0 @- v- setvbuf(stdin, NULL, _IONBF, 0);//清空接收区域缓冲区,否则要到1KB才会刷新4 Q) ]3 I' ?. o" p9 p: {! J3 F. h
- // setvbuf(stdout, NULL, _IONBF, 0);
- I4 s5 |! R& R0 P - - X! g) o) e$ ^( M7 J+ q5 D. b3 O
- 5 [% z2 K( b1 f; ^- Q2 z
- puts("press key to toggle led!\n");! `* Z6 H$ b! h6 G% ? X( h; b. @ ?9 Y
- while (1): a' j5 X: F3 K4 }4 W) B
- {
- k2 s. I/ L' v& N+ D - if(HAL_GPIO_ReadPin(B1_GPIO_Port,B1_Pin)==0)
5 m& v# E( f- `% h) G - {! V! Y# ^/ P2 [6 u8 L- d+ Y' F; E
- while(HAL_GPIO_ReadPin(B1_GPIO_Port,B1_Pin)==0);//等待按键释放
& N- L( b9 q `& x; G' Q - key=1;
9 M8 f! C5 c( ] - }
! K* Y& D0 _( N Y. v - else
3 X; l9 E4 X9 X - key=0;
% e' t* V5 i: k5 |1 d4 b - if(key==1)
% c3 H3 g5 p, ~ - {
) G8 G9 O0 }( f - ledTimes++;
7 W- @ ^6 V& S! a& a - printf("LED is toggling! %d times\n",ledTimes);& D1 q. N" N8 \, D! P2 H& p
- HAL_GPIO_TogglePin(LD2_GPIO_Port, LD2_Pin);//翻转LED灯! [* G: q3 p) t1 ] z9 G; ?
- }( V e& r; c, \9 G! E1 j1 l
- if(ledTimes == inNumber)
, c+ o6 m- i3 w0 C' x% b; ~ - {& p, |- b, v8 R) C
- puts("intput the end number of LEDs\n");
$ n6 E3 D R6 b - scanf("%d",&inNumber) ;! n9 Z* r" S- J" W- V
- printf("the number you input is %d,press key to toggle led!\n",inNumber);
( k4 a" S" k8 G: o" f2 L6 Z - ledTimes = 0;
, V& c) u, A: ~3 w5 p n - }
0 B, K' k( e" Z - key = 0;* O/ [0 F5 a! m3 c2 @1 N; P( z
- }
; y9 c1 `; p6 o) W2 F2 ? - }
8 Y* W! j5 U4 E* q# o
2 R; i* F) d' [$ w7 Y6 sBSP函数如下& ?2 v( a! ?4 }/ f$ n: R
# C; f- u5 X, k4 `' f( B4 r: Q- #include "BSP.h"
8 h3 ]8 Z2 k; d$ Y - ) ]+ @+ F: i1 Y9 {& \) Y. T
- UART_HandleTypeDef huart2;
$ A; y. I5 ]3 X+ A7 {/ _ V
- \ A# }1 T( v, v# x- void SystemClock_Config(void); z9 q3 x" z& e6 o" U1 ~" d
- {
! C# L# E8 J. s: T - RCC_OscInitTypeDef RCC_OscInitStruct = {0};( V% [( n3 p! B" v; k0 C0 p& ~
- RCC_ClkInitTypeDef RCC_ClkInitStruct = {0};3 o; T1 F6 z3 i5 o
- ; J+ `: P8 F' E r
- RCC_OscInitStruct.OscillatorType = RCC_OSCILLATORTYPE_HSI;
; [1 Q- g; l- u1 A& ~( F: j - RCC_OscInitStruct.HSIState = RCC_HSI_ON;+ k; r$ A! C# d* v' y# m. `
- RCC_OscInitStruct.HSICalibrationValue = RCC_HSICALIBRATION_DEFAULT;
/ J3 w* L* G* D* d# K - RCC_OscInitStruct.PLL.PLLState = RCC_PLL_ON;
( q1 U! v/ J. C: w$ B3 ~. h6 @! e& w - RCC_OscInitStruct.PLL.PLLSource = RCC_PLLSOURCE_HSI_DIV2;% [5 T) t8 n9 o' O! F
- RCC_OscInitStruct.PLL.PLLMUL = RCC_PLL_MUL16;" ~& g) l; L. A" W8 K; w1 i! q
- if (HAL_RCC_OscConfig(&RCC_OscInitStruct) != HAL_OK)
6 ?8 i8 \3 P3 V2 C - {1 y4 L2 i5 d' a1 K
- Error_Handler();
9 k& d$ I8 j) D/ B! I$ e. S1 j - }
# x7 S9 r9 |" S/ b) t2 i# p& | - /** Initializes the CPU, AHB and APB buses clocks
# \( M# @7 g1 D6 F- {, |3 c" a# F; h - */
# k4 w2 A/ M. j- q. G - RCC_ClkInitStruct.ClockType = RCC_CLOCKTYPE_HCLK|RCC_CLOCKTYPE_SYSCLK+ y @4 {* q4 s* a' g4 K# {
- |RCC_CLOCKTYPE_PCLK1|RCC_CLOCKTYPE_PCLK2;+ l9 R9 k# w, M0 s
- RCC_ClkInitStruct.SYSCLKSource = RCC_SYSCLKSOURCE_PLLCLK;
$ H/ T" z" g. |' z6 g9 w7 x - RCC_ClkInitStruct.AHBCLKDivider = RCC_SYSCLK_DIV1;
3 f, {( I4 ^ r4 j. B3 s% O3 g - RCC_ClkInitStruct.APB1CLKDivider = RCC_HCLK_DIV2;
8 C! }( v: k# e A# x9 s - RCC_ClkInitStruct.APB2CLKDivider = RCC_HCLK_DIV1;
/ [( X4 m# O3 p" O6 J: P" d) z0 H" m - " A9 e, {* p9 _8 }1 R. f
- if (HAL_RCC_ClockConfig(&RCC_ClkInitStruct, FLASH_LATENCY_2) != HAL_OK)
8 A/ T9 C/ K, V9 n" F - {! r; [& \7 B( _ r6 m, z
- Error_Handler();
8 ~; d0 Y6 j5 a, D& e+ ` - }
0 \1 M4 k k6 H3 p4 H# n# W - }! o' }$ M+ k: Z: E
- ?- k# M" p1 I8 Z% A5 V2 z- 4 E7 m. m! x* t3 Y
- void MX_USART2_UART_Init(void); T) \2 M& h7 b+ u* i; E
- {2 {; x6 m" n/ Y; O2 O: V
: R# b1 A* ]1 _' Q, ~- huart2.Instance = USART2;
% D! o4 b% P0 m, S9 z - huart2.Init.BaudRate = 115200;0 Z& R4 B. I, {0 `, J) _5 V5 ~
- huart2.Init.WordLength = UART_WORDLENGTH_8B;% W3 X5 _! N8 K5 i u
- huart2.Init.StopBits = UART_STOPBITS_1;" S- O2 o- v. J3 w D4 X! N; p" X- t
- huart2.Init.Parity = UART_PARITY_NONE;
/ G8 u% B4 d9 I4 ]* u. _4 q - huart2.Init.Mode = UART_MODE_TX_RX;0 F' w5 i/ j; y( F9 X* E& _% O
- huart2.Init.HwFlowCtl = UART_HWCONTROL_NONE;0 @# b1 j" \4 N" }
- huart2.Init.OverSampling = UART_OVERSAMPLING_16;8 r' Z6 k& g$ r0 c2 y. R
- if (HAL_UART_Init(&huart2) != HAL_OK)
- d% R' _* [. A" K% l) i( H - {( J+ j6 P2 I; h3 {7 d, Z
- Error_Handler();, C: S! G5 a! \4 @8 J
- }, C9 H1 G3 s/ c2 v% w9 q3 K
- }
& j7 M/ ^6 S. F+ F
* M5 C5 T# J0 s- void MX_GPIO_Init(void)
& G" Z2 f$ f0 n& A- W8 w4 B - {
8 \; U, C- U4 f( x5 p5 M - GPIO_InitTypeDef GPIO_InitStruct = {0};
5 w2 Y- _* d) z% ?' e - / X& h# H' b; f9 w6 f8 L' e
- /* GPIO Ports Clock Enable */
9 [3 y0 W! A: K5 `% R$ l0 p - __HAL_RCC_GPIOC_CLK_ENABLE();8 o8 \% J0 o) ], W
- __HAL_RCC_GPIOD_CLK_ENABLE();. l! A$ E- N4 p; g+ R" M
- __HAL_RCC_GPIOA_CLK_ENABLE();
1 H* |4 W+ E( s' ? |! F - __HAL_RCC_GPIOB_CLK_ENABLE();
1 r* {( H- o: U; U! ]
& V$ C. x' A+ i% v- _* O* `6 l/ R( U$ c- /*Configure GPIO pin Output Level */
! o, n# b& U, K7 X5 `5 | - HAL_GPIO_WritePin(LD2_GPIO_Port, LD2_Pin, GPIO_PIN_RESET);
) X, f6 d/ I6 s D" n
/ Y# h! v1 D' I! |7 ]/ g$ ]- /*Configure GPIO pin : B1_Pin */
: d, G0 p) b" N' ?0 } - GPIO_InitStruct.Pin = B1_Pin;
% O. Q% j6 Z0 } - GPIO_InitStruct.Mode = GPIO_MODE_IT_RISING;2 W/ w% S; q/ j, u; y1 a3 |
- GPIO_InitStruct.Pull = GPIO_NOPULL;
. k" v. @4 x% W( I7 T - HAL_GPIO_Init(B1_GPIO_Port, &GPIO_InitStruct);
! n; r$ x% z% s$ s
3 u5 I' w& b! A2 w6 c8 E0 c1 M- /*Configure GPIO pin : LD2_Pin */7 x, g" Z6 t6 r7 v3 z* L; g$ k1 a' Y
- GPIO_InitStruct.Pin = LD2_Pin;. R, l& c! I. K7 v4 Y7 S( u1 Q
- GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP;
0 m5 i1 M r& m1 v6 i - GPIO_InitStruct.Pull = GPIO_NOPULL;
8 A& D, ~4 F6 R+ A0 y+ ? - GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;
1 C% V2 U) R% A& C' y5 N& l - HAL_GPIO_Init(LD2_GPIO_Port, &GPIO_InitStruct);0 ]* Y' E& T& o' v* F8 ]0 [
- 1 L. y Z+ a* ^, R
- /* EXTI interrupt init*/+ Q" ]+ J+ ^0 {. ^
- HAL_NVIC_SetPriority(EXTI15_10_IRQn, 0, 0);
* A U6 H5 _0 e' o0 d8 n/ _ - HAL_NVIC_EnableIRQ(EXTI15_10_IRQn);, e7 Q6 O4 H* Q
- }" ]( a+ i! L6 N5 \2 _- W
- d8 x1 S4 [( e: `. w% F( r4 t
- void Error_Handler(void)
0 |4 ?8 ~1 M) w7 b+ W - {0 J' R [$ G$ h3 |3 e
- __disable_irq();
8 I# a; s2 i: ? - while (1)' [; a' f3 q. @# X! `- s
- {
, p/ J4 t) ]: c - HAL_GPIO_TogglePin(LD2_GPIO_Port, LD2_Pin);//翻转LED灯
9 u t/ V% G/ J# L Z( ~ - HAL_Delay(250);1 A8 m$ w- Q5 D: r) C$ s7 e
- }) | \ {9 Y% Z! q, y
- }
/ A0 _/ ]2 J& M9 R0 C0 o. N+ n
7 h: U, y. |4 Q7 u4 S- int __io_putchar(int ch)//printf函数重新定义* v( y( e5 Y0 g- d
- {( v+ G7 K- U# c
- HAL_UART_Transmit(&huart2, (uint8_t *)&ch, 1, 0xFFFF);
- c, W% F) w# N9 H - return ch;
5 |5 K% F+ q4 y( I - }
0 y- B( E% Q" @: V" D4 w1 `" T
5 k2 t$ s1 D0 Y" ]; @3 L0 B* [5 Q- int __io_getchar()//scanf函数重定向$ ~* j( o8 B" c. t& \
- {
0 v% t k4 T# }; Z3 d) C; n - uint8_t ch;
" z+ T4 T9 w, M2 N: i4 v+ h4 P - HAL_UART_Receive(&huart2,(uint8_t *)&ch, 1, 0xFFFF);& p& F& j9 T# B( B* @
- return ch;
# i( f9 |, q! Y& B K - }
BSP头文件如下0 v; F0 T$ B* [0 l. i
/ A! j7 j6 [- E. N1 }0 ?
" h$ o; J$ l; m& h0 \- z. D- #ifndef INC_BSP_H_
" P6 Z) U' q. z2 s( M - #define INC_BSP_H_9 ]7 r' }3 H6 o0 W5 \
T5 G) x1 t0 X- #include "stm32f1xx_hal.h"( ?7 Y' i! [* O9 X( }
- #include "stdio.h" \4 g% { ?% ^! ]% @: ~
- ; o' g/ l% K e/ b, t
- #define B1_Pin GPIO_PIN_13$ W2 Z k( g9 X1 D: e
- #define B1_GPIO_Port GPIOC8 T' S" p/ q, x& w% @
- #define B1_EXTI_IRQn EXTI15_10_IRQn
+ t h1 ]* r5 E" J+ t" ^7 V" f' A5 } - #define USART_TX_Pin GPIO_PIN_23 q" S! {- k1 `0 c- ?- K/ e" o! o# z
- #define USART_TX_GPIO_Port GPIOA. z" U, S& ^! f% S
- #define USART_RX_Pin GPIO_PIN_3
; Y/ |5 D. T2 o8 H9 J p% M5 x - #define USART_RX_GPIO_Port GPIOA1 u) E, T; B9 M1 r* h8 D
- #define LD2_Pin GPIO_PIN_56 P. z4 t, n6 C6 ~- D3 C
- #define LD2_GPIO_Port GPIOA
( S; d2 b) S: ] - & q0 D6 E/ U8 \& _7 S ~. m
- #define TMS_Pin GPIO_PIN_130 c) V1 e6 E* g L* p- n
- #define TMS_GPIO_Port GPIOA0 e6 U/ A8 ?" [* y4 f. M3 i7 v
- #define TCK_Pin GPIO_PIN_14
; k6 y* h+ v! g9 ]/ i' T( J - #define TCK_GPIO_Port GPIOA
- _8 q" s2 ]' Q; \9 c& _* E& | - #define SWO_Pin GPIO_PIN_3
( \% X |8 A, B, S) V - #define SWO_GPIO_Port GPIOB9 c, c. h( T# ]% D c& U/ l
- - K, p( R5 O) H, Q
- void SystemClock_Config(void);; J) ~! ~4 j6 e
- void MX_GPIO_Init(void);
8 U* e) e# W# I; Z9 u7 i2 H0 L - void MX_USART2_UART_Init(void);
, [! g3 F5 ~; ]* H" E0 X$ i" G - void Error_Handler(void);$ H4 c( |* p# K! o8 b9 u. ^
- ; O b$ n4 ^8 [* W
- #endif /* INC_BSP_H_ */) |4 j8 c8 ^- M/ \( J% }
6.3 串口使用效果
+ |# B# G) [& M5 J7 ?" a8 l0 c. x9 [
 ( Y; A1 g! O3 R3 u; ~! q# {
A |( ~1 E& b$ F; P ^6.4码云上的地址7 k: M* v$ {# J& h% \8 J, E! w
6.4.1 STM32F103程序源码
+ g) |% ^0 r- ~程序源码已经进开源,方便自己后续验证自己的单板上的串口,按键以及LED灯是否完好。
9 `; ~; ~ I: d% H5 ~/ D
0 z0 I! I4 A1 {8 U7 k2 e6.4.2 STM32F407程序源码
# j' a! y) z0 c A& H9 c. P% n底层驱动使用cubeIDE自动生成,应用代码基本移植于F103,由于底层驱动和应用层进行了很好的分割,所以移植非常方便。 K! y& L K: Z" F8 M: @7 ]
$ d% n1 ^; z) \: \
7 }; z2 Q* Q* t( t) u4 K$ x) x3 n+ O& ^' a7 B" M2 b9 ~% h& u. F
|





 STMCU小助手
发布时间:2022-5-6 09:39
 微信公众号
 手机版