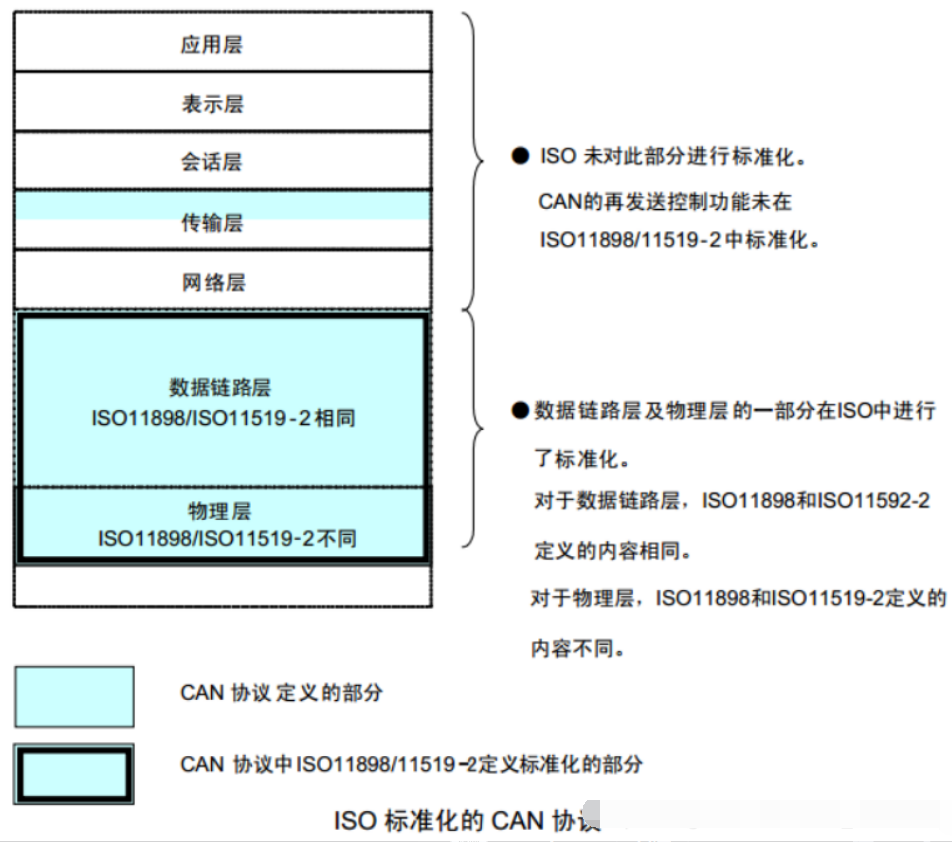
1、什么是CAN0 P2 Z/ d* b1 f- ^+ N. \
CAN是Controller Area Network 的缩写(简称称CAN),是ISO国际标准化的串行通信协议。由德国电气商博世公司在1986 年率先提出。此后,CAN 通过ISO11898 及ISO11519 进行了标准化。现在在欧洲已是汽车网络的标准协议。ISO11898是针对通信速率为125Kbps~1Mbps的高速通信标准,而ISO11519-2是针对通信速率为125Kbps以下的低速通信标准。现场总线是当今自动化领域技术发展的热点之一,被誉为自动化领域的计算机局域网。1 I+ A3 w& E5 i/ P
3 c: _: g, W. q- s. ^ ?
CAN 控制器根据两根线上的电位差来判断总线电平。总线电平分为显性电平和隐性电平,二者必居其一。发送方通过使总线电平发生变化,将消息发送给接收方。具有很高的可靠性,广泛应用于:汽车电子、工业自动化、船舶、医疗设备、工业设备等方面。
! Z0 D1 N) v" C$ m5 K L% Z! n/ Y; P- l. f R% |: |
 % Q% O6 }9 y* M+ n4 c
4 N0 _& B2 Z! n' p8 z \. ^! d2、CAN协议的特点
/ |& i- W' a2 W9 N& A% g% E6 D( n4 T ①多主控制。
5 v' r; ]$ `- |; l% E4 x1 s6 \- Q# @4 F# v" K5 {/ Z, i& R1 v9 a
②系统柔软性。' d3 i- Q0 Y t& O1 i+ W
& k& |' ^( U$ g0 `7 a* J ③ 速度快,距离远。. Z; o* Q# Q3 J9 Q1 C+ p1 z
$ P9 Q0 r, r7 O( | u3 h2 Z ④ 具有错误检测、错误通知和错误恢复功能。
7 M& z* c6 Q" s6 T0 ? X9 b
$ M f# J r: V+ g! \4 ` K ⑤ 故障封闭功能。9 h# Q' t8 Z% b" ]
. B F; I' ~4 C S7 `1 h
⑥连接节点多。
1 S6 C# F* c5 ~5 L" a
* G) N( x8 b8 C' B2 @3、ISO11898标准下的物理层特征
) q# v5 X: ~+ f CAN 控制器根据CAN_L和CAN_H上的电位差来判断总线电平。总线电平分为显性电平和隐性电平,二者必居其一。发送方通过使总线电平发生变化,将消息发送给接收方。7 ?0 H" L; N4 l2 |$ Y O+ C( Z; b
/ ^' c3 |& x, j5 j2 p9 @
显性电平对应逻辑:0,CAN_H和CAN_L之差为2.5V左右。
, @* S: ^3 a: H( g# ?" k" |, l/ J) Q3 q! m
隐性电平对应逻辑:1,CAN_H和CAN_L之差为0V。
. ~ p( g3 ]$ c( _6 f& ?3 Y5 E% e$ s! }; {9 @% ^6 i; `
显性电平具有优先权,只要有一个单元输出显性电平,总线上即为显性电平。而隐形电平则具有包容的意味,只有所有的单元都输出隐性电平,总线上才为隐性电平(显性电平比隐性电平更强)。另外,在CAN总线的起止端都有一个120Ω的终端电阻,来做阻抗匹配,以减少回波反射。
/ e5 j7 E, P! @) B/ |! }- g) ]
# [$ k% N0 e! b* b

?" P" b& e( }3 S, a/ r0 O
) P8 W$ R. x6 D( N4、CAN 协议的5 种类型帧' _4 ^, ]4 J p [+ K; z
) K) G4 t6 y ^8 ]

' n6 A0 ~4 v$ L- K W9 R
/ t' \- }7 D0 }: |+ X8 c* L其中,数据帧和遥控帧有标准格式和扩展格式两种格式。
G/ w q+ y ?# c" w
8 H. w: j7 k) c* R% c 标准格式有11 个位的标识符(ID),扩展格式有29 个位的ID 。
% J" y" h: O7 z) I. d' s5 f* }0 B/ \ h! m
其中,最常用,也是最复杂的是数据帧,接着就看看数据帧:
2 o8 d$ Q. Z v8 d- t g
% _6 `' N1 V I0 [1 y数据帧一般由 7 个段构成
& A, l7 O O6 v+ w3 o1 r* u3 R" W8 f, B% I
(1) 帧起始。表示数据帧开始的段。* }: S a8 |9 U
(2) 仲裁段。表示该帧优先级的段。7 ~4 ~1 \3 E( H8 N" a5 I0 l$ u
(3) 控制段。表示数据的字节数及保留位的段。8 ^ @0 h" g+ k2 B
(4) 数据段。数据的内容,一帧可发送 0~8 个字节的数据。4 V( b& L- T# Y9 M3 ]
(5) CRC 段。检查帧的传输错误的段。0 I; x, a* m& Y9 @* X3 W1 |- M
(6) ACK 段。表示确认正常接收的段。' A2 U9 l8 V( i
(7) 帧结束。表示数据帧结束的段。
; T @( K+ H. W ]
+ q. Y4 T. j, _* d
 8 f6 q% y+ t& S% z$ ~2 q# j
7 m3 O% j. ]; z8 s' k! L
4.1、总线仲裁介绍 T" \! o: M! S- Q
同时多个单元发送数据时,总线仲裁过程:1 D2 v; o2 q& L( T7 M
- [3 Q& X7 N, U- d/ }

' W$ ^7 _5 L: y6 r" F1 r! n3 [! Y, L$ L, k, U6 y
上图中,单元 1 和单元 2 同时开始向总线发送数据,开始部分他们的数据格式是一样的,故无法区分优先级,直到 T 时刻,单元 1 输出隐性电平,而单元 2 输出显性电平,此时单元 1仲裁失利,立刻转入接收状态工作,不再与单元 2 竞争,而单元 2 则顺利获得总线使用权,继续发送自己的数据。这就实现了仲裁,让连续发送显性电平多的单元获得总线使用权.' R& p. B5 Z0 R1 X; x' B5 a
; y6 z4 Y+ G* e5 n. Y3 O4 \
规律:
9 W& O& h! W0 l, S' N7 G
' M5 O! X; S2 H, J/ j$ e7 Z" d 1,总线空闲时,最先发送的单元获得发送优先权,一但发送,其他单元无法抢占。
4 I" S# j5 q& J, r" ~- _5 n0 g: S4 \
2,如果有多个单元同时发送,则连续输出显性电平多的单元,具有较高优先级。
B% R# P5 g2 K% q4 J' l1 {% n+ Y) a; B: r0 y
4.2、位时序
* a' D$ m: A" e& P4 y/ z( h7 ~( P: N 位速率:由发送单元在非同步的情况下发送的每秒钟的位数称为位速率。一个位一般可以分为如下四段:6 R( v+ ^. Q/ F
& G' d" |+ d" N% l, L
同步段(SS)/ U: _ }6 q6 y g: c' k
传播时间段(PTS)+ w. {# m# _' S" T8 D `/ d) h; w
相位缓冲段 1(PBS1)
% k' H% J- ?/ [' P 相位缓冲段 2(PBS2)
5 V: P* E2 Q7 t0 H( M, h/ t) N: q9 n$ y( t1 K1 n' b
这些段又由可称为 Time Quantum(以下称为 Tq)的最小时间单位构成,1 位分为 4 个段,每个段又由若干个 Tq 构成,这称为位时序。
: t0 ? s k) b/ i7 ]* r; }6 h: U% L
位时间=1/波特率,因此,知道位时间,我们就可以知道波特率1 位由多少个 Tq 构成、每个段又由多少个 Tq 构成等,可以任意设定位时序。通过设定位时序,多个单元可同时采样,也可任意设定采样点。各段的作用和 Tq 数如表所示:5 M6 D. `: `& x4 f, ^8 t
- `1 r) ?# }+ J9 O B" M

& L: P7 q( \8 _! d
5 o0 I$ ^1 {2 G) e& T1 个位的构成如图所示:
0 _) j4 g# B0 B8 Z/ P; P' _) t0 z! u2 w0 e
![%QR7Z1KPF)9]}7_HZ)]IH78.png](data/attachment/forum/202205/16/112743f117516p7aw1ztn8.png "%QR7Z1KPF)9]}7_HZ)]IH78.png") & ?0 E. n" V& K) |" ?
. s' d2 h3 w, {- Z) t/ c9 b+ @上图的采样点,是指读取总线电平,并将读到的电平作为位值的点。位置在 PBS1 结束处。根据这个位时序,我们就可以计算 CAN 通信的波特率了。图中采样时间加大或减少量的最大值就是SJW。
# y# c1 b9 I1 n1 }( W: r: H: j: }, Y b' X
5、STM32 CAN控制器简介6 t8 i1 H+ }7 V. g7 r. M
STM32F4 自带的是 bxCAN,即基本扩展 CAN。它支持 CAN 协议 2.0A 和 2.0B。它的设计目标是,以最小的 CPU 负荷来高效处理大量收到的报文。它也支持报文发送的优先级要求(优先级特性可软件配置)。对于安全紧要的应用, bxCAN 提供所有支持时间触发通信模式所需的硬件功能。
, i. r( ?$ W' V- lSTM32F4 的 bxCAN 的主要特点有:
& A8 P* g3 W; e4 |3 c ①支持 CAN 协议 2.0A 和 2.0B 主动模式
& x( c6 }3 y* m0 @9 T ②波特率最高达 1Mbps
# ^+ F* x$ W$ a$ S! a5 I3 o ③支持时间触发通信
4 O1 T& u, w8 p ④具有 3 个发送邮箱
4 x2 F9 B- Q3 k ⑤具有 3 级深度的 2 个接收 FIFO
, B& j+ n8 U; ^2 x. v ⑥可变的过滤器组(28 个, CAN1 和 CAN2 共享)
) D" `, b5 R- V& g# P/ Q- |
' s3 a, O- q* s/ h

- U( y! g. z3 |3 j: C, w6 @# I+ @* q4 J' d! j8 L* q& K5 a4 H
5.1、标识符筛选器. s' g1 z. N3 v
CAN的标识符不表示目的地址而是表示发送优先级。接收节点根据标识符的值,来决定是否接收对应消息。6 \# X, U+ z% ?+ u; q
STM32 CAN控制器,提供了28个可配置的筛选器组(F1仅互联型才有28个,其他的只有14个),可降低CPU处理CAN通信的开销。) u6 q' g5 Q M
STM32 CAN控制器每个筛选器组由2个32位寄存器组成(CAN_FxR1和CAN_FxR2,x=0~27)。根据位宽不同,每个筛选器组可提供:$ R: D) s3 F* n
● 1个32位筛选器,包括:STDID[10:0]、EXTID[17:0]、IDE和RTR位5 Y7 i4 P; L" F7 [# ?2 ~2 U1 M! R
4 N1 K/ @& {% T1 b* Y ● 2个16位筛选器,包括:STDID[10:0]、IDE、RTR和EXTID[17:15]位% L! x% K1 X; A
; b* B6 n2 [. }( J 4.筛选器可配置为:屏蔽位模式和标识符列表模式。3 P: B( E$ d( Y- _8 u0 J) m2 ^* O
) F5 H. q5 B5 t$ o$ g" a' L6 G在屏蔽位模式下,标识符寄存器和屏蔽寄存器一起,指定报文标识符的任何一位,应该按照“必须匹配”或“不用关心”处理。
2 [# N" E8 c+ S
}- O$ j! P! B. X1 C在标识符列表模式下,屏蔽寄存器也被当作标识符寄存器用。因此,不是采用一个标识符加一个屏蔽位的方式,而是使用2个标识符寄存器。接收报文标识符的每一位都必须跟筛选器标识符相同。. D- v$ w+ e1 | s2 c) u$ R
( O! w: A o; L2 `( s
![[P7INPM[EOETS7MBWATI[UE.png](data/attachment/forum/202205/16/112744yhttkcchklgslc3h.png "[P7INPM[EOETS7MBWATI[UE.png")
1 Z) R7 M! b7 T7 i9 e/ J( Y& t( W# w5 @" N5 o- C% \( L6 Y
为了过滤出一组标识符,应该设置筛选器组工作在屏蔽位模式。
' ?( _. e; D! ]为了过滤出一个标识符,应该设置过滤器组工作在标识符列表模式。
4 N( r/ a3 d# T, U( H3 e应用程序不用的筛选器组,应该保持在禁用状态(通过CAN_FA1R设置)。
' x7 W6 p# f! Z5 Z( |+ l: M1 v% e筛选器组中的每个筛选器,都被编号为(即:筛选器编号)从0开始,到某个最大数值-取决于筛选器组的模式和位宽的设置。! m# ~" {( B& D l8 A( `$ m5 k
通过CAN_FFA1R的设置,可以将筛选器组关联到FIFO0/FIFO1
% t, F( y1 y, `# t* s" q: u5.2、STM32 CAN模式: `7 M9 x. e% ~4 O4 s$ v
1)工作模式* k6 o% M9 p1 A4 G: ^
' Y$ Y; i9 N: B/ l! \
①初始化模式(INRQ=1,SLEEP=0)
3 l/ y! y2 k8 o' ?. e" b* J3 c) X8 z) R7 P, b# Z7 i2 l4 }
②正常模式(INRQ=0,SLEEP=0)" v- t8 q* x T, L2 U+ x! `/ ?+ u
! A+ N- f% `+ s. U# q$ L* _& e
③睡眠模式(SLEEP=1)* n% @& H6 U- Q6 I7 C: T
5 M+ A. D. b$ r& o2)测试模式' w! O# l( r! N8 R
( ]% Z( \5 ?* f; ^# s E X静默模式( LBKM=0,SILM=1 )
6 {" o) t' }; y, G/ s
_% v5 ]* \# e |- \* j

! U1 m' U' ^) ~
2 \7 S; a5 e" L环回模式( LBKM=1,SILM=0 )
* c9 X8 @3 V- m. P {0 s$ c9 u* s: F! `9 w8 `& J$ l9 j

# D7 O1 C) D1 F t* a8 z* i- @
$ q! h. v3 n$ i0 P! m环回静默模式(LBKM=1,SILM=1)
6 J5 Q* ^0 y; i5 S8 c0 |1 @+ M, q8 v0 J2 o- ^+ ?
![N((0PJ%SJ_H[)WACIRR[N.png](data/attachment/forum/202205/16/112745e3a5fh83fsd86fpv.png "N((0PJ%SJ_H[)WACIRR[N.png")
4 Q3 p i% ^; s! b. @% V6 _" U9 w% a% s0 O
3)调试模式
/ F1 t2 n1 u' E6 x7 G9 v! C! `! q* { K1 \$ c- s
5.3、STM32 CAN发送流程# |1 x- K: x: C) ~7 `
CAN发送流程为:
+ g% i2 t; c% v! c7 Z1 |' v4 k/ s0 \/ l( ~5 F
程序选择1个空置的邮箱(TME=1)--->设置标识符(ID),数据长度和发送数据--->设置CAN_TIxR的TXRQ位为1,请求发送--->邮箱挂号(等待成为最高优先级)--->预定发送(等待总线空闲)--->发送--->邮箱空置。- Y/ d8 v( p3 q
, A' x- s$ y- k2 f2 t 还包含了很多其他处理,终止发送(ABRQ=1)和发送失败处理等, T! y) ~; m+ {. \+ k, M
0 l$ k1 X' t7 _$ N' x
![]H1Q8B)[T86KV_74XRMXFDP.png](data/attachment/forum/202205/16/112745fb71rb7k7rc2tn4y.png "]H1Q8B)[T86KV_74XRMXFDP.png") 4 X) N7 ~; Y9 y. j
2 a! z# |- _& M9 k. s5.4、STM32 CAN接收流程
/ n8 ~8 c! ]/ Y3 q9 pCAN接收流程为:& H" D' W/ A6 s' h' V. B2 P: V
, @0 x9 t1 C; f6 ^. J2 d9 I FIFO空--->收到有效报文--->挂号_1(存入FIFO的一个邮箱,这个由硬件控制,从而节省了 CPU 的处理负荷,简化了软件并保证了数据的一致性)---->收到有效报文---->挂号_2---->收到有效报文---->挂号_3---->收到有效报文à溢出。$ h! ~+ A7 K+ `1 U2 Z
+ [( M B6 ^% R. d0 r* N2 h CAN收到的有效报文,存储在3级邮箱深度的FIFO中。FIFO接收到的报文数,我们可以通过查询CAN_RFxR的FMP寄存器来得到,只要FMP不为0,我们就可以从FIFO读出收到的报文。
5 z7 G `& L9 s: h9 p: p; x: w; N* E- y4 x" S4 u
报文FIFO具有锁定功能(由CAN_MCR,RFLM位控制),锁定后,新数据将丢弃,不锁定则新数据将替代老数据
2 k3 P5 O; w, e, c& F* o5 R, u
2 m4 l1 p1 x# g) b
![Z{NCPU77TQBGI%J$%]XO[XU.png](data/attachment/forum/202205/16/112746wdxexde24dxzdpff.png "Z{NCPU77TQBGI%J$%]XO[XU.png") / A* C- C% I, g
/ Q% A% q* J& c5.5、STM32 CAN位时序4 [ N3 r& |, C, S& T5 [# b# w
STM32F4 把传播时间段和相位缓冲段 1(STM32F4 称之为时间段1)合并了,所以 STM32F4 的 CAN 一个位只有 3 段:同步段(SYNC_SEG)、时间段 1(BS1)和时间段 2(BS2)。 STM32F4 的 BS1 段可以设置为 1~16 个时间单元,刚好等于CAN的传播时间段和相位缓冲段 1 之和。
% Q4 X" d9 W# ~- f8 Z% W, }+ @* S$ i' h/ v7 [

1 G; \1 g: s0 C* V1 T
2 I2 b- Y0 R5 I4 } 图中还给出了 CAN 波特率的计算公式,我们只需要知道 BS1 和 BS2 的设置,以及 APB1的时钟频率(一般为 42Mhz),就可以方便的计算出波特率。0 ?/ @0 ]8 Q+ G
2 _# C6 r' c9 [2 F: B9 j4 B. x! a- d
比如:% ]" E; O7 {* }3 C7 ^
7 L( {+ }* g5 R; \+ C/ b STM32F103,设TS1=8、TS2=7、BRP=3,波特率=36000/[(9+8+1)*4]=500Kbps。3 i: w' X8 R1 w3 J/ I: l9 S$ j% x- [
/ Z h! [) l' N1 ~* P
STM32F407,设TS1=6、TS2=5、BRP=5,波特率=42000/[(7+6+1)*6]=500Kbps。
8 w' {, P: _! s3 q g( a: j
5 a0 N) K0 g# _6、参考代码
, E6 c2 R- d. w5 g9 L- #include "can.h"
! d- B# b- f) o' I0 K - #include "delay.h"/ o7 P. H. S' V: ~( K; w$ e8 `
- #include "usart.h"
. J) {4 P4 }: z5 v4 { - ) F" G) Q, h. P) _
- u8 CAN1_Mode_Init(u8 tsjw,u8 tbs2,u8 tbs1,u16 brp,u8 mode)6 {7 l# s5 E2 g r/ K4 o5 l6 k
- {
. d4 a4 `" w8 h$ ]2 e - GPIO_InitTypeDef GPIO_InitStructure;2 _- F: S9 a) G, I0 v1 h
- CAN_InitTypeDef CAN_InitStructure;
6 J7 ]* X( ^6 t# D - CAN_FilterInitTypeDef CAN_FilterInitStructure;+ |, }' o9 S( P& h! Q
D X9 x) G' |, [5 f5 H- RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOA, ENABLE);$ r0 Z" V0 N. G0 G% A: y0 {: o
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_CAN1, ENABLE);
) I) Z# F. H8 M& P - 1 E1 \( b/ h3 n
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_11| GPIO_Pin_12;7 Z$ Z" b$ p( J6 {0 ?
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF;
3 a3 `: O! b* I. w- z+ Y/ F - GPIO_InitStructure.GPIO_OType = GPIO_OType_PP; A: b8 {6 G8 G" e
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_100MHz;$ h- B9 \% m2 K
- GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP;; w! W# l9 m6 \/ k* s9 u8 S. T1 u
- GPIO_Init(GPIOA, &GPIO_InitStructure);& @% T; T6 f$ C! {! r& I. ~% N
- 6 c( W& P( Q7 l, j6 O: q
- GPIO_PinAFConfig(GPIOA,GPIO_PinSource11,GPIO_AF_CAN1);7 b$ @$ A. B' [1 o/ B2 l6 d( Z
- GPIO_PinAFConfig(GPIOA,GPIO_PinSource12,GPIO_AF_CAN1);
; p6 C5 D. Q5 V+ n b/ z -
/ X, |# K( L B# `( l - CAN_InitStructure.CAN_TTCM=DISABLE;
) ?* N4 y, ?5 U/ c% e# L- Z% S - CAN_InitStructure.CAN_ABOM=DISABLE;* o. A7 [, I' i* ~
- CAN_InitStructure.CAN_AWUM=DISABLE;
" P: S$ c0 Y$ Z/ Q' t, ~- k - CAN_InitStructure.CAN_NART=ENABLE;5 @$ N' r0 D* q
- CAN_InitStructure.CAN_RFLM=DISABLE;3 \. X% T7 }7 ]- g d) F# ^
- CAN_InitStructure.CAN_TXFP=DISABLE;
' r$ j2 z# ?0 h; w" A3 v7 V Z - CAN_InitStructure.CAN_Mode= mode;- {% j' Q U; }8 M, u
- CAN_InitStructure.CAN_SJW=tsjw;9 S9 o- L0 E- q% P: T* J
- CAN_InitStructure.CAN_BS1=tbs1;
1 L6 b$ \# }: Z - CAN_InitStructure.CAN_BS2=tbs2;
0 @% A( o2 n: `, T3 n - CAN_InitStructure.CAN_Prescaler=brp;
+ `1 z# F q( v5 M7 |) F - CAN_Init(CAN1, &CAN_InitStructure);
( D/ V6 ^! a3 Y* R/ i& r8 O, t$ W - 0 R7 {7 C, V }
- CAN_FilterInitStructure.CAN_FilterNumber=0;
9 G5 Y% J X1 g. a/ A/ n, i' g - CAN_FilterInitStructure.CAN_FilterMode=CAN_FilterMode_IdMask;# W7 R% x; I Z' H6 ~/ \2 m `, O
- CAN_FilterInitStructure.CAN_FilterScale=CAN_FilterScale_32bit;* D( g2 {( y$ Y' |% Z6 ~4 |4 h
- CAN_FilterInitStructure.CAN_FilterIdHigh=0x0000;4 d6 ~- G7 q# W" [
- CAN_FilterInitStructure.CAN_FilterIdLow=0x0000;
1 R' ]4 _% M. a' ?& s - CAN_FilterInitStructure.CAN_FilterMaskIdHigh=0x0000;
/ @: P9 _/ Q* J! C% U - CAN_FilterInitStructure.CAN_FilterMaskIdLow=0x0000;1 q! o/ O) `* \; z# ^
- CAN_FilterInitStructure.CAN_FilterFIFOAssignment=CAN_Filter_FIFO0;
2 G8 k8 W$ s$ Q0 r - CAN_FilterInitStructure.CAN_FilterActivation=ENABLE;' t, B: K V2 @! d! T7 r! f- C0 C
- CAN_FilterInit(&CAN_FilterInitStructure);0 F$ x0 f& _6 J* h
-
8 q6 m) f2 i2 z - CAN_ITConfig(CAN1,CAN_IT_FMP0,ENABLE); 7 ^6 \5 g3 M Z! ^
- - d s% Y# h8 F. x; q* J' z
- NVIC_InitStructure.NVIC_IRQChannel = CAN1_RX0_IRQn;1 {9 f/ O# B+ V- x
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1; - H. ]; a3 P; ?: X: j
- NVIC_InitStructure.NVIC_IRQChannelSubPriority = 0; 1 ~) t1 x7 X, V8 X
- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;
, _2 ^ c& R# @* t1 j- T% X - NVIC_Init(&NVIC_InitStructure);
, r V# S8 x7 I) B5 m7 g/ ] - ( }$ p- p8 Q0 o9 \
- return 0;
) F/ Y j9 @1 l2 z, x' ? - } ! x4 ~& ^7 s6 ?: g1 c
- 2 v* r( s O3 c2 ^3 {9 w# m6 y3 o: g
- 6 Q! ~% P* y( D% H* K
- void CAN1_RX0_IRQHandler(void)
0 h h c# A: O0 b - {
" K' N e/ t- K; f - CanRxMsg RxMessage;& C: Q4 m; Y9 E# ? Z" @
- int i=0;. G; }: R% X' P" q3 B, t4 _5 u2 Q
- CAN_Receive(CAN1, 0, &RxMessage);2 y4 p% F+ m' k5 n9 r7 S: }7 P- e$ J
- for(i=0;i<8;i++)3 X5 R0 K) Y. v
- printf("rxbuf[%d]:%d\r\n",i,RxMessage.Data<i>);
) G5 J" i/ |5 [ - }0 J9 F. N O- G3 q" Y
- 9 U6 f9 d9 v: V6 w! s* z
- 6 J& @# i8 {, R( T
- u8 CAN1_Send_Msg(u8* msg,u8 len)% O( @1 e! A/ `% x
- {
' {' x% `% C1 Q9 n6 \% p - u8 mbox;2 b7 [9 ]! H3 l' B
- u16 i=0;
+ R; L/ T$ o* M$ v0 @; X - CanTxMsg TxMessage;
3 ^5 u% R' s$ J - TxMessage.StdId=0x12;
( t: L+ h+ V, E - TxMessage.ExtId=0x12;
% ?! Q8 h- g& ^2 Z: z - TxMessage.IDE=0; 7 I/ V( F. c. K
- TxMessage.RTR=0; * e/ i( M' M% b$ |
- TxMessage.DLC=len;
8 a$ p5 B2 m& P- | - for(i=0;i<len;i++); A$ u8 e, }+ D! ]; p4 T
- TxMessage.Data<i>=msg<i>;
0 Z# l! Z$ h! h y2 `0 l - mbox= CAN_Transmit(CAN1, &TxMessage); " [7 u% ^: }. o S$ r
- i=0;" e5 d( {4 }" r! x. x0 K8 n
- while((CAN_TransmitStatus(CAN1, mbox)==CAN_TxStatus_Failed)&&(i<0XFFF))i++;
% I" [' }: ^% X( u2 I! P) r, @6 q - if(i>=0XFFF)return 1;: K/ k. w" |& H c
- return 0; 1 g/ d6 b+ N* b T: _9 I2 J4 V
- {0 q3 \& g# p, V# w- E8 P3 D
- }$ V+ v& ~& n' |/ ^: s; n; @
- j" ^0 ?' Y/ Q) ~, P/ [) \5 M$ ~
- u8 CAN1_Receive_Msg(u8 *buf)
: C+ a7 ^) ]+ b1 g# i! t# o - { 6 X# n) W* Q, p: O6 Q# B! g, y
- u32 i;+ T% s D5 p7 n4 O- ~" E
- CanRxMsg RxMessage;
. i9 S/ a. X" y8 M+ A7 ?" u& w - if( CAN_MessagePending(CAN1,CAN_FIFO0)==0)return 0;
v; R' x5 d9 c } - CAN_Receive(CAN1, CAN_FIFO0, &RxMessage);# W! m- S+ z) y' N6 R8 t
- for(i=0;i<RxMessage.DLC;i++)
+ P( S6 O7 |1 M - buf<i>=RxMessage.Data<i>; 9 H) ^! @+ b# \2 \9 Y
- return RxMessage.DLC; . @) y) O% a4 ^0 k
- }
3 X( x8 H$ E8 G3 ?! Q - </i></i></i></i></i>
: w0 o' }2 J/ {& T. W$ B
- |2 b; @' K+ b1 B) b3 `$ P |





 STMCU小助手
发布时间:2022-5-16 11:26
 微信公众号
 手机版