1.定义
* i! B! H4 [. O" r0 _' n& a3 C
- |" C3 D/ u: S, C Y( O设置等待时间,到达等待时间之后执行指定的硬件操作。
2 ]1 ]4 z0 u1 p7 s5 N3 r- f! i% D9 Z: S6 }7 R
定时器最基本的功能就是定时,比如说定时发送串口数据,定时采集AD数据,也可以产生PWM方波等,定时器产生PWM控制电机状态是工业控制的普通。
! l w; z+ f6 J* u1 L" l( I
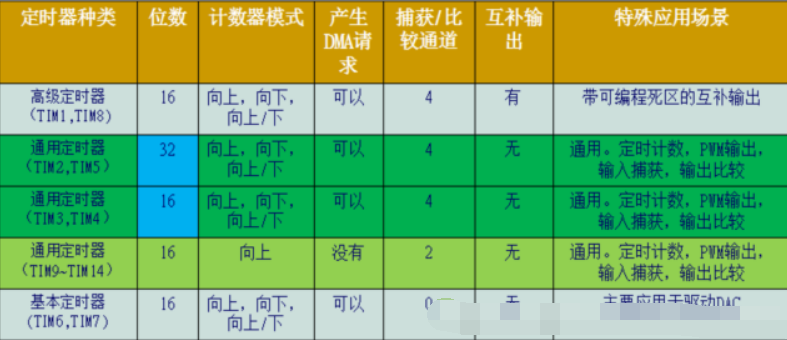
8 S; u# m( K/ {/ R. ]$ k n+ n S2、STM32F4xx系列的芯片:2个高级控制定时器(TIM1和TIM8)、10个通用定时器(10TIM2-TIM5,TIM9-TIM14)、2个基本定时器(TIM6和TIM7)、2个看门狗定时器6 p+ r( D: }: s+ |( m" t$ F* ]/ d& V
5 F" V4 n, R1 z) N
具体可参考中文参考手册了解其特性及原理+ m4 X7 `) [; {2 U% ~* O
. e# W6 }' L; _2 b: Y% l i- C

3 @3 g- G% l- S1 y9 r
5 f0 v! w/ R) @; O# v3、定时器计数模式:
{" k' x+ U4 R# m3 v9 {( K% ?( a% t; z- A+ ~% [
通用定时器可以向上计数、向下计数、向上向下双向计数模式。
; K8 E# u6 A2 e& P2 u( o$ Q/ T( |# u' U3 {' e$ t( G) M
①向上计数模式:计数器从0计数到自动加载值(TIMx_ARR),然后重新从0开始计数并且产生一个计数器溢出事件。
; A; a9 A6 r5 M9 E
- k; z8 K" N7 q5 a②向下计数模式:计数器从自动装入的值(TIMx_ARR)开始向下计数到0,然后从自动装入的值重新开始,并产生一个计数器向下溢出事件。
" c& v4 N- ? d0 G7 v6 e4 d( ~/ D7 x- Q+ f a5 \* |
③中央对齐模式(向上/向下计数):计数器从0开始计数到自动装入的值-1,产生一个计数器溢出事件,然后向下计数到1并且产生一个计数器溢出事件;然后再从0开始重新计数。2 G1 o: b6 Y# c5 N* j' I
/ }5 x* q+ A4 m2 x+ O4 L" C如图:: ]3 D! ^% R3 M8 u
) d5 A) H' W3 _( v

: r) W1 r, m# n" O3 C" r: }: r2 i3 F6 J: [' g; s
4、通用定时器工作原理:
\- o. q1 q0 X4 @" @
/ p! X; i! z* N" J● 计数器寄存器 (TIMx_CNT)
6 I( m* _0 `( g, U. R3 P9 Y& X+ `( \- ]
● 预分频器寄存器 (TIMx_PSC)
% T3 v z+ f. w. a: u) `( Y% S" Q. n: y0 N# v5 ^. J- @" e: S# U
● 自动重载寄存器 (TIMx_ARR)' a4 C" R" S- `9 e( |. l5 j7 A! I; C1 j
* u$ b; t& W7 M8 C9 p5 U1 }
假如是向上增长模式,计数器(CNT)从0加到自动重载值(ARR),预分频器(PSC)减一次。
$ \+ D7 I% R! U2 e" _9 g! q
! @; ?. ~1 W# s9 I, |3 _时间计算方式:
" `4 l) O* I( e3 X7 F" s/ q2 `( b8 z* L% A7 I9 p, H0 b
假设频率为:42M*2 == 84M == 84000000 == 1s //42根据定时器时钟数可知 并且一般都是*2/ x& ^5 V& p0 p1 f V1 g
" c. I; q) ?3 |& {/ M
定时器定时1s产生中断:
3 F! P+ g# y9 ?, c4 y- w
, h. l! [# C5 r: L$ j3 o0 p# KARR = 84000; // 1ms0 F+ X# G0 \5 D5 C3 T: h1 ]9 m6 y) e
; Y( Q! t8 W3 i) F4 |/ H, o* R
PSC = 1000; // 1000*1ms == 1s
; Z* ~- t, Q& u$ O& r9 u1 S, _1 Q0 z) e0 m7 E2 X; X
/ D; i+ I8 }, x8 q& K& }) \# W
- p* T0 `( H' i% H2 y5 u如图:可知基本定时器的时钟是42M,那么对应*2就是84M=84000000=1S(ARR*PSC)& A* K! ~/ B( u5 G
5 z/ x/ }. A) r0 a. e# C7 l 高级的既是84*2=96M=96000000=1S
: A6 H- f" g4 \* ^+ |5 c7 \0 [7 P6 ] l& W) H1 J! X3 s
 + g/ r/ c0 F1 z2 j" }: D8 z& T
. l! p+ ^8 s- ]1 I
5、定时器中断实现步骤
& @& s% u0 a1 _. P% c- W: u t1 \ L- P: |: m
- //5.1、能定时器时钟。
6 y1 |+ n0 j! K5 W4 I( x6 \1 f - RCC_APB1PeriphClockCmd();6 ^3 r) b/ S; {5 r
- 4 K' c- V4 C' |; u7 v4 C: e j2 D8 h
- //5.2、初始化定时器,配置ARR,PSC。(申明结构体)" W/ m& e- u* r4 E5 Q; s$ L8 S
- TIM_TimeBaseInit();
3 q0 t. b) m. c+ l
( W! J; @$ a# T0 L7 M* T! o- typedef struct0 e$ o% `+ X; R
- {
% k) W7 v3 V( i* g4 y - uint16_t TIM_Prescaler;
5 v. B* r- l* Y - uint16_t TIM_CounterMode; g0 U% U8 k+ t* z4 _
- uint16_t TIM_Period;
' G, W2 N) V" V' Y - uint16_t TIM_ClockDivision;1 y- j) ~! h8 A
- uint8_t TIM_RepetitionCounter;
% x& j T3 n/ h% l - } TIM_TimeBaseInitTypeDef;
) |7 A8 V& h% u+ \3 U% q# A - & P( X3 d1 w' V, h; l) z# c
- 7 Y4 U k6 T b7 S+ e4 m, ^
- 7 g% p! q6 @7 w* ]# c) d
- //5.3、启定时器中断,配置NVIC(申明结构体)8 x% m+ S, w# m4 C0 E/ R4 G
- NVIC_Init();
( q D. U( n0 }5 ^
8 ~8 y8 U2 I$ ]! x& ?8 ^* ^- 进行NVIC中断配置 E- V9 @) j( Y) l% ]
- 0 D" L& ~9 h7 t, w2 A3 u; ~
- NVIC_InitStructure.NVIC_IRQChannel=TIM3_IRQn; //定时器 3 中断& |) A2 c, l, O& }; G
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority=0x01; //抢占优先级 1
! B9 h2 F( V6 V6 o6 F' ] - NVIC_InitStructure.NVIC_IRQChannelSubPriority=0x03; //响应优先级 3
' ?6 S. y' c7 b/ l - NVIC_InitStructure.NVIC_IRQChannelCmd=ENABLE;
0 ?0 p' f; Y6 p2 N% _" y+ E9 g% G6 Q - NVIC_Init(&NVIC_InitStructure);// ④初始化 NVIC: y0 I5 t8 H* d
- TIM_Cmd(TIM3,ENABLE); //⑤使能定时器 38 Y- B. T. T+ x; X. P' D1 ^. _* }
0 e) v8 P$ G3 s' P/ n! e- //5.4、设置 TIM3_DIER 允许更新中断, }4 j4 w% p. r7 @
- TIM_ITConfig();& t* h1 o, N5 [* r. d% k
- : W' E; w/ D5 o" t
- //5.5、使能定时器。6 K; C) j" a6 ?; `% p- j; R3 G
- TIM_Cmd();
9 x) y+ G7 M S* N5 ]" W5 o
) D3 `$ h L6 v- U% N7 u7 ]& c- //5.6、编写中断服务函数。, X+ {+ ?& {* a& i: H
- TIMx_IRQHandler();
/ |$ Q+ A: V( I/ w' Y9 L* s - 5 G4 q* g/ `$ N
- //定时器 3 中断服务函数4 }6 i' J6 o. b7 Z" _& k
- void TIM3_IRQHandler(void)1 ]2 F9 b4 n; ~5 [2 F
- {
. c7 r o, C% @- X$ c& \ - if(TIM_GetITStatus(TIM3,TIM_IT_Update)==SET) //溢出中断9 Z/ k$ t- J, A2 K' t0 S" V: I8 D
- {# M" T7 T2 b9 f. e3 Q; H) y. ?3 i
- /*处理的程序段*/
! H7 n# U, }& \3 M6 p. F - }
- r7 }/ c3 b! d
1 r! O* [' J& a* |1 C8 B! j1 P- TIM_ClearITPendingBit(TIM3,TIM_IT_Update); //清除中断标志位( B4 m( O; b8 O" l" t
- }
- TIM3_Int_Init(5000-1,8400-1); //定时器时钟84M,分频系数8400,所以84M/8400=10Khz的计数频率,计数5000次为500ms
t8 E! a8 G+ g - $ L! L, P, }7 T
- void TIM3_Int_Init(u16 arr,u16 psc)
. b; L" q5 }# g4 | - {
7 A/ {/ S1 |. D& b - TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStructure;0 z2 j/ J" R* i; |& i
- NVIC_InitTypeDef NVIC_InitStructure;, f1 {9 y( a" v M" D0 P
- 1 ^2 g: r2 s/ b2 N& ^4 h
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3,ENABLE); ///使能TIM3时钟$ ]# Z& A$ [1 k" g
- $ U4 G% I: M" h& T
- TIM_TimeBaseInitStructure.TIM_Period = arr; //自动重装载值
# D" _' n! z9 [- v8 r W/ T - TIM_TimeBaseInitStructure.TIM_Prescaler=psc; //定时器分频
. p/ T9 f7 J8 e' z+ t0 P - TIM_TimeBaseInitStructure.TIM_CounterMode=TIM_CounterMode_Up; //向上计数模式
) l& q8 m1 i4 r) {) ^4 { - TIM_TimeBaseInitStructure.TIM_ClockDivision=TIM_CKD_DIV1; & l0 \5 s9 V# P% l7 r5 }
- ' f' D& Q- Y' @6 P" d
- TIM_TimeBaseInit(TIM3,&TIM_TimeBaseInitStructure);//初始化TIM3! T5 v) |. ^" i ^
-
9 y' }. a0 c' h* `0 F. P0 B7 i - TIM_ITConfig(TIM3,TIM_IT_Update,ENABLE); //允许定时器3更新中断2 T2 m- P8 I& Y+ k% f
- TIM_Cmd(TIM3,ENABLE); //使能定时器33 X, R6 w) T( A4 i) Z
- $ o- Q- q) r( a" t7 C
- NVIC_InitStructure.NVIC_IRQChannel=TIM3_IRQn; //定时器3中断4 y# K7 ~1 ]9 }+ \1 M4 a
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority=0x01; //抢占优先级1" m$ W0 L1 g% i( H- e" Z6 d* \0 |
- NVIC_InitStructure.NVIC_IRQChannelSubPriority=0x03; //子优先级3
* |. O& \6 J1 `# i, r - NVIC_InitStructure.NVIC_IRQChannelCmd=ENABLE;
+ v+ L% a6 E1 _/ y N - NVIC_Init(&NVIC_InitStructure);
9 {: l6 W: O5 O6 B9 a8 J - " J) @; N+ I/ Z7 {* Z- N d
- }& ?, }; D e2 M+ O$ }$ o) z
4 k; u6 w! G! W# k- //定时器3中断服务函数
, {4 K6 ^/ f7 ]9 I$ L - void TIM3_IRQHandler(void)
6 m: Z3 n# ~4 H* ~9 e7 V - {
3 V2 Z; V+ B: U+ F- ` - if(TIM_GetITStatus(TIM3,TIM_IT_Update)==SET) //溢出中断7 r, ^$ C! C7 ?8 M4 T6 ~* |
- {
0 I; O3 }7 A7 |/ f% v( A8 d5 \ - LED1=!LED1;//DS1翻转 @* b1 b# e: E
- }- i$ {# B8 I% ?0 r) O/ C
- TIM_ClearITPendingBit(TIM3,TIM_IT_Update); //清除中断标志位
( d9 d& l& f: X2 ~ - }
_7 N# P- o# P7 u
' l9 S i2 b# y! B0 r$ `* I9 c5 ?4 ]. B1 U) f% O$ }
5 J3 }; x1 Q* ?4 J: e4 T |





 STMCU小助手
发布时间:2022-5-17 21:00
 微信公众号
 手机版