01. SPI简介
/ C; k, B5 D1 k- p- }SPI 是英语 Serial Peripheral interface 的缩写,顾名思义就是串行外围设备接口。是 Motorola首先在其 MC68HCXX 系列处理器上定义的。SPI 接口主要应用在 EEPROM,FLASH,实时时钟,AD 转换器,还有数字信号处理器和数字信号解码器之间。SPI,是一种高速的,全双工,同步的通信总线,并且在芯片的管脚上只占用四根线,节约了芯片的管脚,同时为 PCB 的布局上节省空间,提供方便,正是出于这种简单易用的特性,现在越来越多的芯片集成了这种通信协议,STM32F4 也有 SPI 接口。4 u8 `7 W+ f3 H; i( H! E0 g. r
3 H" e7 y l) z. b; ? B+ K- O% F' F+ k02. 功能描述
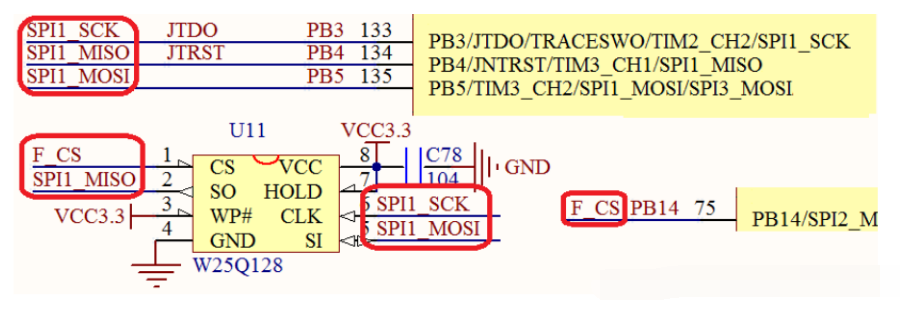
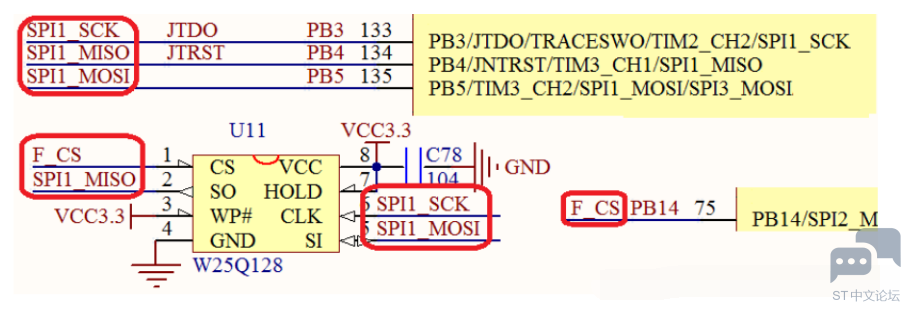
* x+ Y5 j" Y2 C( d; L1 e使用 STM32F4 自带的 SPI来实现对外部 FLASH(W25Q128)的读写,并将结果显示在 TFTLCD 模块上。
1 ~- y. o; z/ Y- s( [
5 [8 @: ?: D- Y; v5 S9 m$ E3 t6 D03. 硬件模块( n( t# i' j& s
开机的时候先检测 W25Q128 是否存在,然后在主循环里面检测两个按键,其中 1 个按键(KEY1)用来执行写入 W25Q128 的操作,另外一个按键(KEY0)用来执行读出操作,在 TFTLCD 模块上显示相关信息。同时用 DS0 提示程序正在运行。
) Z9 f7 d2 C3 u: T% p9 _; H所要用到的硬件资源如下:0 P/ U# G: l1 Q7 C: g8 L9 v o8 }
1) 指示灯 DS07 a6 `& [3 z p2 u) g
2) KEY_UP 和 KEY1 按键
' ?1 |# T7 [- Z- ]3) TFTLCD 模块
% ]# D1 n2 X6 s! X6 ^, M1 k4) SPI
9 j6 |# ^1 j- O6 G, @5) W25Q1284 c& H9 L9 }6 I8 g/ P: Y' ]3 z
! I9 h, H9 [' {
# g( R! W, [" O: y8 m# f7 {3 O7 H+ R1 C6 L3 {* m' B1 K
04. 软件设计
. ]8 T6 y, S: _5 rspi.h
2 j4 d* n( J* T x
! h! X4 B* X8 _; S- #ifndef __SPI_H1 {3 o2 {1 F1 o3 _8 g
- #define __SPI_H w& m% ?& K2 a' R! m& d
- #include "sys.h"& M1 |" L- X; @: A% r
- 4 { \, o2 d9 F( y' A7 E: _
- void SPI1_Init(void); //初始化SPI1口
# |$ y3 m+ t) R, L5 @$ d - void SPI1_SetSpeed(u8 SpeedSet); //设置SPI1速度 0 k( [2 k( I' i- G
- u8 SPI1_ReadWriteByte(u8 TxData);//SPI1总线读写一个字节
; W, A6 s* Z0 \) R4 c - 2 j; f u% M! Z0 T- ?4 a
- #endif
! h5 x6 V+ ~7 C5 c R- Y. S! pspi.c0 Q; R' \( G+ [ _6 F
; }- d, h/ r) m _5 L+ H# ~- #include "spi.h" : h% x- }! V1 d4 k5 r+ C
% h a* ~$ E9 m( z# x4 p- , Z: [+ @- U3 r' H
- //以下是SPI模块的初始化代码,配置成主机模式
6 j# l/ j" s/ y1 y - //SPI口初始化4 \! P' @7 u- r/ e
- //这里针是对SPI1的初始化
/ q! D& X6 M& ?: L" `. v - void SPI1_Init(void)4 M) E$ c! T1 u3 p
- { : l/ ~% i/ J+ O* @7 x1 W; R( P
- GPIO_InitTypeDef GPIO_InitStructure;% `5 m2 p2 Q& S4 B- k; D4 \* C, c
- SPI_InitTypeDef SPI_InitStructure;0 V1 c; l3 h, e; K+ \8 I
-
4 Q/ Z U5 L# l5 m! e, ~7 s: i - RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOB, ENABLE);//使能GPIOB时钟
/ o3 W( ^: p7 S - RCC_APB2PeriphClockCmd(RCC_APB2Periph_SPI1, ENABLE);//使能SPI1时钟
0 |9 \1 Y7 U+ X - N0 g4 M% B1 f8 W) l
- //GPIOFB3,4,5初始化设置
$ A- {- S; t; q* {+ v3 Q - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_3|GPIO_Pin_4|GPIO_Pin_5;//PB3~5复用功能输出
) {9 H7 L8 @) ?& t N - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF;//复用功能
- x1 I! W7 }# J* x+ W9 D - GPIO_InitStructure.GPIO_OType = GPIO_OType_PP;//推挽输出
: X4 b/ m; L. ~" l$ _ - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_100MHz;//100MHz
# O2 |; f) g' F- k+ J - GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP;//上拉/ |, `* G; g y4 L8 A; s" ?. C
- GPIO_Init(GPIOB, &GPIO_InitStructure);//初始化
, i. u* o2 `/ Y8 b2 O$ B6 B; M - . r+ ]! V4 N5 i8 A
- GPIO_PinAFConfig(GPIOB,GPIO_PinSource3,GPIO_AF_SPI1); //PB3复用为 SPI1) s* L$ _/ z e" u
- GPIO_PinAFConfig(GPIOB,GPIO_PinSource4,GPIO_AF_SPI1); //PB4复用为 SPI1
! i; a, w6 d2 E) o' A K3 t8 u* a8 T - GPIO_PinAFConfig(GPIOB,GPIO_PinSource5,GPIO_AF_SPI1); //PB5复用为 SPI1
. K7 |% O, P6 J$ C- l7 h - ) o7 J$ D0 e% B% N7 X- x
- //这里只针对SPI口初始化/ i# N( w) u$ c9 B6 E
- RCC_APB2PeriphResetCmd(RCC_APB2Periph_SPI1,ENABLE);//复位SPI1
! J7 I0 r$ M) ~0 s2 G8 g1 ^ - RCC_APB2PeriphResetCmd(RCC_APB2Periph_SPI1,DISABLE);//停止复位SPI14 q6 R! o Z+ i/ e) x/ O' p6 l
+ S# H" ]6 H$ o; }6 q- `. L- SPI_InitStructure.SPI_Direction = SPI_Direction_2Lines_FullDuplex; //设置SPI单向或者双向的数据模式:SPI设置为双线双向全双工
5 \) e1 A$ e" q) @* n - SPI_InitStructure.SPI_Mode = SPI_Mode_Master; //设置SPI工作模式:设置为主SPI& `( j. r7 C; U( ^' n) S
- SPI_InitStructure.SPI_DataSize = SPI_DataSize_8b; //设置SPI的数据大小:SPI发送接收8位帧结构
' f- F/ {: ?" p! K# ?! l5 k - SPI_InitStructure.SPI_CPOL = SPI_CPOL_High; //串行同步时钟的空闲状态为高电平
( `- f" O0 t7 b9 n9 G6 w" O2 K - SPI_InitStructure.SPI_CPHA = SPI_CPHA_2Edge; //串行同步时钟的第二个跳变沿(上升或下降)数据被采样4 k# z* L% V! h3 w& Z
- SPI_InitStructure.SPI_NSS = SPI_NSS_Soft; //NSS信号由硬件(NSS管脚)还是软件(使用SSI位)管理:内部NSS信号有SSI位控制
. |0 C" v! t" n) V7 | - SPI_InitStructure.SPI_BaudRatePrescaler = SPI_BaudRatePrescaler_256; //定义波特率预分频的值:波特率预分频值为256# ^$ j( W. @* K
- SPI_InitStructure.SPI_FirstBit = SPI_FirstBit_MSB; //指定数据传输从MSB位还是LSB位开始:数据传输从MSB位开始
* P" ~, V: {8 D6 L( J/ L$ j; v/ c - SPI_InitStructure.SPI_CRCPolynomial = 7; //CRC值计算的多项式8 i9 X0 w) |: E" a% `
- SPI_Init(SPI1, &SPI_InitStructure); //根据SPI_InitStruct中指定的参数初始化外设SPIx寄存器
; f' J+ x* p( H( Y4 M/ @7 ] - 2 t. U7 k0 u% W1 S9 n
- SPI_Cmd(SPI1, ENABLE); //使能SPI外设
& W, ~8 B, j8 F
, U: ^, k# O; m& x6 \+ U- SPI1_ReadWriteByte(0xff);//启动传输 : E& g& |/ g+ Y4 R( M7 c/ L% W1 }
- }
) i# c% z: Y$ n. D: z - //SPI1速度设置函数* Z, d ~" b u8 v4 i; }7 v
- //SPI速度=fAPB2/分频系数% L/ X1 \5 K# v/ ?$ H. t7 y3 s
- //@ref SPI_BaudRate_Prescaler:SPI_BaudRatePrescaler_2~SPI_BaudRatePrescaler_256 ( _& B+ b7 f# Z
- //fAPB2时钟一般为84Mhz:
' U/ y8 a6 L, e4 [5 ]: [ - void SPI1_SetSpeed(u8 SPI_BaudRatePrescaler)
$ ~% q5 \ v8 y" Q+ Z - {
( D% m* o7 P! v& \7 V - assert_param(IS_SPI_BAUDRATE_PRESCALER(SPI_BaudRatePrescaler));//判断有效性, J* H, |& v) w2 a& L2 _
- SPI1->CR1&=0XFFC7;//位3-5清零,用来设置波特率2 d# R9 A2 ~4 p# l7 `
- SPI1->CR1|=SPI_BaudRatePrescaler; //设置SPI1速度 3 }- G8 E" [; ]+ a/ M
- SPI_Cmd(SPI1,ENABLE); //使能SPI1
6 i' M" m7 h7 r - }
9 u7 z. P h2 ~% }* h( j) ?5 q - //SPI1 读写一个字节9 f1 A# ], o; C+ [+ w. [
- //TxData:要写入的字节
5 c2 \( _1 B4 e. H7 ]4 Y - //返回值:读取到的字节: s6 P8 `$ u' z5 w2 \
- u8 SPI1_ReadWriteByte(u8 TxData)
9 k0 s8 M p9 A3 T - {
+ g# _! j9 c8 _0 t+ {( C H
# i7 W9 K: A4 h' r- while (SPI_I2S_GetFlagStatus(SPI1, SPI_I2S_FLAG_TXE) == RESET){}//等待发送区空
( e; ~8 R9 @" N. b7 t - 2 J/ C7 d+ S1 D; v, v$ W0 R: t
- SPI_I2S_SendData(SPI1, TxData); //通过外设SPIx发送一个byte 数据
6 t/ I9 @' {& |% ? -
8 C- @6 V1 |9 I- ^$ ?( M - while (SPI_I2S_GetFlagStatus(SPI1, SPI_I2S_FLAG_RXNE) == RESET){} //等待接收完一个byte 7 {% U# D9 I O1 j
- # O5 s& f- I% ~4 z8 M( {0 |" y
- return SPI_I2S_ReceiveData(SPI1); //返回通过SPIx最近接收的数据 : O- l7 V. M' E
-
8 y7 _1 e% ? ]/ J9 X - }
w25qxx.h
8 G u! @8 N8 ^# ~" w% L- }& c _# y" {. U
- #ifndef __W25QXX_H3 d% C) z7 ? E* G* S3 |
- #define __W25QXX_H / `, U$ h D; N, ]8 i
- #include "sys.h"
+ B4 L5 |. ^& w" E - : X9 T, K: k% E! [
- //W25X系列/Q系列芯片列表
0 k6 ?8 @) U3 C) H7 M- w. ?- x - //W25Q80 ID 0XEF13 G$ h R& \4 ]
- //W25Q16 ID 0XEF14
6 X) Q- P* S0 F$ D! R0 N7 U& W - //W25Q32 ID 0XEF15: b* }7 o! ?5 T( h: W# C' Y. T
- //W25Q64 ID 0XEF16 5 l R* p4 s* [ G
- //W25Q128 ID 0XEF17 6 a. Y3 y( n2 w% a& n+ q
- #define W25Q80 0XEF13 . a( v2 k/ y! {+ B
- #define W25Q16 0XEF14$ U7 B2 r M* _4 |) q7 B: \$ x
- #define W25Q32 0XEF15
9 [% n, i1 M4 n - #define W25Q64 0XEF166 L3 S- P( E. w1 V3 I% v, u I( Q4 `
- #define W25Q128 0XEF17
! N+ R, H, [! ^0 l
& l9 o% o# L9 c( _- extern u16 W25QXX_TYPE; //定义W25QXX芯片型号
1 R' m9 f* e! D4 t. T0 j' y1 a - / j$ r- D5 b# T
- #define W25QXX_CS PBout(14) //W25QXX的片选信号
* } w8 f/ f9 W: K5 A - ( z7 J) r$ C% f! Y6 E& [# h' T
- //
& u6 d0 `4 Y* W6 Q) l9 K - //指令表
( s m0 a6 ]0 _ - #define W25X_WriteEnable 0x06 5 x( I( u! I2 ~4 R
- #define W25X_WriteDisable 0x04 7 V# e( A a6 S: f( V
- #define W25X_ReadStatusReg 0x05
- X# h; g) l; j3 Y" ?3 v - #define W25X_WriteStatusReg 0x01 ) w: k3 d1 ~4 L3 \8 F4 S. x
- #define W25X_ReadData 0x03 s3 i* }2 x: x( j; j
- #define W25X_FastReadData 0x0B
/ m! K2 T9 N+ T1 | b4 Z4 J" J1 N: r - #define W25X_FastReadDual 0x3B 8 n+ v5 a! g3 c( ]8 h, ~
- #define W25X_PageProgram 0x02 5 s6 u6 s/ I+ }* h/ L+ P
- #define W25X_BlockErase 0xD8 ' q/ N. l3 R9 w. t
- #define W25X_SectorErase 0x20
: F( F/ U7 d8 @1 b - #define W25X_ChipErase 0xC7
Z5 W5 R4 ~6 `9 ~ - #define W25X_PowerDown 0xB9
1 q- X3 q' T0 B ^% ^- g( Y& \/ J - #define W25X_ReleasePowerDown 0xAB ! c% ^9 i4 u/ y9 c1 H
- #define W25X_DeviceID 0xAB / h' g7 i/ _5 i+ \
- #define W25X_ManufactDeviceID 0x90 x s0 g0 }2 {7 X
- #define W25X_JedecDeviceID 0x9F % n, h! T- U4 F) S, `
- 8 d$ u6 e/ B" l# q! j
- void W25QXX_Init(void);
7 Z* Q# u, h d; Y/ [& H - u16 W25QXX_ReadID(void); //读取FLASH ID
# r6 R o& D1 A; k - u8 W25QXX_ReadSR(void); //读取状态寄存器
4 O& S% ]' I2 r; }% L/ B - void W25QXX_Write_SR(u8 sr); //写状态寄存器
$ b8 q$ O I7 m* V - void W25QXX_Write_Enable(void); //写使能 ( L+ v0 I; E( ?8 |
- void W25QXX_Write_Disable(void); //写保护0 W7 S, B9 X2 V; _
- void W25QXX_Write_NoCheck(u8* pBuffer,u32 WriteAddr,u16 NumByteToWrite);' n4 j& s6 l( N4 B& @/ `% ?7 X' u
- void W25QXX_Read(u8* pBuffer,u32 ReadAddr,u16 NumByteToRead); //读取flash
7 S+ J! J9 c2 J. _( y# F; U% N - void W25QXX_Write(u8* pBuffer,u32 WriteAddr,u16 NumByteToWrite);//写入flash9 V& T" ], z6 v" f0 C9 S
- void W25QXX_Erase_Chip(void); //整片擦除4 n, x6 B2 P$ k% u
- void W25QXX_Erase_Sector(u32 Dst_Addr); //扇区擦除( m* Q2 u+ R. x
- void W25QXX_Wait_Busy(void); //等待空闲. V- n U" Y; [1 }
- void W25QXX_PowerDown(void); //进入掉电模式
6 a7 C! q) o/ J/ {8 H2 F4 n: ~ ^$ U - void W25QXX_WAKEUP(void); //唤醒0 Y; e& d4 R% A% E
- #endif
w25qxx.c
! }! w7 |; f: ]- K4 O" g( n2 C; N5 F1 \) b: j7 c
- #include "w25qxx.h"
+ P; F0 Q5 O( {4 |. p - #include "spi.h"
8 ~9 m; b# M3 I! n" D* L, f; L) t! y - #include "delay.h"
+ H3 ~9 ^2 r/ X8 ?# \1 K. e( n' s - #include "usart.h" 4 \/ _& W- F) s7 D* V
; _& z& O7 V; J U7 u- , ^" f U- }& m0 E: q& m
- u16 W25QXX_TYPE=W25Q128; //默认是W25Q128
( v) p2 W* B9 }* u9 \, _5 F9 [
8 b% B, }# H2 I4 ]; s4 P, A- //4Kbytes为一个Sector
% u( Y+ }# ~+ D" h5 d - //16个扇区为1个Block7 l/ t: ?6 X, H0 T% N
- //W25Q128
2 m% O6 Q* c+ h3 @0 R - //容量为16M字节,共有128个Block,4096个Sector
/ G1 M) I4 T6 l- _0 v, o1 N' P - , S. Z+ e, a. G1 c- W
- //初始化SPI FLASH的IO口
- K2 a% t9 `+ C+ e2 o/ Z - void W25QXX_Init(void)
% X+ O8 v6 U7 z8 g - {
1 Y0 \) P" c4 e9 m+ [; p5 R - GPIO_InitTypeDef GPIO_InitStructure;
. R, x+ M9 }3 }6 o G9 S7 M" G
6 Q% z+ f% A, N' }- RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOB, ENABLE);//使能GPIOB时钟6 c9 _: l$ m1 i" ^
- RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOG, ENABLE);//使能GPIOG时钟
6 _4 p! b4 I6 H9 E - 0 H% }2 R/ X* \# _ `' S# O
- //GPIOB14
& s' N4 f/ L! g. x - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_14;//PB14
5 T, U$ k$ n% N$ t# O/ G - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_OUT;//输出
' ~/ @9 v; o6 M4 y7 ~ - GPIO_InitStructure.GPIO_OType = GPIO_OType_PP;//推挽输出
% T+ q! g/ u' `+ K0 m - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_100MHz;//100MHz
9 i0 y% Y4 ^7 D$ K6 u6 d - GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP;//上拉# f. K. O6 Z _) g
- GPIO_Init(GPIOB, &GPIO_InitStructure);//初始化, f6 C9 R5 S+ ?+ F# X! w- r
- 2 j% [9 n* h* W0 J Q# [# m( B
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_7;//PG7
" l0 n4 _3 [ _5 R! ~& L+ m - GPIO_Init(GPIOG, &GPIO_InitStructure);//初始化
2 E) L1 _4 H* _6 z( y - ! H3 N# M z3 J0 G0 b5 J
- GPIO_SetBits(GPIOG,GPIO_Pin_7);//PG7输出1,防止NRF干扰SPI FLASH的通信
8 t2 `% N& l, v7 W& r - W25QXX_CS=1; //SPI FLASH不选中& d% s& `; b. c# u- z f
- SPI1_Init(); //初始化SPI
1 e) ^" o; B$ b$ s - SPI1_SetSpeed(SPI_BaudRatePrescaler_4); //设置为21M时钟,高速模式
9 w p5 R) M$ R Z! F - W25QXX_TYPE=W25QXX_ReadID(); //读取FLASH ID.+ h; ]: l+ O/ B3 H% ?) c
- } ) ?- m/ F, o0 }0 Y4 J K, o
4 x$ o1 }7 s9 l+ x3 P- A0 ^- //读取W25QXX的状态寄存器
4 t; w3 p* z ^ z - //BIT7 6 5 4 3 2 1 0
4 J, K, c& v0 n0 L; W: @ N f% g - //SPR RV TB BP2 BP1 BP0 WEL BUSY
5 ~; E+ n$ ^$ u5 Q' E - //SPR:默认0,状态寄存器保护位,配合WP使用/ w* i- Y& U) k; p" s
- //TB,BP2,BP1,BP0:FLASH区域写保护设置
; _- Q& }9 R" S' h0 e - //WEL:写使能锁定
6 a' _4 U. z7 _) x) w& l0 p' T - //BUSY:忙标记位(1,忙;0,空闲)
~1 Y2 t2 r$ D+ ^0 l" } - //默认:0x00
6 I* m7 e9 O) N1 C - u8 W25QXX_ReadSR(void)
4 `4 l7 }5 [$ T" N. }8 f- R1 o - { / K. ^: d5 X5 y0 g0 j
- u8 byte=0; $ {( a' f. ?5 c( n" Q6 x8 S$ w
- W25QXX_CS=0; //使能器件
* ]* N# N+ c7 M% ]) i! N4 J1 g - SPI1_ReadWriteByte(W25X_ReadStatusReg); //发送读取状态寄存器命令
) |& y( v$ `+ g3 Z4 {* y( h - byte=SPI1_ReadWriteByte(0Xff); //读取一个字节
2 z; p$ s. C% d3 }- B" d - W25QXX_CS=1; //取消片选 9 I! b- c! G8 M; J' D
- return byte; 4 r+ ]+ t6 q, w$ I3 y& j
- }
2 R; z0 V! b& y - //写W25QXX状态寄存器
. H, e5 P4 t9 Q; Q4 N - //只有SPR,TB,BP2,BP1,BP0(bit 7,5,4,3,2)可以写!!!& y' x$ p; L6 B" H; E! j* j g
- void W25QXX_Write_SR(u8 sr) 0 _& Q3 m4 e; J, Z# l; I8 U
- { 3 n0 J' A: d# o; R7 M" [# V: H
- W25QXX_CS=0; //使能器件
0 d& L2 d% j" ]# c( q) `0 j - SPI1_ReadWriteByte(W25X_WriteStatusReg); //发送写取状态寄存器命令
8 b% C$ D! E- Y% v9 }$ ^ - SPI1_ReadWriteByte(sr); //写入一个字节
& j7 T4 e3 \: z* d( i - W25QXX_CS=1; //取消片选 / f2 h+ x. {: g( B
- }
& O6 t1 _8 m) |2 f. H: E/ g - //W25QXX写使能 : A1 ?* l( z9 a. o, [2 K
- //将WEL置位 , j; v5 \* S$ X- y& `0 h0 ~
- void W25QXX_Write_Enable(void)
# E. u7 f9 q7 h0 |" Z! a3 e8 B - {( l: D# Z# w! k4 _
- W25QXX_CS=0; //使能器件
) O6 A' b! X: m6 Q4 J - SPI1_ReadWriteByte(W25X_WriteEnable); //发送写使能 k# [3 N# ^/ O3 _& D) y, D$ t& H
- W25QXX_CS=1; //取消片选
! V" f5 y; ^6 R$ ]. O- e p+ ^ - } 1 e) b1 J: ?8 c8 S
- //W25QXX写禁止 , V9 q2 h4 r% }- ?- q+ f, G
- //将WEL清零 3 V1 w, T% t) ~( t" {/ \" ~' ]
- void W25QXX_Write_Disable(void)
& s. ]+ I* n e' r+ u# V - {
+ {. D' r5 k+ |6 N2 E4 \# x7 V - W25QXX_CS=0; //使能器件
% z S6 f; a6 x3 { - SPI1_ReadWriteByte(W25X_WriteDisable); //发送写禁止指令
! S+ } O- j, ]" Q$ y" D* O - W25QXX_CS=1; //取消片选 9 j7 s* X ^* V, I$ X& ?0 ^
- }
/ y" p, J r& D - //读取芯片ID
6 x# ^* T' R3 H - //返回值如下: 3 ~% T+ N6 `' m/ ?
- //0XEF13,表示芯片型号为W25Q80 2 h$ e0 Z% x% } u- [: g+ v
- //0XEF14,表示芯片型号为W25Q16
! x6 L2 F; j" U: i9 l9 P& ~# F; B - //0XEF15,表示芯片型号为W25Q32
* t3 X* X% I& x7 E2 _' W - //0XEF16,表示芯片型号为W25Q64
3 e* n: r# N% J- Q - //0XEF17,表示芯片型号为W25Q128 ' }2 A! W; P1 d( O. M
- u16 W25QXX_ReadID(void)
4 ] N* j. s4 y: s3 P$ q8 r - {
& j7 a/ U9 H$ K0 L" j* q5 b) u - u16 Temp = 0;
6 p6 L9 h% e3 z: K - W25QXX_CS=0;
6 B' g! p% H+ x- ]8 `+ c - SPI1_ReadWriteByte(0x90);//发送读取ID命令
2 M1 ?" _* e' d - SPI1_ReadWriteByte(0x00);
, r( m, N; Q* ^5 ]/ e E - SPI1_ReadWriteByte(0x00);
- a$ N, d' [! _4 b+ b g* S - SPI1_ReadWriteByte(0x00);
1 G1 W) H% w5 T& D$ b( G - Temp|=SPI1_ReadWriteByte(0xFF)<<8; $ \4 c4 R1 T; ?+ z
- Temp|=SPI1_ReadWriteByte(0xFF); 5 R8 L/ J/ w. z5 D+ [( X8 n
- W25QXX_CS=1;
; T8 |' |: K1 Y9 g2 q$ Z - return Temp;+ K5 z: {/ u/ z3 B8 }; _( w3 k4 b
- }
5 x3 o- t# y. v( J - //读取SPI FLASH + C" I/ R( e: Q
- //在指定地址开始读取指定长度的数据0 X- {- Y/ c$ w n# ~+ }9 ]& \
- //pBuffer:数据存储区
$ |* S4 Q1 D+ T' j" ? - //ReadAddr:开始读取的地址(24bit)
- @: U* H& ?, c; _! g+ { - //NumByteToRead:要读取的字节数(最大65535): Q2 k# x2 U" n* b0 K u
- void W25QXX_Read(u8* pBuffer,u32 ReadAddr,u16 NumByteToRead) 5 n) ~# s* F1 K
- { # n3 B6 x. Y; [2 g! x, P& v; F
- u16 i; + F; L6 t' n/ Q
- W25QXX_CS=0; //使能器件
% z( T& g0 |$ r - SPI1_ReadWriteByte(W25X_ReadData); //发送读取命令 6 t: n; ]7 `. B# o! i
- SPI1_ReadWriteByte((u8)((ReadAddr)>>16)); //发送24bit地址 # y$ D4 [8 L% U6 O3 D
- SPI1_ReadWriteByte((u8)((ReadAddr)>>8));
1 D$ D3 Z) X' j: j3 h9 ~& _) F) ]2 Q - SPI1_ReadWriteByte((u8)ReadAddr); / A4 v9 @4 s$ l: }, q) t
- for(i=0;i<NumByteToRead;i++)
1 m6 o2 u3 Z) x. w1 _1 T5 }2 i - { 1 E, E" S1 Q7 q
- pBuffer<i>=SPI1_ReadWriteByte(0XFF); //循环读数
, I( Z* E; N: p. v - }: h- u' x8 F, E
- W25QXX_CS=1;
6 S5 y) P9 U* t - } & K% |5 m& p% h+ X+ Q; T" h! g
- //SPI在一页(0~65535)内写入少于256个字节的数据$ F; Z3 F' {: U2 z( R
- //在指定地址开始写入最大256字节的数据. x% T' j4 @# W/ W
- //pBuffer:数据存储区( a9 g8 i; @( X$ B4 t1 R6 \
- //WriteAddr:开始写入的地址(24bit)
! S, c2 p5 v# ^9 a2 K( s4 \0 s; s - //NumByteToWrite:要写入的字节数(最大256),该数不应该超过该页的剩余字节数!!! 4 W6 C3 Y7 u- R& O
- void W25QXX_Write_Page(u8* pBuffer,u32 WriteAddr,u16 NumByteToWrite)6 b4 m; p2 f4 u; G
- {1 m0 w# e6 Z9 g1 M/ i( E
- u16 i;
6 O; E; A4 d, M; ~! W: D - W25QXX_Write_Enable(); //SET WEL g2 W" F4 c6 n- L; P2 R! d: c
- W25QXX_CS=0; //使能器件 4 Y" l; G0 }$ f
- SPI1_ReadWriteByte(W25X_PageProgram); //发送写页命令
2 K g' z6 p8 }0 R6 Z - SPI1_ReadWriteByte((u8)((WriteAddr)>>16)); //发送24bit地址
$ x3 a) G) D4 X4 e - SPI1_ReadWriteByte((u8)((WriteAddr)>>8)); / C$ T8 e$ x# q: i0 W% I( I8 o# c5 F
- SPI1_ReadWriteByte((u8)WriteAddr); 4 M- F, C* m) m/ W& r
- for(i=0;i<NumByteToWrite;i++)SPI1_ReadWriteByte(pBuffer<i>);//循环写数 6 S$ _3 U# v5 c" T0 i
- W25QXX_CS=1; //取消片选
2 X2 b9 Z2 _8 j4 g/ N4 q - W25QXX_Wait_Busy(); //等待写入结束
1 @5 D: M& Z/ k! h& ` - } 2 G3 P/ `# l1 U& V, o
- //无检验写SPI FLASH
0 Q7 I7 @; ]3 o1 D - //必须确保所写的地址范围内的数据全部为0XFF,否则在非0XFF处写入的数据将失败!
) C t/ m9 K4 G - //具有自动换页功能 0 n( z* a# k. N8 o4 ~; k' x* ?
- //在指定地址开始写入指定长度的数据,但是要确保地址不越界!
2 j0 M9 P( _: Y# p! F& U5 g# D: o - //pBuffer:数据存储区, ?, d7 ~0 h" @5 m/ b0 Z
- //WriteAddr:开始写入的地址(24bit)3 D8 C6 a) v1 a- J1 {2 M' G, s
- //NumByteToWrite:要写入的字节数(最大65535)
) }6 O; q) V6 K, J* D3 K# Y - //CHECK OK
W/ x( C3 [, t9 E8 B - void W25QXX_Write_NoCheck(u8* pBuffer,u32 WriteAddr,u16 NumByteToWrite)
# P3 n+ S! i) q, @+ u - {
1 x# _% F& E# j ~8 K - u16 pageremain; 8 k, ^! a. j! q1 U1 b2 Q
- pageremain=256-WriteAddr%256; //单页剩余的字节数
3 O9 L f) K: M! y - if(NumByteToWrite<=pageremain)pageremain=NumByteToWrite;//不大于256个字节
: z) L( H: a5 J, S - while(1)
& z0 M2 Y- Y) d, {7 k - {
7 o! a# S& C& B; ?5 b; _' ? - W25QXX_Write_Page(pBuffer,WriteAddr,pageremain);
9 r" y) Z* Y2 y/ u - if(NumByteToWrite==pageremain)break;//写入结束了
) v) n0 Q4 U/ j7 V3 g/ q - else //NumByteToWrite>pageremain
; e& X: c* l" B$ A+ N! a - {
( _8 B' G7 p: [5 B - pBuffer+=pageremain;( {6 l9 o- w( x! }. F8 {
- WriteAddr+=pageremain; 9 O, v: M% J2 @: A: a
- 6 a7 \% P5 J3 g4 {& D
- NumByteToWrite-=pageremain; //减去已经写入了的字节数
1 P) u! ~- \: z5 L, {; O - if(NumByteToWrite>256)pageremain=256; //一次可以写入256个字节
$ k5 l* M6 j# Q7 I3 R - else pageremain=NumByteToWrite; //不够256个字节了
! N. J& h2 N! K2 X8 \: N - }
3 L2 t) j* I7 h8 I - }; " P. @; Z4 Q2 A
- }
0 h% G. @( H" @0 J+ V c5 v9 } - //写SPI FLASH
! g0 n. @( |. W0 I - //在指定地址开始写入指定长度的数据4 x' U6 v0 q% N
- //该函数带擦除操作!
3 i4 Q, [/ I6 f8 \ - //pBuffer:数据存储区9 M z7 l" ^6 A6 x% F
- //WriteAddr:开始写入的地址(24bit) ( p: j9 J2 S3 z$ v8 J
- //NumByteToWrite:要写入的字节数(最大65535) Q! H3 I, q9 y& E% q, n7 h3 y' Z
- u8 W25QXX_BUFFER[4096]; 5 [' } u% f0 J' ~" }7 {5 o
- void W25QXX_Write(u8* pBuffer,u32 WriteAddr,u16 NumByteToWrite) ( h! ^/ Z- v! N
- { + {5 R* D# ]3 X% A
- u32 secpos;
: x8 ^$ ]8 J1 i - u16 secoff;
5 V0 {+ G0 Z5 l5 L4 N - u16 secremain; 0 B8 j+ {4 T3 a2 {
- u16 i;
; p }( U5 o8 P+ g! ?$ P) c' r - u8 * W25QXX_BUF;
7 w8 ?6 h# {. W3 p% q' H - W25QXX_BUF=W25QXX_BUFFER;
! C% z' o0 t2 S" Q4 U; w* d - secpos=WriteAddr/4096;//扇区地址
7 ?2 B1 Q4 a) P2 ~ - secoff=WriteAddr%4096;//在扇区内的偏移- W' a: S& L% n
- secremain=4096-secoff;//扇区剩余空间大小
% B6 a* J7 x! }8 c0 _ - //printf("ad:%X,nb:%X\r\n",WriteAddr,NumByteToWrite);//测试用
$ W4 ?" k' o/ E - if(NumByteToWrite<=secremain)secremain=NumByteToWrite;//不大于4096个字节
- z( u( n! j1 n# ], ` - while(1)
# j# ~+ c* ]6 Z1 v% [9 b - {
( j' Q2 |5 Z1 @* V5 g1 W' j - W25QXX_Read(W25QXX_BUF,secpos*4096,4096);//读出整个扇区的内容
7 K: X. Q5 h1 C4 B9 h - for(i=0;i<secremain;i++)//校验数据, @& F5 ^8 _$ ?' f; [" q
- {
v; @( s8 k2 l: T: ~' ~9 G" W - if(W25QXX_BUF[secoff+i]!=0XFF)break;//需要擦除
' Q1 I/ q* C# x+ `6 n+ ~% W - }
) h" ?' L6 x+ x5 ]& i" C - if(i<secremain)//需要擦除
# I. \0 Q0 }* X. u/ o+ R5 D - {
0 u! h9 ?( F# W( f) t8 u$ j9 i& a1 ^ - W25QXX_Erase_Sector(secpos);//擦除这个扇区/ d9 V2 x- O+ i* A# g
- for(i=0;i<secremain;i++) //复制 j$ o; ?% H* w9 ?. l, X4 v3 V9 \7 @
- {- b! C Z1 m: j' u# w0 C7 A9 [( x$ E( G
- W25QXX_BUF[i+secoff]=pBuffer<i>;
+ K0 h. Z8 g! z. O4 J3 i - }+ c, L, t% }4 b$ a
- W25QXX_Write_NoCheck(W25QXX_BUF,secpos*4096,4096);//写入整个扇区 + V- d" z' S: n6 L- F6 S
' e# _2 X. C! B1 P _- }else W25QXX_Write_NoCheck(pBuffer,WriteAddr,secremain);//写已经擦除了的,直接写入扇区剩余区间.
2 B4 Q9 R5 Q! q+ w$ Y( b - if(NumByteToWrite==secremain)break;//写入结束了
$ D7 w! Z- v9 S' i4 n8 N4 M% I - else//写入未结束! i, i1 r0 n* N% @7 {3 J* U! E
- {* }+ P# l8 ^) N& {) \
- secpos++;//扇区地址增1
% C0 R* V6 s; f) i8 S6 D( u - secoff=0;//偏移位置为0 * B* @5 F; _3 G. U1 k
; O" q/ C8 i. b: J- pBuffer+=secremain; //指针偏移
4 Q4 w5 L* U6 _% C# b; R/ G1 Q - WriteAddr+=secremain;//写地址偏移 ! m; i. K& ]$ I, V& R2 ?
- NumByteToWrite-=secremain; //字节数递减- y8 J) y5 Q, @2 j8 L% a- x
- if(NumByteToWrite>4096)secremain=4096; //下一个扇区还是写不完7 c/ l0 B5 Y) p, k
- else secremain=NumByteToWrite; //下一个扇区可以写完了2 T& R) Y2 d4 V% F
- }
2 _! V" H9 X, e% C - }; # Q* J3 \2 {) O K3 L- ~( H
- }
; Y* b/ Q* m: M3 U7 F( z0 ? - //擦除整个芯片
6 m! o: e4 |: H& _ - //等待时间超长...
9 i+ r! Z! N3 z& @ - void W25QXX_Erase_Chip(void)
3 E# c# B& }' Y# t3 x! l( G) x - {
2 X+ R3 O/ R1 L% r - W25QXX_Write_Enable(); //SET WEL
" B( P. i8 M. {2 j" O2 A3 j" n' y - W25QXX_Wait_Busy();
- I4 V. p/ ^' ^' T - W25QXX_CS=0; //使能器件 & n3 ?8 D2 x# q+ y
- SPI1_ReadWriteByte(W25X_ChipErase); //发送片擦除命令 # N2 u2 M6 e/ Q9 `( b1 y6 W5 r2 W
- W25QXX_CS=1; //取消片选
, u) r' F" O& O) ~. d8 p0 d0 j - W25QXX_Wait_Busy(); //等待芯片擦除结束& ?3 t$ Y* O+ K
- } ; X1 w Z, ^0 l$ F/ v: v _& [
- //擦除一个扇区
, p' d0 s+ `' s+ V) y - //Dst_Addr:扇区地址 根据实际容量设置
* X# D! I9 B H: e5 O6 `) ^ - //擦除一个山区的最少时间:150ms
+ j% B& j) U' @4 x" S. U - void W25QXX_Erase_Sector(u32 Dst_Addr)
p! l& o% c+ p - {
( N+ B, M0 R7 p! B - //监视falsh擦除情况,测试用
; T, P8 ?% J" a - printf("fe:%x\r\n",Dst_Addr);
d4 s0 i7 L" D e I - Dst_Addr*=4096;
: l/ J+ \# I5 ~- V7 v5 P. m - W25QXX_Write_Enable(); //SET WEL
/ J* e% m7 L' k - W25QXX_Wait_Busy(); 7 \/ Z! b! z# ~. C' S& T/ M2 t
- W25QXX_CS=0; //使能器件
# h! c) z+ @5 E$ q5 q4 N3 Y - SPI1_ReadWriteByte(W25X_SectorErase); //发送扇区擦除指令 4 m5 e/ D, s- g4 M! O( g
- SPI1_ReadWriteByte((u8)((Dst_Addr)>>16)); //发送24bit地址 ( S) V$ z1 F' m7 u1 C6 M
- SPI1_ReadWriteByte((u8)((Dst_Addr)>>8));
7 Q5 t( Y7 q3 w7 M% Z5 X4 p - SPI1_ReadWriteByte((u8)Dst_Addr); 2 u/ o; i9 T+ C0 \ o
- W25QXX_CS=1; //取消片选
5 m% h' s+ K" W) Q - W25QXX_Wait_Busy(); //等待擦除完成
9 J; w# n; z' v! W+ b, R - } + b" }+ {% v2 D! L r
- //等待空闲
% E: x' q M% T* D7 q6 L - void W25QXX_Wait_Busy(void) 0 U7 _. N' L; ?3 K0 |
- { , G# z9 g; p% D) Z% z J! q5 w
- while((W25QXX_ReadSR()&0x01)==0x01); // 等待BUSY位清空
6 k+ M9 c4 O6 M* Y3 N5 U - }
5 u8 T7 S# Y% b& G: R% p - //进入掉电模式6 n5 c; ~' V+ Q3 W4 ~
- void W25QXX_PowerDown(void)
' c, ]; L- v$ {$ B% } - {
+ q4 s5 [, |) U: @ - W25QXX_CS=0; //使能器件 $ x B. G/ W7 R& N
- SPI1_ReadWriteByte(W25X_PowerDown); //发送掉电命令 + D- z2 R* |1 `/ D$ ~/ s q
- W25QXX_CS=1; //取消片选
F) y3 T8 D0 J - delay_us(3); //等待TPD
- i J/ ~: y) T - }
5 w/ n" O: ]. T% p+ H; g' ~ - //唤醒
9 O1 V# V% L& K$ ~ - void W25QXX_WAKEUP(void) 9 G& Q i% k8 C6 c* M
- { 9 `: v _0 E+ a; _1 E
- W25QXX_CS=0; //使能器件
, {$ F; h& G2 i: i; X% p - SPI1_ReadWriteByte(W25X_ReleasePowerDown); // send W25X_PowerDown command 0xAB
. U! r2 r# e$ Y: [9 t - W25QXX_CS=1; //取消片选
# ?4 T* c" b; D# [+ a% r7 v - delay_us(3); //等待TRES1
3 n) E6 d) ~5 u* I4 U h" E - } </i></i></i>
3 a7 { Q9 z' A% N* [4 qmain.c
. t: X4 y: {! z0 G' f- R* K
+ u) |; ?7 n6 z. x0 a E( M$ C. R- #include "sys.h"
$ m" l2 x. M* o - #include "delay.h"
4 |. O6 r! w# G5 q, V: ? - #include "usart.h"
q* V8 q$ W, F - #include "led.h"
4 j! w% _' D) U( h - #include "lcd.h"2 D8 }6 p3 o% G
- #include "spi.h"
8 ]1 r4 D5 c8 h; D4 J( } - #include "w25qxx.h"1 O8 W7 O# I: [& j
- #include "key.h" `$ z0 u3 x1 G" U0 \
- " \1 c( r0 P# U6 E9 z
- 6 x O) e _ h/ R. z% d
- //要写入到W25Q16的字符串数组
# n- Q3 F3 x( L) @5 ^0 I: X - const u8 TEXT_Buffer[]={"Explorer STM32F4 SPI TEST"};0 ^0 l+ x! I. n
- #define SIZE sizeof(TEXT_Buffer) " `0 T1 A" B% N: t
- % I' M; _* |/ z L
- int main(void)2 Y0 S4 z( q* R( J. f. N
- {
# P; N4 M" n3 h - u8 key;
+ r: C' T/ [# I# i9 H; m - u16 i=0;: X& x8 E8 I$ b- q* O
- u8 datatemp[SIZE];& j$ o$ x; `: @2 j: \
- u32 FLASH_SIZE;& Q; C$ F' x- h0 T' B( W& |4 G
- NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);//设置系统中断优先级分组2
: O3 p' ]4 ^, A+ j$ Q - delay_init(168); //初始化延时函数# l% q$ V' T" n' _0 r5 o; @4 F
- uart_init(115200); //初始化串口波特率为115200
' k$ _' u5 e6 q+ @9 j3 e) I - LED_Init(); //初始化LED
5 M/ X6 B, p1 B - LCD_Init(); //LCD初始化
) y6 Q" m! M6 W" B' m - KEY_Init(); //按键初始化 6 i; C) Z! W* M, D/ G" ~5 s
- W25QXX_Init(); //W25QXX初始化
4 F* {6 h- r4 S4 T+ M" W - POINT_COLOR=RED; ! Z( q8 V3 C: N+ M
- LCD_ShowString(30,50,200,16,16,"Explorer STM32F4");
3 w$ M. |9 Q; i& U1 i5 A - LCD_ShowString(30,70,200,16,16,"SPI TEST"); 7 a( M; T9 p7 `
- LCD_ShowString(30,90,200,16,16,"ATOM@ALIENTEK");" ?7 B4 R m& b4 N8 m, e
- LCD_ShowString(30,110,200,16,16,"2014/5/6");
( r. d' Z4 l8 r& A/ n - LCD_ShowString(30,130,200,16,16,"KEY1:Write KEY0:Read"); //显示提示信息
$ l1 h1 L8 ?1 s$ b$ M+ T6 q! R - while(W25QXX_ReadID()!=W25Q128) //检测不到W25Q128
$ N* M2 L) f! Q- L - {
- E# i1 H5 J4 l6 E- K' k - LCD_ShowString(30,150,200,16,16,"W25Q128 Check Failed!");
4 n' A! K t8 Z - delay_ms(500);2 G! X' m: m# E0 s$ x _
- LCD_ShowString(30,150,200,16,16,"Please Check! ");3 s6 Q. o9 s- x3 s" l! X
- delay_ms(500);. s( \" F0 y2 V
- LED1=!LED1; //DS0闪烁9 ]# x3 B: |% D# V/ `% B
- }
* N9 N+ b' u& w% C, ^2 V - LCD_ShowString(30,150,200,16,16,"W25Q128 Ready!");
6 C [" b& Z: B - FLASH_SIZE=16*1024*1024; //FLASH 大小为16字节
4 R6 z2 l& P9 E6 D; v4 z8 p, ? - POINT_COLOR=BLUE; //设置字体为蓝色 ' ?0 b- \% r$ p5 e
- while(1)
7 ~1 o, c! K% ~$ Z" S | - {
& f+ j2 W; b# Y' R+ Y! [ - key=Key_Scan();
3 |; ^2 T! o3 e - if(key==KEY1_PRESS)//KEY1按下,写入W25Q128& m6 B: B2 g, C9 ?! }# |: D1 i
- {
: p8 b- u: g7 x - LCD_Fill(0,170,239,319,WHITE);//清除半屏 * H% W7 w9 ]3 d) C- z
- LCD_ShowString(30,170,200,16,16,"Start Write W25Q128....");" L( i8 P' m- O- |% v. c+ V/ P1 b+ C
- W25QXX_Write((u8*)TEXT_Buffer,FLASH_SIZE-100,SIZE); //从倒数第100个地址处开始,写入SIZE长度的数据$ V1 E w) v% o: m8 Y! Y
- LCD_ShowString(30,170,200,16,16,"W25Q128 Write Finished!"); //提示传送完成
( o& y" t9 \: W* B/ s! T3 Q - }
1 w! U7 J: l2 c2 g6 C - if(key==KEY0_PRESS)//KEY0按下,读取字符串并显示
7 p" c' b: y, Z+ K4 g7 X; O - {" j9 {1 }* D+ {9 ]
- LCD_ShowString(30,170,200,16,16,"Start Read W25Q128.... ");! q0 { E! A1 Z& C M( I
- W25QXX_Read(datatemp,FLASH_SIZE-100,SIZE); //从倒数第100个地址处开始,读出SIZE个字节; z% z7 P- f! r) f9 i5 X
- LCD_ShowString(30,170,200,16,16,"The Data Readed Is: "); //提示传送完成
( m7 J/ L$ u0 h Q; z: c( e. t - LCD_ShowString(30,190,200,16,16,datatemp); //显示读到的字符串0 K6 \) w [& U: s* `( ?
- }
* J4 h7 | f. x - i++;3 k& q( J+ z' W8 s, Z. l3 M
- delay_ms(10);
2 P! x6 h6 j' R& _/ \5 M* R - if(i==20)9 v1 Q4 n1 e9 ], {- @1 {! G3 `* t
- {: f. G7 T8 j! m0 P
- LED1=!LED1;//提示系统正在运行
5 O$ o2 H, x B& V - i=0;
7 d( n \9 A* B1 V* x - } 3 ^0 s7 T1 K) _1 o; p/ h+ L
- }
7 f c$ E/ C2 d - }
8 B! w( N% Y. c4 ?) q$ d2 b05. 结果验证; {% s& {/ e9 X& a6 r
按 KEY1 按键写入数据,然后按 KEY0 读取数据。DS0 的不停闪烁,提示程序在运行。
6 }- a: Y: |2 W1 X' F4 M& n4 j5 u! t; u1 s& D8 G6 H! ]6 l( w
$ x' B d, S1 a! |
|





 STMCU小助手
发布时间:2022-6-16 18:00
 微信公众号
 手机版