




 STMCU小助手
发布时间:2022-7-25 17:28
|
前言) }+ K% ]# J+ ~- w; X x; k$ k 本应用笔记说明了 STM32 微控制器自举程序中使用的 SPI 协议。它详细说明了每个支持的指令。% J9 C! {) G6 ?& A$ h8 z! D2 P8 K 若需器件自举程序 SPI 硬件资源和要求的更多信息,请参考应用笔记 “STM32 微控制器系统存储器自举模式 ” (AN2606)。 本文档适用于表 1 中所列产品。. w7 P6 \" x* `3 t! j 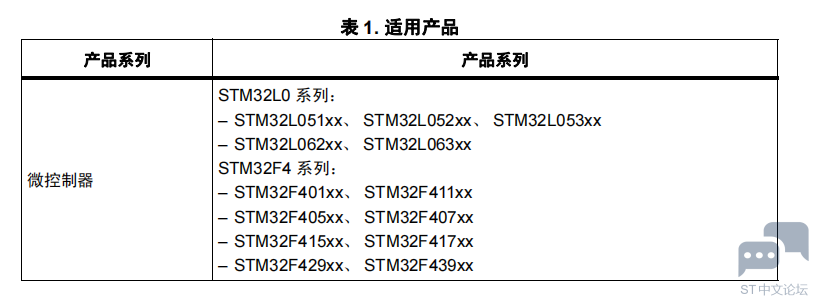
, k4 T: J. f, w& R7 B 1 SPI 自举程序代码序列3 s) B6 ], Y: }* \ STM32 自举程序为 SPI 从机。 对于所有 SPI 自举程序操作, NSS 引脚 (片选)必须连至低电平。若 NSS 引脚连至高电平,则 STM32 从机将忽略 SPI 总线上的通信。 , a6 s% c* u" l o4 t 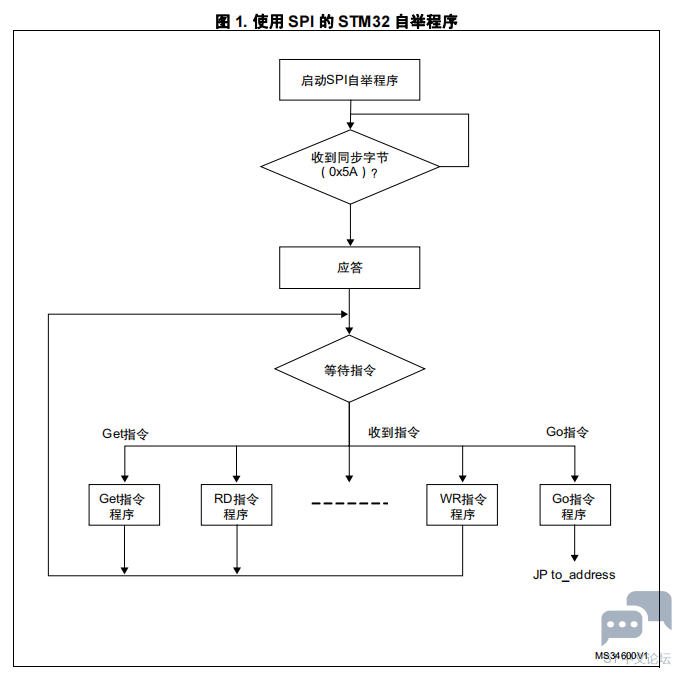
, W- B$ d. \9 s K3 _ 进入系统存储器自举模式后,若 STM32 微控制器已配置好 (若需更详细信息,请参考您的STM32 系统存储器自举模式应用笔记),自举程序代码开始扫描 SPI_MOSI 线引脚,等待检测总线上的同步字节 (0x5A)。当检测到时, SPI 自举程序固件会等待接收应答过程 (请参考图 2),然后开始接收主机指令。 % V. m- M1 R3 Z' H5 o 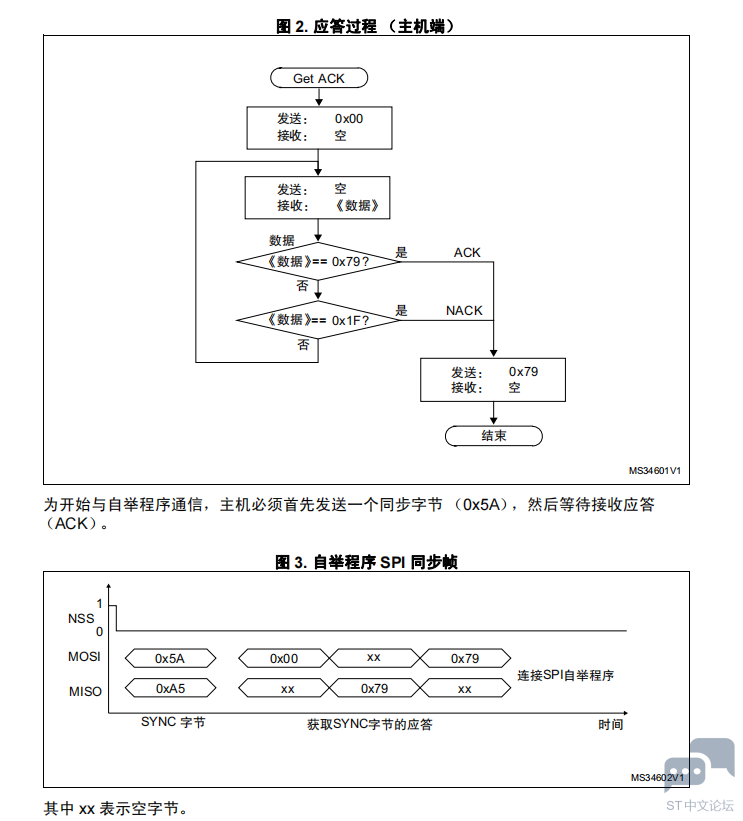
/ `- c& }3 ^6 ~. G$ { 2自举程序指令集 表 2 列出了所支持的指令。每个指令都将在本章进一步讲述。 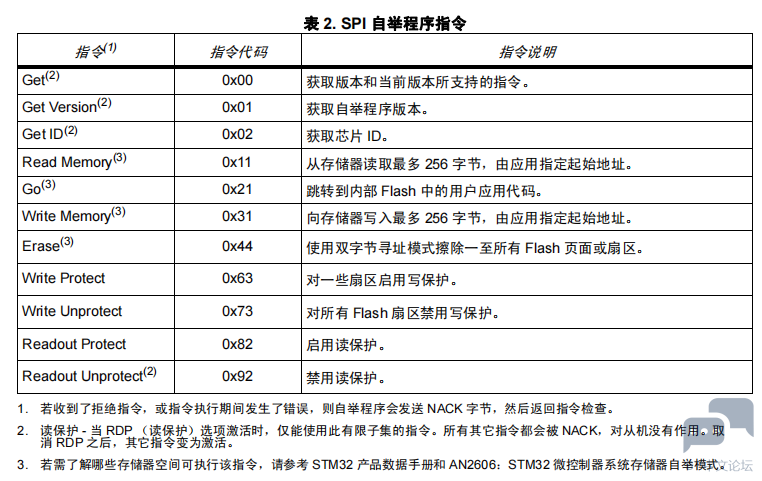
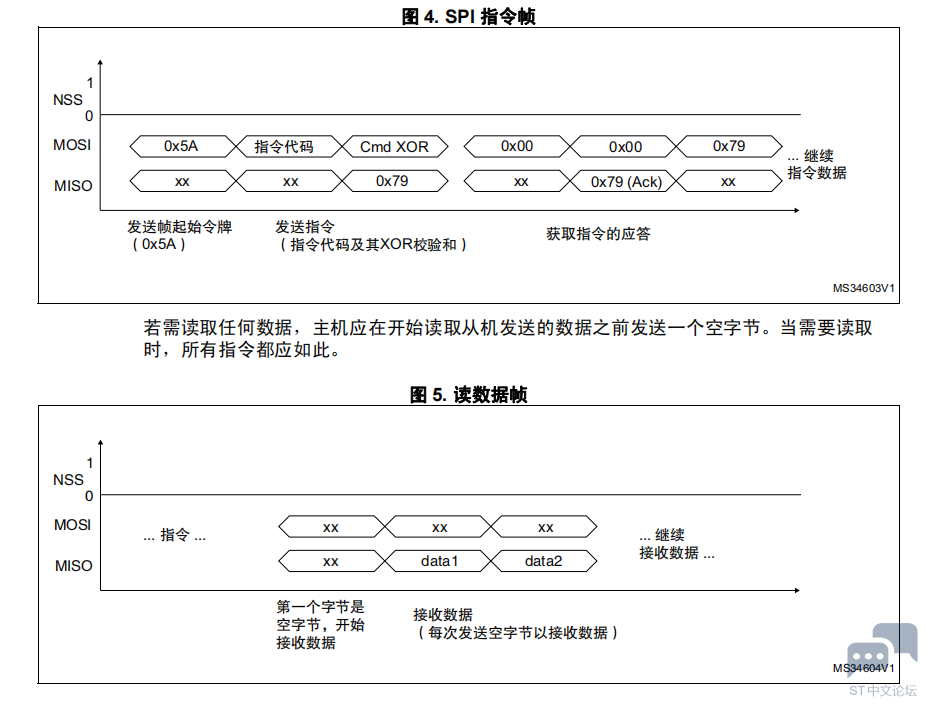
因为 SPI 配置为全双工,所以每次主机在 MOSI 线上发送数据时,它都会同时从 MISO 线上接收数据。因为从机的应答不是立即的,所以当主机发送时,它接收的数据将被忽略 (空)(此数据不被主机使用)。' I6 h9 d5 b8 k s& u" S% Z! M& H 当从机需要发送数据时,主机会发送它的时钟,因此它必须在 MOSI 线上发送数据,才能从MISO 线上接收从机数据。在此情况下,主机应一直发送 0x00 (从机不使用此数据)。- \ @/ \- J+ f/ L0 }% ]* |7 B) Q# ~ 2.1通信安全/ W+ o1 a, L Z' B0 T 从编程主机到从机的所有通信都经过以下方式验证。 •校验和:接收的数据字节块都经过异或计算。所有字节异或计算后算出一个字节,加到每次通信的末尾 (校验和字节)。对所有收到的字节 —— 数据 + 校验和 —— 做异或计算,最后结果必须为 0x00。" w% w Q1 V5 `( m •若接收的数据为一个字节,则它的校验和为该值的按位取反 (0x02 的校验和为0xFD)。 •对于每个指令,主机都发送三个字节:一个帧开始 (SOF = 0x5A)字节、一个表示指令值的字节及其补码 (指令与其补码的异或 = 0x00)。 •每个包都被接受 (ACK 应答)或丢弃 (NACK 应答)。 – ACK = 0x79 – NACK = 0x1F 注: 主机的帧可为下列之一:" V- I5 N, t M# e' k 发送指令帧:主机作为主发送端发起通信,向从机发送两字节:命令代码 + Xor。等待 ACK/NACK 帧:主机作为主接收端发起 SPI 通信,从从机接收一个字节:ACK 或NACK。 接收数据帧:主机作为主接收端发起 SPI 通信,从从机收到响应。收到的字节数取决于指令。. I* w; E( j0 V+ z- L/ D5 |$ h 发送数据帧:主机作为主发送端发起 SPI 通信,向从机发送需要的字节。发送的字节数取决于指令。 6 ]/ z: o3 U+ i8 h- @ 完整版请查看:附件1 U/ c. n3 h% X4 Y# d) Y 2 b. n/ \3 @& b1 U 5 _6 W* E) t1 j+ n+ E |

DM00081379_ZHV2.pdf
下载569.77 KB, 下载次数: 1
基于stm32平台上的IC-MU磁绝对值编码器SPI通讯和码盘数据处理
SPI 32位宽DMA方式收发失败问题
SPI 高温读错最后一位?STM32F42xx 官方根治方案
经验分享 | LAT1470 SPI传输长度超过1024时出现异常的问题分析
经验分享 | 使用EXIT0同步触发SPI的DMA发送话题
经验分享 | STM32H723 SPI 通讯异常排查:实时观察窗口的 “隐形干扰” 解决方案
【STM32C0评测】4、驱动Lorasx126x,实现透传
经验分享 | STM32 SPI半工单线通信示例
经验分享 | 多个SPI的DMA传输为何仅1个有效?
经验分享 | STM32C0 HAL 库的 SPI 驱动导致的 Hardfault 问题分析
 微信公众号
 手机版


