|
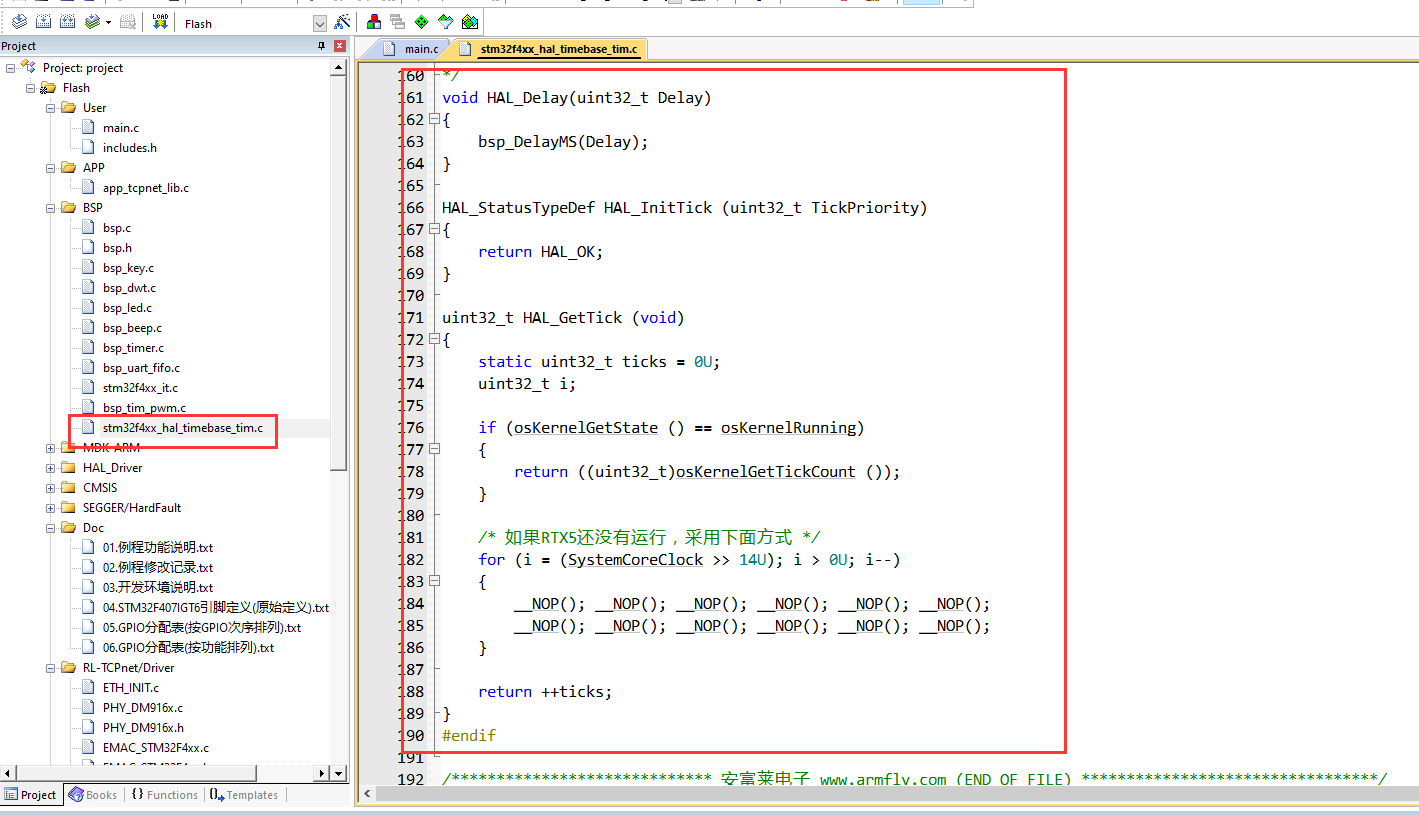
#include "bsp.h" 6 `9 [" n* J& i) N9 Q #define DEM_CR_TRCENA (1 << 24)4 Q' I# ?- L& S2 v3 v #define DWT_CR_CYCCNTENA (1 << 0) . v! ?1 E4 {; e' s4 f /** * @description: 初始化DWT,被Bsp_Init调用 * @return {*}* B% y2 a; F% m6 C# ` */ void Bsp_Dwt_Init(void) { DEM_CR |= (unsigned int)DEM_CR_TRCENA; /* Enable Cortex-M's DWT CYCCNT reg. */1 {; i' w1 w# k' J( F* Q DWT_CYCCNT = (unsigned int)0u; DWT_CR |= (unsigned int)DWT_CR_CYCCNTENA;) S; }8 }: I' S' D. t6 e$ O1 q } : s: C) G, w4 U3 Q5 r$ Z void Bsp_Delay_Ms(uint32_t _ms) - }: q; x" m& a: p { Bsp_Delay_Us(1000* _ms);; c0 `2 t- e1 ?* `2 P }. ]1 M. L0 a; l7 } ! y5 v- S$ N/ O% H6 i: O1 f void Bsp_Delay_Us(uint32_t _us) 7 i" K: S$ Z2 m: c! t {. t& w _' f6 Y$ _' Q- [ uint32_t tCnt, tDelayCnt;$ @% x! g7 h" p uint32_t tStart;! B1 C; X" L8 d; s8 Q+ E, U# Y tStart = DWT_CYCCNT; /* 刚进入时的计数器值 */& h7 Z7 u4 ], I; [, Z$ y- s tCnt = 0;3 y# J$ A9 Z1 Y% a$ P8 `) [ tDelayCnt = _us * (SystemCoreClock / 1000000); /* 需要的节拍数 */ ; j7 B( s8 \- s( z h: _( x, |7 o while(tCnt < tDelayCnt) {# P, ?8 o& m, P7 b: g% ? tCnt = DWT_CYCCNT - tStart; /* 求减过程中,如果发生第一次32位计数器重新计数,依然可以正确计算 */ } }* Q6 }# P: }1 e$ W w, B* b/ Q7 Z / C3 c6 p" T0 Z5 w) w4 k# S/ a) M void Bsp_Delay_Dwt(uint32_t _dwt) {9 L) e2 o2 |- q9 Y1 J% ]% } uint32_t tCnt, tDelayCnt;# O) I7 t& z9 V' L$ k uint32_t tStart; % s+ }1 R# q9 ?+ a1 c" S- ` tCnt = 0;4 A7 g$ O; T0 b tDelayCnt = _dwt; /* 需要的节拍数 */ tStart = DWT_CYCCNT; /* 刚进入时的计数器值 */* c; l0 n1 U# ]0 J while(tCnt < tDelayCnt) {2 C$ |+ a% d$ \, x' W tCnt = DWT_CYCCNT - tStart; /* 求减过程中,如果发生第一次32位计数器重新计数,依然可以正确计算 */ 6 w x+ }; z4 i- W% G' X }! ]6 g* o4 a: {3 Q; k: i }) ^# |8 B% y% F/ z 7 B- ]% }2 i# {# Q* z: c% o void HAL_Delay(uint32_t Delay)# V s7 ]8 u5 ~ {$ [$ r. A3 o! _1 o' I0 L2 }% y. ? Bsp_Delay_Ms(Delay); } % m! o0 U0 W* X HAL_StatusTypeDef HAL_InitTick (uint32_t TickPriority)" W' ?0 \; w+ P: Z. e { return HAL_OK;% ?9 _1 N1 W& f7 _/ s2 d- c8 L } 2 h. D Y3 _/ {8 V/ L0 P4 s) @ uint32_t HAL_GetTick (void) / B$ R& J) V6 O {+ [/ Z# e7 _+ V/ z+ U static uint32_t ticks = 0U;3 {6 z \2 \' p( j4 g% a6 M- B uint32_t i; if (osKernelGetState () == osKernelRunning) { return ((uint32_t)osKernelGetTickCount ()); } + l) R# c E" C /* 如果RTX5还没有运行,采用下面方式 */ for (i = (SystemCoreClock >> 14U); i > 0U; i--) { __NOP(); __NOP(); __NOP(); __NOP(); __NOP(); __NOP();, z U5 q7 ]6 A( J/ ~, m __NOP(); __NOP(); __NOP(); __NOP(); __NOP(); __NOP();; n& S4 F% r- p& J } return ++ticks; } * z. {- P P) H: B |
经验分享 | 利用TIMER定时和捕获功能实现编解码演示
STM32 LSE 不起振排查指南:五大核心原因与快速解决方案
我心中的ST中文论坛
经验分享 | 利用STM32 TIMER实现同频跟随输出示例
2025软件工具兔哥知道
经验分享 | 利用STM32 TIMER实现同频跟随输出示例
经验分享 | 一个基于TIMER事件的中断响应话题_续
经验分享 | 一个基于TIMER事件的中断响应话题
11张图学会STM32定时器!
经验分享 | STM32U5系列TIMER+DMA+DAC应用演示
 微信公众号
 手机版