我们这次只使用一块STM32核心板并且基于上篇中实现的工程模板进行开发即可。开始之前,先介绍一下什么是PWM。
0 e6 G p$ U: E4 v9 G) y% `. U8 @/ D6 ]- Z: ^7 v S3 A) w- o
1、什么是PWM
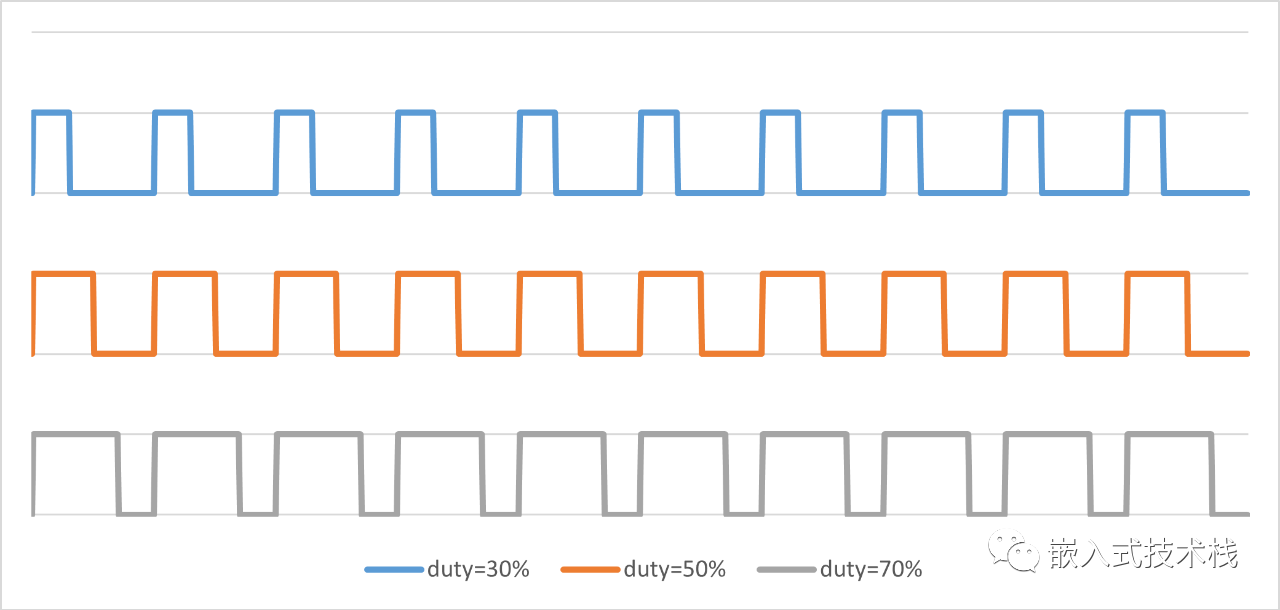
# M6 ?: ^$ w, G5 q' Y# \8 e' V3 n脉冲宽度调制(Pulse Width Modulation)是一种通过数字信号控制模拟器件的方式,它通过产生不同占空比(Duty Cycle)的矩形波来在输出端等效出不同电压值的控制效果,即对输出的脉冲宽度(占空比)进行调制,实现其对模拟器件的控制。下图展示了三种不同占空比PWM波的时间-幅度图:
/ h4 t( a- x" T, h/ y- s6 K9 V* ]
' \+ P4 V& M) i' `: M8 k) a# L. H }* \/ i' ]' i! F

; |. y6 W% n+ y6 O
" _% X s& Q; P8 Y4 J" D/ @) A: h [- q3 l0 l
PWM的输出等效电压计算公式为: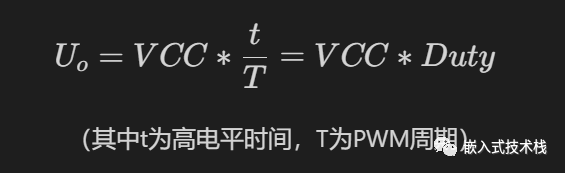
/ k) J6 D( D( d7 _. }: m8 S1 i% A
" Z1 d5 u. i7 i( p @1 X0 n! a

3 h8 ?, z' R& N# a: l
9 C" z. ^8 y2 y0 Z4 `4 G. Z2 m# ?0 W: X$ _; @1 p/ S
假设上述三种PWM波的VCC为5V,则上述三种等效输出电压分别为1.5V、2.5V、3.5V,即使用数字信号实现了模拟控制。
8 T. j# U, Q: D, n8 u3 T) y+ z2 O* g2 D$ i! B1 _+ E5 m3 \
Y! X1 r0 ^% A0 T$ N, W
2 y* d( [: B/ J& _; |
' f- }* F* L$ F, w, f: Q6 l3 T0 q2、STM32定时器从官网上或使用CubeMX查询可知STM32F103RCT6属于大容量产品,共计有8个16位定时器,其中定时器1与定时器8为高级定时器;定时器2、3、4、5为通用定时器;定时器6、7为基本定时器。高级定时器与基本定时器都各有4个通道可以用来实现输入捕获或生成PWM等功能,同时高级定时器还具有输出互补PWM、刹车控制等功能。而基本定时器可以实现定时产生中断的基本功能。 本次使用的LED连接在PA8上,查询F1的数据手册可知其可被复用为TIM1_CH1,即定时器1的输出通道1,可以使用该通道生成一个PWM。再使用定时器2生成一个周期性中断,改变PWM的占空比,生成一个占空比变化的PWM波,同时学**定时器的使用方法。 ) ^/ ~- y5 i+ }5 Z# o- Z8 @
在HAL库中基本每个.C文件都对应了一个外设,里面封装了对该外设的各种操作函数,在文件中还有详细的注释描述其使用方法.例如定时器操作的源码就在stm32f1xx_hal_tim.c文件中,按照文件开始的注释中的说明,定时器或PWM生成的基本步骤为: - 根据用途调用HAL_TIM_Base_MspInit()或HAL_TIM_PWM_MspInit()等函数进行初始化
- 使用__HAL_RCC_TIMx_CLK_ENABLE()使能定时器对应的时钟,设置使用的IO
- 根据用途调用HAL_TIM_PWM_ConfigChannel()等进行进一步设置
- 调用HAL_TIM_Base_Start()或HAL_TIM_PWM_Start()启动定时器6 s' s8 L F+ [3 T) z8 B% s* O: j
- j1 i5 b2 p' k' T" }6 R% p
3、代码编写 为了方便后续管理,我将GPIO的部分与定时器的部分分开,并且开启定时器2的中断功能。1、GPIO部分负责初始化PA8端口,并设置为功能复用。gpio.c与gpio.h内容如下:
& f# o: G( O! K" _1 _4 ]5 _0 j- // gpio.c7 _" \; }& _# p5 `1 M3 x
- #include "gpio.h"/ ^+ g& ~9 T% L* g1 ]: [( Q
2 C- p1 i* [' m, q" u* ]7 P" @ k- int GPIOInit(void)
( y# @, y! u+ C2 o Y - {% g) v+ R# R/ S' z
- GPIO_InitTypeDef GPIO_InitStruct = {0};
% ^; a7 {5 U( a5 R - __HAL_RCC_GPIOA_CLK_ENABLE();
" |+ v3 Q8 }) C$ _0 t - N( G+ d6 D g3 m) Z
- GPIO_InitStruct.Pin = GPIO_PIN_8;
9 ~+ l# W3 x" q/ t Q6 Y - GPIO_InitStruct.Mode = GPIO_MODE_AF_PP;/ s0 M* j# o; G! k: g8 u
- GPIO_InitStruct.Pull = GPIO_PULLUP; H8 C/ W, V. @& U7 Q2 ]* R/ r
- GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_HIGH;
I1 ?- f F0 }. n# E; d5 T - HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);, M L. |. F. ? G, _+ O* s
- + J3 \" H+ D* j, J; P
- return 0;9 s0 P' ]0 B9 i* [* C: K
- }
- // gpio.h
: l: B p, W# |3 H+ Q: w - #ifndef __GPIO__H__
3 S/ a% h9 i6 v: U - #define __GPIO__H__5 H) b8 T1 n: j9 W
- ; q6 \1 ?7 A8 g8 D' h( A7 `& x
- #ifdef __cplusplus
2 t+ G0 D! Y; B, ^, f5 t - extern "C" {
, z# n4 _3 Y( B: v - #endif! b1 L& |" @9 q* f$ o
- + r7 y" d1 C. C9 y* S, g' d
- #include "stm32f1xx_hal.h"2 I4 r+ h! J7 x& x7 L
/ i" M s7 p) G# k- int GPIOInit(void);1 d+ t- ` r2 g" q
0 l, l7 S r9 U4 F- #ifdef __cplusplus( g( @' A/ }% t6 b7 t
- }
- Y4 ~" U% E. n. Y. C3 A& M( L2 X - #endif8 V: e$ M. @. B2 R
- / s5 d5 J" l* U& I: M. e5 l( B( _
- #endif
4 ]2 Z6 E/ ~6 D6 S( {$ A" m& O9 J4 Z2 W9 v( |
2、定时器部分负责初始化定时器1与定时器2,设定的频率分别为1kHz与100Hz,并且设置定时器1输出PWM的占空比。timer.c与timer.h内容如下:8 R& ^- ]2 }; x, r1 ^2 L
- // timer.c* r7 I6 ?* T+ t# I
- #include "timer.h"
0 w# _: W" }6 c, \- ~9 Z, }/ Y
8 |: d4 Z) T) X+ U, n! }- TimerDef timer1, timer2;" x! ^( |0 _" i: J+ d: A. ~
- 0 n/ R3 p8 h3 \+ m0 ]3 P* E x
- int TimerInit(void)6 E. q5 t* M5 u8 @7 L0 z4 _
- {
8 O" f. G1 o: G2 n6 `; o - TimerDef *tmpTim = &timer1;
' _6 ^$ |4 A, a! v5 h# T" { - /* 1kHz */
+ h; M) I4 V+ [2 V - tmpTim->TIM_Handle.Instance = TIM1;
; E; v$ B% G1 Z1 v. ^, s - tmpTim->TIM_Handle.Init.Prescaler = 72 - 1;
2 o; ^$ f4 G) F' E( g8 r, z6 g - tmpTim->TIM_Handle.Init.Period = 1000;2 ]5 R& e' i6 |; f' N1 e
- 6 {4 C# f% z2 @" h2 |; G3 {
- __HAL_RCC_TIM1_CLK_ENABLE();, b' x* C& w4 w! L
- HAL_TIM_PWM_Init(&tmpTim->TIM_Handle);5 S) `8 o- |1 C6 A1 F% X+ D
8 f2 P6 V1 Z2 V! r- tmpTim = &timer2;
! _- \. R, }6 w5 F& I - /* 100Hz */
* v- g* J: Y% I0 X: h! s - tmpTim->TIM_Handle.Instance = TIM2;* u/ ?! A4 N3 |% ^
- tmpTim->TIM_Handle.Init.Prescaler = 72 - 1;
& o/ D- T1 c) b# ] - tmpTim->TIM_Handle.Init.Period = 10000;
$ _& Y3 O0 n# p% Y7 U3 t - q" p# p9 n- L* \
- __HAL_RCC_TIM2_CLK_ENABLE();% o1 L( D8 G* i% |+ Y
; W' c# C1 P3 G6 Q# d9 E! H- HAL_NVIC_SetPriority(TIM2_IRQn, 0, 0);5 ]& |: k# Q' h( W% q( t
- HAL_NVIC_EnableIRQ(TIM2_IRQn);7 i M2 ~' g4 b4 C+ r
* \8 M6 a2 ?% @2 i! ~/ h- HAL_TIM_Base_Init(&tmpTim->TIM_Handle);, r% N; i/ L9 A, {. o$ s0 \$ j( U
- HAL_TIM_Base_Start_IT(&tmpTim->TIM_Handle);
y" t, ] K; J k
2 o% r5 e* y: j- return 0;
) u. M% z, g c, N - }
+ t5 T. Y7 k1 g+ a8 j - & O: ?9 {, }* N2 T- t
- /**
2 E8 R, U. ~, Q* J - * \brief Set the PWM config and starts the PWM output.9 B0 i: V3 ]3 u! S" p
- * \param handle Timer handle
) o8 R0 a9 U! V7 e: t - * \param channel the TIM Channel5 w# L* k2 k; Y, s6 Q8 f' o
- * \param duty the duty of PWM- C- o1 i$ b) I* S7 r0 \2 v
- * \return status
7 }& `* a5 s+ p) ~) f# }6 Z - */' H$ u3 X1 z3 k9 n4 R( {
- int TimerSetPulse(TimerDef *handle, uint32_t channel, float duty)) a+ y# M8 N# L" A9 p
- {! K6 Q7 \5 M) }( V& B, y M! Q
- int t = handle->TIM_Handle.Init.Period * duty;
& S9 o. P5 A5 M; x; R - handle->TIM_OC_Handle.Pulse = t;
9 v0 I+ m1 \* k5 Z) R8 ~/ a9 u - handle->TIM_OC_Handle.OCMode = TIM_OCMODE_PWM1;, a: r( t8 }$ k$ s' U
. M8 u) H6 v/ [ p- HAL_TIM_PWM_ConfigChannel(&handle->TIM_Handle, &handle->TIM_OC_Handle, channel);
4 p; F; Q7 g; q - HAL_TIM_PWM_Start(&handle->TIM_Handle, channel);4 L0 ?1 ?' X& n& U; f+ [
- return 0;8 ?8 B+ S4 _9 S. w4 H
- }
- // timer.h
* _' t/ ?2 P& o# T - #ifndef __TIMER__H__
# N3 d. @& X0 x1 f* I5 j8 }4 d! R% ~ - #define __TIMER__H__
$ B6 {; X( H. M) w) Z
. g/ ^" [; h4 a" _- #ifdef __cplusplus4 ?# J6 z' d' h9 w/ c/ M
- extern "C" {. \* F5 @4 J4 _# a" n2 I( Y: K
- #endif1 }) u$ \6 q8 H. f+ G' m
9 p: o; }4 @" z7 {+ [5 C. A- #include "stm32f1xx_hal.h"
& [$ U! b& L: Y4 s - $ {0 A" _6 ?6 n; a
- typedef struct TimerDef; ]2 z' z" [( P' b( x3 z; g: Z3 o
- {
. Z' W u: z. G1 Z0 Q2 W Y& w G - TIM_HandleTypeDef TIM_Handle;! b2 p4 F9 b' M! j
- TIM_OC_InitTypeDef TIM_OC_Handle;
) l9 [/ m x; t) Q, {* V- Z - 7 H3 Z6 d p: F5 l4 E0 p% M$ p
- }TimerDef;# m! @1 J4 |) C
- ! @) P- a- P2 }& ~2 R( c. W( K
- int TimerInit(void);. [2 z F% s- Q# h
- int TimerSetPulse(TimerDef *handle, uint32_t channel, float duty);& U/ k: V6 N# T/ I ^/ ]7 Z
! ?' Z! O, I' v7 b2 V- extern TimerDef timer1, timer2;: {( L6 ?3 e( W+ E# @: C, e X- g/ ~
: f! }" b v4 X; }$ c5 h- #ifdef __cplusplus
7 j( K$ {# Q0 o# j+ D$ \ - }$ e; `, I9 \0 b! o J' ?+ f
- #endif% ]- u* l% K% q! G
- ) M& |# P, t6 L, Y
- #endif' d3 w' @2 }& _! \1 p: C
$ `9 V/ a8 H6 V( V9 ~! o6 ~1 h- J! B
3、定时器2中断函数:因为上面开启了定时器2中断,所以需要自行实现中断函数。这里在中断函数里每次增加PWM的1%占空比,增加到100%后变为每次减小1%,减小到0后再增加,如此往复。" I& R2 W& f% ? b5 N+ D
- void TIM2_IRQHandler(void)
8 v7 e2 m0 K5 m/ Y# F - {# `6 n$ G2 @ }; J) H# q4 f
- static int duty = 0;
* B/ U5 U& F$ { - static int inc = 1;, |, j! i& @5 Y: l
- ) n) Q; ~4 i8 h- _3 y/ f% p
- /* HAL库通用定时器中断处理函数 */' h' J1 h9 j* T5 R! H& C, @ w
- HAL_TIM_IRQHandler(&timer2.TIM_Handle);
/ n5 f4 d/ Q3 Z7 F9 R5 ~$ \. D$ S3 B% p
& D& ]* K) N" Q9 M& E/ W2 ^6 b5 T- duty += inc;1 F' C, |: \3 N) h
- if((duty >= 100) || (duty <= 0))
- J( v( j8 ^$ H - { /* 当占空比到100或0时改变变化方向 */5 [5 k7 @5 M( ]( N% m4 e5 }% \/ Q/ U/ z
- inc = -inc;
( l6 u7 a U6 a+ `- n - }: P" V0 l) E' Y9 `* q6 q
4 F! p, E7 n. K7 G: i8 |- TimerSetPulse(&timer1, TIM_CHANNEL_1, duty / 100.0);- Q' L( s4 s: p( {/ h) l
- }
/ T f: d4 s0 g5 V* f' U. a( E; e( _7 K$ p+ g: w
4、总结% A5 Q1 v8 A8 B. H+ b$ u4 c
至此我们就实现了呼吸灯代码的编写,我们使用了TIM1产生PWM驱动LED,使用TIM2产生中断修改PWM的占空比,让LED的亮度发生变化。
; U. n" W5 A5 Z1 n5 J8 [% ?" O- n
+ ?- b( h. {+ ?" @. j9 _; y) k0 [
通过示波器可以直观的看到该PWM的占空比是时刻在变化的,本期代码可以在文后网址中下载。下期我们来聊聊串口的使用,扫一扫下方二维码关注我,我们下期再见。3 s- R2 e/ H* J. ?
* h5 w' F0 c5 I3 N% r2 s8 S, W4 g) c8 u, L" X
1 i ^9 v5 G N5 ^ Y7 k& b4 O
转载自: 嵌入式技术栈9 _% z" D4 O- s9 D& n$ \, X
如有侵权请联系删除
( F. Z# d+ g2 R6 S% B; v
( C% D2 B1 T) L0 Y9 M0 C0 q5 `3 ]! P1 V3 C) K
|







 微信公众号
 手机版