|
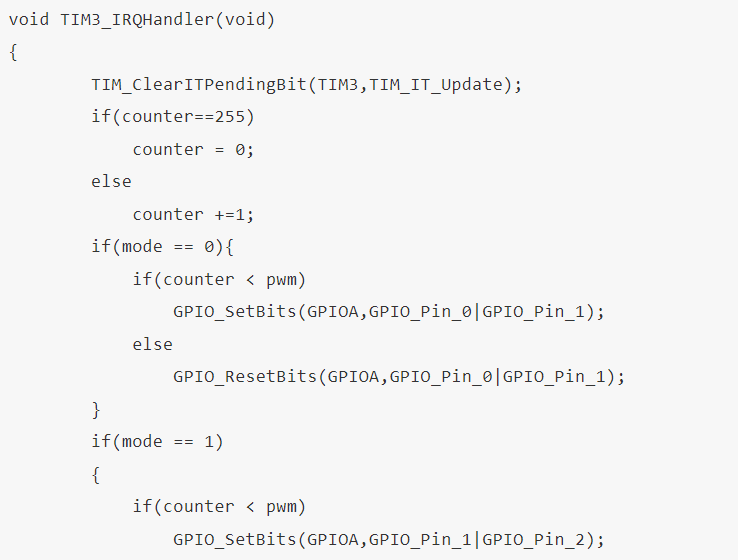
用定时器生成PWM波 PWM全称是Pulse Width Modulation,通过控制高频信号的占空比,眼睛当成低通滤波器,可以控制亮暗。再循环更改pwm的阈值,就弄出了呼吸的效果。 这里采用一个比较简单的方法生成PWM波:设置定时器中断然后根据阈值判断置高和置低。 - void TIM3_IRQHandler(void) ' U0 p" e1 v5 U5 q5 z
- {+ k3 e$ J6 v+ k, W
- TIM_ClearITPendingBit(TIM3,TIM_IT_Update); 6 Q5 r7 y: [( g) ~
- if(counter==255)
) G3 P9 \% H6 j: Z3 p: ]& `$ | - counter = 0;
* ]& k; ~1 @( p5 `& _ - else
2 K o. @ `0 U8 b! \6 o- F - counter +=1;' [. V+ X$ h3 E' v# p6 b' Y
- if(mode == 0){1 I3 z% Y$ @) d* a/ \: U b
- if(counter < pwm) 7 c5 }% i' L z- g
- GPIO_SetBits(GPIOA,GPIO_Pin_0|GPIO_Pin_1); 2 G* {$ F8 ~( _, H
- else 6 A- K1 W" G: z, H
- GPIO_ResetBits(GPIOA,GPIO_Pin_0|GPIO_Pin_1);
@, F" Y+ T! \% o* D% }7 B - }6 H& a: G* M. N i1 I5 k5 {
- if(mode == 1)
* l: k" v2 d; Q+ l6 C; t8 z# y - {4 z( \( J% k) }8 K$ r; C
- if(counter < pwm)
7 O3 K: {9 n3 o' j! ` - GPIO_SetBits(GPIOA,GPIO_Pin_1|GPIO_Pin_2); - }" S0 D% x, N
- else
. w- T6 [2 ]9 j+ W% L - GPIO_ResetBits(GPIOA,GPIO_Pin_1|GPIO_Pin_2); - ]/ N1 Q9 n- O: y+ W+ A- l! X' d/ ?
- } 3 t5 U* p$ F, s( V
- if(mode ==2){, R& Y4 A. i( i% I6 s
- if(counter < pwm) : q2 k8 K/ y* }2 N1 q( o6 |# \
- GPIO_SetBits(GPIOA,GPIO_Pin_2|GPIO_Pin_0); 8 Y1 ^+ N5 A. b/ b" O+ |; y9 _
- else 7 a( S' N& v( U5 g! ^. A
- GPIO_ResetBits(GPIOA,GPIO_Pin_2|GPIO_Pin_0);
8 ^0 ]( m% M; P) O - }( y9 Y* v5 q8 x9 b7 U
- }
* W0 b; d6 F6 q W0 ]6 ]7 j3 ^/ {程序流程 开启外设时钟(GPIO和TIM) 6 s1 ^2 Q1 O& g1 B
- void RCC_Configuration(void)
9 I0 D+ L" `2 w( ^ - {
: q8 b" V/ I4 t* x6 Z& t - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC|RCC_APB2Periph_GPIOA|RCC_APB2Periph_AFIO, ENABLE);
' i2 X" a2 k; _# Z5 | - RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM4|RCC_APB1Periph_TIM3, ENABLE); 5 B6 P$ F( f5 H) a. T; z
- }
6 ]$ {7 Z1 f: E) o1 [7 _& y/ R
- void tim3() //配置TIM3为基本定时器模式 ,约10us触发一次,触发频率约100kHz7 x! ~! ~0 w5 J* {
- {
! A/ L: p" L9 K8 F! s - TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure; //定义格式为TIM_TimeBaseInitTypeDef的结构体的名字为TIM_TimeBaseStructure \7 X1 I/ M3 @% Z; O
- TIM_TimeBaseStructure. TIM_Period =9; //配置计数阈值为9,超过时,自动清零,并触发中断& U4 Y! a) X2 A
- TIM_TimeBaseStructure.TIM_Prescaler =71; // 时钟预分频值,除以多少8 h2 A$ b; ?* v: k2 u
- TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1; // 时钟分频倍数
3 ^# C u G0 q7 z" X9 E0 B) r - TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; // 计数方式为向上计数
$ o$ E; [% e8 i; E! h$ k9 S0 m - TIM_TimeBaseInit(TIM3, &TIM_TimeBaseStructure); // 初始化tim3
1 |, u$ o, Q) v1 v( A+ ?0 B9 ~. m - TIM_ClearITPendingBit(TIM3,TIM_IT_Update); //清除TIM3溢出中断标志0 C- t7 m1 G' \) z( W( E R1 F4 a
- TIM_ITConfig(TIM3,TIM_IT_Update,ENABLE); // 使能TIM3的溢出更新中断
8 G, E3 n e1 H' Z; Y' O - TIM_Cmd(TIM3,ENABLE); // 使能TIM3& u* l8 {+ J. X4 N
- }
u# T& D4 x: ^- E2 x z0 m配置中断优先级 , Z2 k# o2 M7 ]+ `' T
- void nvic() //配置中断优先级$ Q7 R, F6 ]/ L$ }5 h4 d" q) ~
- {
7 x4 X% k( I$ P: i+ Q1 _8 T+ j0 m, e e - NVIC_InitTypeDef NVIC_InitStructure; // // 命名一优先级变量
% S/ V& `& k S& i6 k4 f1 l - NVIC_PriorityGroupConfig(NVIC_PriorityGroup_1); // 将优先级分组方式配置为group1,有2个抢占(打断)优先级,8个响应优先级 T& l9 f% R, H: V5 m
- NVIC_InitStructure.NVIC_IRQChannel = TIM4_IRQn; //该中断为TIM4溢出更新中断
& |* ~ k$ z# S+ P) r/ N - NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1;//打断优先级为1,在该组中为较低的,0优先级最高
. C$ M4 G# ~+ X3 ~9 S( x5 g; a- k - NVIC_InitStructure.NVIC_IRQChannelSubPriority = 0; // 响应优先级0,打断优先级一样时,0最高
5 B8 C, B7 w9 l - NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; // 设置使能5 c; Q6 a7 @# t" w8 ^* B
- NVIC_Init(&NVIC_InitStructure); // 初始化
/ W; X! Z0 }0 p" t8 K5 K7 C - NVIC_PriorityGroupConfig(NVIC_PriorityGroup_1); //要用同一个Group
4 v3 m4 \0 O9 R* L6 l0 y+ Y - NVIC_InitStructure.NVIC_IRQChannel = TIM3_IRQn; //TIM3 溢出更新中断) y, G. `# t {9 N
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1;// 打断优先级为1,与上一个相同,不希望中断相互打断对方3 s! q8 e' y3 f4 Y/ M
- NVIC_InitStructure.NVIC_IRQChannelSubPriority = 1; // 响应优先级1,低于上一个,当两个中断同时来时,上一个先执行
, @6 l9 v! v8 i) r1 J5 C5 Y - NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;
7 p2 v( p0 D$ O1 N# l, m3 w1 ^ - NVIC_Init(&NVIC_InitStructure);
! T' x0 }/ @- c - }
& E8 C4 ^/ t' _4 L# m V; Q% h& d6 S- 写中断服务函数
/ A% c/ T5 U3 F, ?: i
7 J( O( n; `% c) |; M: U. }2 X! g1 r/ x% T# x
代码实现 为了方便按键检测,除了TIM3配置PWM波之外,TIM4用来检测是否有输入。由于使用开漏输出,这里使用5V电源。 - #include "stm32f10x.h"4 W, L$ o* H: b7 a; ^ V
- #include "math.h"
& z) q" n: \' \% Q# z - #include "stdio.h"
% R; f+ ]/ a1 v: G" G: N
4 g! a( ` i a4 J4 t: W b, ]8 [- u8 counter=0;
& a% }: j6 X |2 g - int pwm=100;
' n3 }" z/ B$ e - int flag=0;+ |, E* v, q* ~
- int mode =0;6 K! E0 n) D O3 Z3 c0 @. h7 ? q5 L8 A
- int velocity =0;
* P- |. N4 q2 C+ K4 ` - int turning=1;
! \3 N, t# _* e
$ T& i% f+ E7 }- void RCC_Configuration(void); //时钟初始化,开启外设时钟
# {- \# e' G, A5 |( d8 @9 x - void GPIO_Configuration(void); //IO口初始化,配置其功能6 r3 d* D; H. A* u( A
- void tim3(void); //定时器tim4初始化配置
, [0 J" B. ?; ~+ T# i! ~2 N4 H - void tim4(void); //定时器tim4初始化配置( Q( [! F; a5 ]' K) |1 h
- void nvic(void); //中断优先级等配置
$ l& p6 {& }: X# B8 g3 S - void exti(void); //外部中断配置
4 b t% O2 q4 F3 o; t6 }" U - void delay_nus(u32); //72M时钟下,约延时us
9 S3 O& h" _/ C - void delay_nms(u32); //72M时钟下,约延时ms
* C, @, D% ?7 [3 Q/ L3 ^4 N - void breathing(int velocity){
q8 U' O9 n. i - switch(velocity){
3 `3 E* w# A. S4 K7 C - case 0:% v+ k; m& ]5 a, E- n1 x" o
- if(flag)5 T9 F- S: A2 F0 ?, v8 Z" V
- pwm +=1;
% T, ]3 r/ ^6 p8 L - if(pwm>240) flag=0;0 B7 E( M# H( s& }( G
- if(flag == 0){ S8 L- t- ?5 _5 P$ E
- pwm -=1;% q( R, r6 l6 p" E6 g
- if(pwm<10) flag=1;0 q* b0 a2 o! R2 Q
- }( h& f' C( |( J
- break;& O! u3 c1 r t8 |( X: _
- case 1:
3 y* X7 k B6 E0 ? u7 ~; B& O5 | - if(flag)3 U y% T. \+ E4 E" g/ N1 f
- pwm +=2;% d" @& x( X! C& F; I
- if(pwm>240) flag=0;. k7 k* c/ }3 T) b6 ]7 i6 O
- if(flag == 0){# C @& W9 c( j7 U, ~5 e
- pwm -=2;
% J, s. l# e; m; H - if(pwm<10) flag=1;+ R" m% F/ g) ]/ |6 S& M P
- }
3 R, f5 l7 K! X3 }4 u - break;
9 k; R& j, ~; q4 X* H - case 2:! Y, B6 v! N I( P6 H
- if(flag)% E4 Q8 k t) m' h8 @/ Y
- pwm +=3;3 d& T* {5 M/ D; f2 \4 F) u2 y% {
- if(pwm>240) flag=0;1 X+ D) Z, O$ F" C+ _2 W$ K* S
- if(flag == 0){1 v! j" y" U8 G' W: c. o2 l
- pwm -=3;
7 y+ N& Z' w: k, p4 m1 V - if(pwm<10) flag=1;1 z6 M( I' u6 r( Z
- }3 H0 N* c( N# w% m3 G; a p# {* J
- break;: o0 ^" P3 }' ~( J
- }
' Q8 l) J5 R0 K2 H; Z - }) N+ X! j. k/ b6 s. h: q
- / [3 }5 T' \3 {: Z; s: F. v( @
- ( M, ?7 \# K( O; h s
- void assert_failed(uint8_t* file, uint32_t line)
& G6 x) J! p ^6 U9 ]. m - {
! E# W/ [1 U* i& G- S5 g - printf("Wrong parameters value: file %s on line %d\r\n", file, line);
8 }, y" \: e D+ M' f5 I( e - while(1);
& o, {# w6 n7 H6 {( E: b7 ~! S; w - }
7 [$ o: r* r0 t" C; {# `% E
6 z) ?& i8 Q: |2 j9 @, Q- ]- void TIM4_IRQHandler(void) //TIM4的溢出更新中断响应函数 ,读取按键输入值,根据输入控制pwm波占空比. _7 ]( a0 I4 O
- {4 \# r+ O: I$ N9 n$ Q2 A
- u8 key_in1=0x01,key_in2=0x01;6 w( {$ c3 F8 q- V9 b' E9 L( K
- TIM_ClearITPendingBit(TIM4,TIM_IT_Update);// 清空TIM4溢出中断响应函数标志位# A$ ]5 N3 j' _; @, d% q6 j! g
- key_in1= GPIO_ReadInputDataBit(GPIOC,GPIO_Pin_12); // 读PC12的状态6 R H4 c7 z! ?8 m9 _3 e
- key_in2= GPIO_ReadInputDataBit(GPIOC,GPIO_Pin_13);// 读PC13的状态4 C5 t6 H8 I! E
- if(key_in1 && key_in2) turning =1;' }$ ^) p$ ~# v
- breathing(velocity);: l' | q, ]9 z7 X* Y
- if(key_in1==0 && turning){
6 t5 R! B3 j/ F3 }$ u - turning =0;
' U: A. F) Z, y. [0 B - velocity = (velocity + 1) % 3;) \! B$ t1 a- N0 K d7 L# c
- }//调速度1 `- ^" X5 q" Q7 F/ ^4 q% y
- if(key_in2==0 && turning){ G- I5 x. @5 c% ^
- turning =0;' ]9 K* p# h4 h
- mode = (mode + 1) % 3;& m) J/ d4 F( n6 y6 u
- }//调颜色
9 ?$ I3 e6 r1 v1 O - } & t5 Z. K: d$ c
- l4 a( N Y3 [: A5 W' {- * G' \( w( [. q4 b7 d1 e
- void TIM3_IRQHandler(void) // //TIM3的溢出更新中断响应函数,产生pwm波/ B# k( _9 @% k: @1 i; d" r( E# T
- {! Y& q/ P' c, D3 @
- TIM_ClearITPendingBit(TIM3,TIM_IT_Update); // // 清空TIM3溢出中断响应函数标志位; w7 U! s' v9 t7 Q+ @! a$ r
- if(counter==255) //counter 从0到255累加循环计数,每进一次中断,counter加一( V6 S- f. N( o i3 U7 ~' ^
- counter = 0;. F& z/ N% L. q T
- else - Y0 m" }. f! ]: v0 M" M4 t
- counter +=1;& o6 \- G9 q9 |9 X6 n8 b0 x# S
- if(mode == 0){
8 y3 p/ g/ k" ~1 z% Y - if(counter < pwm) //当counter值小于pwm值时,将IO口设为高;当counter值大于等于pwm时,将IO口置低+ Y9 l) } Z1 A
- GPIO_SetBits(GPIOA,GPIO_Pin_0|GPIO_Pin_1); //将PC14 PC15置为高电平$ }( A2 r; o" p/ @
- else
% z- n) W* X' i# T5 x - GPIO_ResetBits(GPIOA,GPIO_Pin_0|GPIO_Pin_1); // 将PC14 PC15置为低电平
4 X3 Q* m6 z2 b* l1 p. w; d) P* M# R# a - }
7 x6 a4 |; @4 h' C" x% j/ x - if(mode == 1)" ^+ C, F1 N W5 L: s- q! u
- {& _0 p6 V, y4 a4 f& m
- if(counter < pwm) //当counter值小于pwm值时,将IO口设为高;当counter值大于等于pwm时,将IO口置低# Y8 L5 Z8 m' B. ~: H( e* t8 w
- GPIO_SetBits(GPIOA,GPIO_Pin_1|GPIO_Pin_2); //将PC14 PC15置为高电平1 U, ^ c. G! }/ b5 R+ C& ~6 ]4 u) R
- else + O+ i3 }" I' |9 {
- GPIO_ResetBits(GPIOA,GPIO_Pin_1|GPIO_Pin_2); // 将PC14 PC15置为低电平
8 f& y( B3 |: S2 V: f& V - }
! [& f( ?6 g5 N% ?" N$ q2 B - if(mode ==2){" W3 ?( q5 l! x6 S! B! a& l
- if(counter < pwm) //当counter值小于pwm值时,将IO口设为高;当counter值大于等于pwm时,将IO口置低8 W$ l5 y3 z8 @8 _
- GPIO_SetBits(GPIOA,GPIO_Pin_2|GPIO_Pin_0); //将PC14 PC15置为高电平6 h" g& T7 Q/ W0 r
- else 9 X8 q; o6 @1 c" J3 c
- GPIO_ResetBits(GPIOA,GPIO_Pin_2|GPIO_Pin_0); // 将PC14 PC15置为低电平/ M0 d3 x( c" U; g8 d
- }
- C$ n( y# w# a. U# n - }
3 ?2 r \4 h+ C1 t6 {* B
: {* O2 D, Y( U0 ^: D6 z- + I( x, `8 b+ [* J2 J! R' f
- int main(void); {/ _( \& u. D* v
- {
) M. \8 S, M4 y, v - RCC_Configuration(); 4 s% L: a V. J( g" ^
- GPIO_Configuration();
- y/ u/ H/ Z- m+ H - tim4();
1 ?4 B9 S/ l, f8 r h - tim3();
. H: }% V2 @4 m/ m - nvic(); + Q& d' f- S, S2 O" M
- while(1)" [2 `, W1 Z9 @. O
- {
; N3 g) v( J' _) J6 z/ Q - } \+ `! C2 t$ ~6 n3 M; ?. u
- } * {$ u+ w5 @; b8 z" C
$ U$ }' a7 [8 h7 e3 T4 s1 {) r* I- void delay_nus(u32 n) //72M时钟下,约延时us
1 f# A) q" K B; h7 e+ m - {
6 _& A9 g- }: y9 L% B T9 V& G - u8 i;4 |- H7 w) U- i# ?
- while(n--)
8 ^2 u4 x1 e1 G5 @% @! K8 q2 i - {
* K1 o- c+ V9 S( S# `' B; _% w: S - i=7;
. X3 B0 E% z6 a - while(i--);
# B4 |/ ?- K& F6 E' l4 u* d( |; D* ^ - }
f$ e- D+ O0 ^8 Q2 ?8 E2 M - }
* Q7 s- Z5 U! n: F3 y
' x. E& u/ @+ v. [9 M" S
5 d. N& W! r* b1 v- void delay_nms(u32 n) //72M时钟下,约延时ms
9 T1 K9 ~7 `4 [( U. h# b - {
: {7 {: p+ {) r& E - while(n--)
9 Q/ m0 l/ X H' K$ d - delay_nus(1000);
' P {6 c; F) q! ~8 p - }
9 }2 v: @0 Y( s( G" O; U - 6 H9 {* n9 t2 ~2 m& T# V
- ) b, P g6 |% L2 h
- void RCC_Configuration(void) //使用任何一个外设时,务必开启其相应的时钟& N+ ^' o T" g7 ?7 F4 j
- {/ u3 ^2 U5 i" [+ b0 O# `
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC|RCC_APB2Periph_GPIOA|RCC_APB2Periph_AFIO, ENABLE); //使能APB2控制外设的时钟,包括GPIOC, 功能复用时钟AFIO等, ' L/ h* x0 s& q3 u
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM4|RCC_APB1Periph_TIM3, ENABLE); //使能APB1控制外设的时钟,定时器tim3、4,其他外设详见手册 - j* s3 r# k6 Y" d0 s. d# Z
- }# \: G$ _! U* b( t7 S" ]# i
7 a5 w7 F) s9 }+ u) b/ J$ X. D
$ i8 G* e+ \( P- g" o/ I' U- void GPIO_Configuration(void) //使用某io口输入输出时,请务必对其初始化配置
@% f9 o2 i! ?- n' ]; d1 ? - {' ~7 @6 W! h3 E8 o2 @3 r5 i; P
- GPIO_InitTypeDef GPIO_InitStructure; //定义格式为GPIO_InitTypeDef的结构体的名字为GPIO_InitStructure 5 }% E5 ~" D( @# }6 X4 F. d+ ]0 ^
- //typedef struct { u16 GPIO_Pin; GPIOSpeed_TypeDef GPIO_Speed; GPIOMode_TypeDef GPIO_Mode; } GPIO_InitTypeDef;
4 {' G: [* y! k5 i) L- `& `! w6 O - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU; //配置IO口的工作模式为上拉输入(该io口内部外接电阻到电源)
# Z# ^) ?7 S- t' P( T5 N5 b - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; //配置IO口最高的输出速率为50M1 ]1 V8 i: o4 b) d, e
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_12|GPIO_Pin_13; //配置被选中的管脚,|表示同时被选中! Q3 @$ o) f) u/ F
- GPIO_Init(GPIOC, &GPIO_InitStructure); //初始化GPIOC的相应IO口为上述配置,用于按键检测3 F1 T2 y5 `6 K3 Z2 Q
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_OD; //配置IO口工作模式为 推挽输出(有较强的输出能力)
. u5 x4 O& e; {5 |8 _8 N - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; //配置IO口最高的输出速率为50M9 B" c; p; Y+ o2 g1 _
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0|GPIO_Pin_1|GPIO_Pin_2; //配置被选的管脚,|表示同时被选中0 x% ]# ^* b7 t6 k+ ]- V
- GPIO_Init(GPIOA, &GPIO_InitStructure); //初始化GPIOA的相应IO口为上述配置+ N) N$ I1 e1 i2 I$ P
- GPIO_PinRemapConfig(GPIO_Remap_SWJ_JTAGDisable,ENABLE); //失能STM32 JTAG烧写功能,只能用SWD模式烧写,解放出PA15和PB中部分IO口6 m) B; e9 N) F/ Q3 T1 c
- }
% E. m8 ~1 `, [; L U# R
c" ~( h* B3 W+ Y& D- * R( _: E' Q& q( g$ `: F. v, p8 E+ j
- void tim4() //配置TIM4为基本定时器模式,约10ms触发一次,触发频率约100Hz; i* Q" u# y4 b3 j9 q* c7 [
- {0 c. S3 j& d* T' E
- TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure; //定义格式为TIM_TimeBaseInitTypeDef的结构体的名字为TIM_TimeBaseStructure
; n0 t1 e" Y# f1 J9 E7 C - TIM_TimeBaseStructure. TIM_Period =9999; // 配置计数阈值为9999,超过时,自动清零,并触发中断+ s$ `" h2 I! F4 k0 X" [$ m/ r
- TIM_TimeBaseStructure.TIM_Prescaler =71; // 时钟预分频值,除以多少" E# d% x/ g" A' y& [% ?
- TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1; // 时钟分频倍数' D1 O* X' p* T# n3 |2 X
- TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; // 计数方式为向上计数
5 b7 Z! U1 g0 [: s - TIM_TimeBaseInit(TIM4, &TIM_TimeBaseStructure); // 初始化tim4
+ X, b6 \! t' b" p0 Z9 a2 I1 d - TIM_ClearITPendingBit(TIM4,TIM_IT_Update); //清除TIM4溢出中断标志7 O, m) l. Q7 u' b
- TIM_ITConfig(TIM4,TIM_IT_Update,ENABLE); // 使能TIM4的溢出更新中断
: g! j# _1 n3 U0 |' ? - TIM_Cmd(TIM4,ENABLE); // 使能TIM4
- C( v" Q8 a$ A( B - }
; V+ e9 W6 e8 R% y, a7 g7 _ - 5 T! R, L2 g1 E: ^6 M
- ! S, c' d8 n+ Z m( y, r
- void tim3() //配置TIM3为基本定时器模式 ,约10us触发一次,触发频率约100kHz
; q- F9 @# Q [2 K/ D$ O - {
. E/ E0 B+ D) @: I, R: c - TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure; //定义格式为TIM_TimeBaseInitTypeDef的结构体的名字为TIM_TimeBaseStructure 2 E: w# m7 v* `( p* [
- TIM_TimeBaseStructure. TIM_Period =9; //配置计数阈值为9,超过时,自动清零,并触发中断+ O( O8 i! q3 N$ m
- TIM_TimeBaseStructure.TIM_Prescaler =71; // 时钟预分频值,除以多少7 W, W& \. \' W7 S
- TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1; // 时钟分频倍数/ B8 `$ w) l* p/ F% U" q& _- X
- TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; // 计数方式为向上计数$ `3 h X5 K( C" x& E7 S# w% J* M7 H
- TIM_TimeBaseInit(TIM3, &TIM_TimeBaseStructure); // 初始化tim3
% s) P( ?+ Y3 s: S - TIM_ClearITPendingBit(TIM3,TIM_IT_Update); //清除TIM3溢出中断标志8 `% i, m ^+ m3 i, x9 J0 r; e, h
- TIM_ITConfig(TIM3,TIM_IT_Update,ENABLE); // 使能TIM3的溢出更新中断/ l$ \8 d0 h5 i7 V
- TIM_Cmd(TIM3,ENABLE); // 使能TIM3
7 G/ V7 @$ \: \3 O' d, b G - }+ F" t4 K, O( ?3 t0 j! l& I
- & B- Z- q, p2 `. l
. a6 y4 p, E5 ?( w4 _7 F- void nvic() //配置中断优先级
2 Y+ z6 m0 q, J0 X+ t8 s, ~ - { / S; A1 @; c( }9 U, O2 t7 q6 l8 q. L
- NVIC_InitTypeDef NVIC_InitStructure; // // 命名一优先级变量
) C0 r, c# B0 a# Y - NVIC_PriorityGroupConfig(NVIC_PriorityGroup_1); // 将优先级分组方式配置为group1,有2个抢占(打断)优先级,8个响应优先级% u1 W- d% f" Y# d0 c+ O
- NVIC_InitStructure.NVIC_IRQChannel = TIM4_IRQn; //该中断为TIM4溢出更新中断: b6 f- C; x, _( i; T
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1;//打断优先级为1,在该组中为较低的,0优先级最高7 T% b) M+ S9 ^+ e) ]
- NVIC_InitStructure.NVIC_IRQChannelSubPriority = 0; // 响应优先级0,打断优先级一样时,0最高% ~" T2 {4 _- e* y# |
- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; // 设置使能
/ L6 n# s9 H- R - NVIC_Init(&NVIC_InitStructure); // 初始化* h0 a6 s5 B! m4 J
- NVIC_PriorityGroupConfig(NVIC_PriorityGroup_1); //要用同一个Group
& a7 |; z: G' L2 F6 C( M - NVIC_InitStructure.NVIC_IRQChannel = TIM3_IRQn; //TIM3 溢出更新中断3 N/ y. x/ Y0 z: z; R
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1;// 打断优先级为1,与上一个相同,不希望中断相互打断对方
, ~" s% M) A+ j# D - NVIC_InitStructure.NVIC_IRQChannelSubPriority = 1; // 响应优先级1,低于上一个,当两个中断同时来时,上一个先执行& n/ N7 g' R: t: P# i
- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;
/ g: I- e u0 [# H( v - NVIC_Init(&NVIC_InitStructure);1 @% _/ B$ j/ B0 `' M' U6 G. k
- }
( L5 b E. {, i1 {8 P4 v转载自:单片机与嵌入式9 j8 K! a5 V7 q; ]+ u
如有侵权请联系删除% w# p, m- Y" Y
) M/ R6 {) B3 ?! v
- ^" v6 s+ L0 n# a6 j% c1 F( U2 o! G% ]8 U
Z& P' A+ H2 U' P
|





 微信公众号
 手机版