你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

基于STM32单片机的启动经验分享

[复制链接]
攻城狮Melo 发布时间:2023-11-4 16:56
一、启动文件简介
启动文件由汇编编写,是系统上电复位后第一个执行的程序。主要做了以下工作:
初始化堆栈指针SP=_initial_sp
初始化PC指针=Reset_Handler
" v* c. Y4 R( {  Q0 c5 x" i
初始化中断向量表% B4 o4 }2 l& H: R5 r
配置系统时钟
! I& W- r' G. L1 _* o
调用C库函数_main初始化用户堆栈,从而最终调用main函数去到C的世界
: E9 O' D. W, M9 X" q. i
" K: @- j- [2 d! ?
二、启动文件代码讲解
Stack—栈
  1. Stack_Size      EQU     0x00000400) C) n4 J( h0 Q0 m1 P6 ?

  2. ) S9 m! h- J2 y% E3 }4 b( }; c9 P
  3.                 AREA    STACK, NOINIT, READWRITE, ALIGN=3% B) Q/ j0 w/ A, Q, Z. R. X1 p
  4. Stack_Mem       SPACE   Stack_Size
    / \8 T4 i) H% Q+ [1 e; A
  5. __initial_sp
复制代码
; [5 K$ V! `, y! t  Q' U
开辟栈的大小为0X00000400(1KB),名字为STACK,NOINIT即不初始化,可读可写,8(2^3)字节对齐。
5 N* M' h2 `1 B' n: t$ o
栈的作用是用于局部变量,函数调用,函数形参等的开销,栈的大小不能超过内部SRAM的大小。如果编写的程序比较大, 定义的局部变量很多,那么就需要修改栈的大小。如果某一天,你写的程序出现了莫名奇怪的错误,并进入了硬fault的时候,这时你就要考虑下是不是栈不够大,溢出了。

+ Q8 Q- `& \- U+ }9 s. V# G% M- L
EQU:宏定义的伪指令,相当于等于,类似与C中的define。
AREA:告诉汇编器汇编一个新的代码段或者数据段。STACK表示段名,这个可以任意命名;NOINIT表示不初始化;READWRITE表示可读可写,ALIGN=3,表示按照2^3对齐,即8字节对齐。
SPACE:用于分配一定大小的内存空间,单位为字节。这里指定大小等于Stack_Size。
标号__initial_sp紧挨着SPACE语句放置,表示栈的结束地址,即栈顶地址,栈是由高向低生长的。
, @0 H: n- G0 T0 n/ d
Heap—堆
  1. Heap_Size     EQU     0x00000200
    0 _; Q- ?. `. y, x
  2.             AREA    HEAP, NOINIT, READWRITE, ALIGN=3
    1 b. U6 W6 H8 [  R
  3. __heap_base
    ; O5 A% C8 J( j' S3 o( g
  4. Heap_Mem      SPACE   Heap_Size# K1 T2 M2 x. g- S! \1 L7 {1 Q
  5. __heap_limit
复制代码
5 [' c  L  I( {( E; Z- j
开辟堆的大小为0X00000200(512字节),名字为HEAP,NOINIT即不初始化,可读可写,8(2^3)字节对齐。__heap_base表示对的起始地址, __heap_limit表示堆的结束地址。堆是由低向高生长的,跟栈的生长方向相反。

$ D$ k- D0 s, L; D* z; P; L
堆主要用来动态内存的分配,像malloc()函数申请的内存就在堆上面。这个在STM32里面用的比较少。
  1. PRESERVE8: t) d1 l9 ?8 Q# T! y$ b/ P6 E& i) k
  2. THUMB
复制代码

4 f  E2 U, v# E9 }8 W
PRESERVE8:指定当前文件的堆栈按照8字节对齐。

7 i; O  Y1 |+ w' I0 N5 t3 T9 M. g
THUMB:表示后面指令兼容THUMB指令。THUBM是ARM以前的指令集,16bit,现在Cortex-M系列的都使用THUMB-2指令集, THUMB-2是32位的,兼容16位和32位的指令,是THUMB的超集。
7 q- `& G0 ]  O, H9 n# ?! o5 d9 L
向量表
  1. AREA    RESET, DATA, READONLY' s0 z- U, e" p' k
  2. EXPORT  __Vectors# [5 h' ^* \: g% X  d
  3. EXPORT  __Vectors_End  w; L  E, {( \2 R, D* v
  4. EXPORT  __Vectors_Size, v$ q' |$ O3 k: ^. j5 Y. E: u
复制代码
  C: W) M' ]7 v4 L$ _
定义一个数据段,名字为RESET,可读。并声明 __Vectors、__Vectors_End和__Vectors_Size这三个标号具有全局属性,可供外部的文件调用。
! _4 B" B' E% I, i+ l+ r, E. i
EXPORT:声明一个标号可被外部的文件使用,使标号具有全局属性。如果是IAR编译器,则使用的是GLOBAL这个指令。
当内核响应了一个发生的异常后,对应的异常服务例程(ESR)就会执行。为了决定 ESR 的入口地址, 内核使用了“向量表查表机制”。这里使用一张向量表。向量表其实是一个 WORD( 32 位整数)数组,每个下标对应一种异常,该下标元素的值则是该 ESR的入口地址。向量表在地址空间中的位置是可以设置的,通过 NVIC 中的一个重定位寄存器来指出向量表的地址。在复位后,该寄存器的值为 0。因此, 在地址 0 (即FLASH 地址0)处必须包含一张向量表,用于初始时的异常分配。要注意的是这里有个另类:0 号类型并不是什么入口地址, 而是给出了复位后 MSP 的初值。
  1. __Vectors  DCD   __initial_sp        ;栈顶地址
      v" {( ^/ A* p. N$ Z9 |+ R7 J6 {
  2.         DCD   Reset_Handler       ;复位程序地址) a9 I9 P1 {, [" x+ B* P
  3.         DCD   NMI_Handler
    0 H& x2 ~4 u, n$ Q
  4.         DCD   HardFault_Handler
    9 y' V# ^# M2 f( B9 I
  5.         DCD   MemManage_Handler
    ) _/ g, J6 c& |' `/ `& W" j9 N
  6.         DCD   BusFault_Handler
      Z# w4 D9 R( X! P
  7.         DCD   UsageFault_Handler4 Z( c& x5 e; f
  8.         DCD   0                    ; 0 表示保留0 d* b' G& }0 H2 W7 k# C
  9.         DCD   0
    % {7 I3 U. v$ G2 K. g( C6 I* z
  10.         DCD   0' L0 g& K- H& R1 S! o
  11.         DCD   0/ G* x) k- d# g$ Z1 _; y  |
  12.         DCD   SVC_Handler: d* E  Y1 B+ m) d
  13.         DCD   DebugMon_Handler) a8 c% J+ U7 v! o  \
  14.         DCD   0
    8 b( }$ F# a( X  `6 b
  15.         DCD   PendSV_Handler
    2 n5 S) Z4 `& g9 k+ ~3 A
  16.         DCD   SysTick_Handler
    6 _0 e, Q- t( R# Y- H7 h* x
  17.   L; l! e. X/ p: B

  18. ! I  R+ F" ]- A) G' E& J9 I
  19. ;外部中断开始: ]( J7 w. H5 V9 X7 i0 y
  20.         DCD   WWDG_IRQHandler3 G! k/ h6 `  x. l7 U
  21.         DCD   PVD_IRQHandler) j# n' `6 _: }) k
  22.         DCD   TAMPER_IRQHandler- f1 ?; v2 B5 c8 |3 s; R+ K( F

  23. & Q, D% }' W6 ^0 d
  24. ;限于篇幅,中间代码省略
    3 B. Y; o5 B2 k9 ^1 H1 s5 X" u: P. O- A
  25.         DCD   DMA2_Channel2_IRQHandler/ S# w  j; L" T8 ~
  26.         DCD   DMA2_Channel3_IRQHandler$ t$ e+ F  i$ \4 D: ^/ J
  27.         DCD   DMA2_Channel4_5_IRQHandler, a: U- f/ U. Q/ T2 j/ T, _; Z
  28. __Vectors_End
    6 X; X) l+ F7 Q" ?( h4 Z
  29. __Vectors_Size EQU __Vectors_End - __Vectors
复制代码

1 w5 k$ z) H. D1 n  q3 L
__Vectors为向量表起始地址,__Vectors_End 为向量表结束地址,两个相减即可算出向量表大小。
' B5 x( |3 @! J+ W/ |
向量表从FLASH的0地址开始放置,以4个字节为一个单位,地址0存放的是栈顶地址,0X04存放的是复位程序的地址,以此类推。从代码上看,向量表中存放的都是中断服务函数的函数名,可我们知道C语言中的函数名就是一个地址。
; C. Y* ]+ E' O1 E! C
DCD:分配一个或者多个以字为单位的内存,以四字节对齐,并要求初始化这些内存。在向量表中,DCD分配了一堆内存,并且以ESR的入口地址初始化它们。
* P$ ]& [3 O+ [* V) C
复位程序
  1. AREA |.text|, CODE, READONLY
复制代码
8 S- }* x" D8 K$ g
定义一个名称为.text的代码段,可读。
  1. Reset_Handler PROC
    ' y8 G+ U; O0 b+ Y) w) L
  2. : t" K" d; n7 V- M/ e
  3.             EXPORT  Reset_Handler    [WEAK]
    1 Z' N3 s& Z3 \
  4.             IMPORT  SystemInit7 z$ P; B" F! f% h1 P' ^" d. l
  5.             IMPORT  __main
    7 y) p# [# D5 ^

  6. ) _1 h! T  i- @3 U- L( d% L' G
  7.             LDR     R0, =SystemInit
    / X5 `/ M! ]8 w. _% t9 a0 d7 ^
  8.             BLX     R06 [4 d9 K6 B6 W% t: W
  9.             LDR     R0, =__main1 f5 E; }0 N1 P$ Y% Q, j
  10.             BX      R0
    ; p- f& o. A1 j, }
  11.             ENDP
复制代码

, V) s2 f, g, k# K8 }; B: r6 O
复位子程序是系统上电后第一个执行的程序,调用SystemInit函数初始化系统时钟,然后调用C库函数_mian,最终调用main函数去到C的世界。

0 Q5 C2 j9 {6 M# L! Z: c9 a4 w
WEAK:表示弱定义,如果外部文件优先定义了该标号则首先引用该标号,如果外部文件没有声明也不会出错。这里表示复位子程序可以由用户在其他文件重新实现,这里并不是唯一的。

' Z: M" s: Y( x8 c, ^, a7 O6 \8 Z
IMPORT:表示该标号来自外部文件,跟C语言中的EXTERN关键字类似。这里表示SystemInit和__main这两个函数均来自外部的文件。

' u5 G+ H' B2 |
SystemInit()是一个标准的库函数,在system_stm32f10x.c这个库文件总定义。主要作用是配置系统时钟,这里调用这个函数之后,单片机的系统时钟配被配置为72M或其他。
1 G9 e7 P* r% J2 G
__main是一个标准的C库函数,主要作用是初始化用户堆栈,并在函数的最后调用main函数去到C的世界。这就是为什么我们写的程序都有一个main函数的原因。

" d' w) ~) W" t
中断服务程序
在启动文件里面已经帮我们写好所有中断的中断服务函数,跟我们平时写的中断服务函数不一样的就是这些函数都是空的, 真正的中断复服务程序需要我们在外部的C文件里面重新实现,这里只是提前占了一个位置而已。
如果我们在使用某个外设的时候,开启了某个中断,但是又忘记编写配套的中断服务程序或者函数名写错,那当中断来临的时, 程序就会跳转到启动文件预先写好的空的中断服务程序中,并且在这个空函数中无线循环,即程序就死在这里。
  1. NMI_Handler     PROC    ;系统异常
    , ^" ]2 _- v9 a. P
  2.                 EXPORT  NMI_Handler           [WEAK]
    6 d! N/ I5 ~% I
  3.                 B       .
    1 G3 P; g/ U1 z8 g: X  ?
  4.                 ENDP
    # n  a: g2 M3 S; x8 X8 R5 A+ I

  5. 9 H( _% \; j6 D. {4 C, |* q
  6. ;限于篇幅,中间代码省略# H: t/ C% _" s  t1 B1 _9 @# b' Q$ `

  7. 5 ?2 \+ x! e( [5 o  T3 Z" A
  8. SysTick_Handler PROC. @5 l% T3 ]& r% p1 s
  9.                 EXPORT  SysTick_Handler       [WEAK]0 s8 @! o- a% n4 u0 P
  10.                 B       .: r% T; T" W1 m) g8 N! r4 i
  11.                 ENDP
    : a& W& T; P0 x' A6 Q
  12. * V7 ]8 y3 v4 [! e0 m3 E9 x2 X+ L1 ^

  13. 3 ]" y/ Y7 R# c' Z! J4 p
  14. 0 S2 `3 X) u( B
  15. Default_Handler PROC    ;外部中断# v. Z$ E# n( [8 M" s, w2 h
  16. 1 g& \6 Y. m* j- \' s! F& z1 y
  17.                 EXPORT  WWDG_IRQHandler       [WEAK]6 H4 ^' F4 H" }1 P

  18. 8 o: q/ c2 O, Y; h, i4 v* `4 G9 Q
  19.                 EXPORT  PVD_IRQHandler        [WEAK]
    , Q$ W3 Y! O; Y) ?/ D- s
  20. , Y& Q" r/ O. F) _$ @
  21.                 EXPORT  TAMP_STAMP_IRQHandler [WEAK]: @2 s4 Q# `3 P6 g
  22. 0 ?- A4 t, f. k8 d2 C6 d
  23. ;限于篇幅,中间代码省略% Q$ s7 b# Y! B2 a4 M5 l* E) E  t

  24. ' c7 Z$ f7 m; Z/ J0 I1 Q. N2 l% Y
  25. LTDC_IRQHandler
    * O1 q' x! q" H/ c$ |1 e

  26. * A3 x- o# i* y0 d/ W0 |1 j
  27. LTDC_ER_IRQHandler5 ~5 s8 h: L0 E/ H& J

  28. . z( u1 q" R# |' Y
  29. DMA2D_IRQHandler
    & b& u  h8 `- z5 r- r( A
  30. 0 i  S' c5 |$ G8 h& N
  31.                 B       .. e" K# G1 l9 J0 A! M
  32.                 ENDP
复制代码

! F1 R. h9 x% [% D& B
B:跳转到一个标号。这里跳转到一个‘.’,即表示无线循环。

0 q$ J" E9 K8 X+ e
用户堆栈初始化
ALIGN:对指令或者数据存放的地址进行对齐,后面会跟一个立即数。缺省表示4字节对齐。
  1. ;用户栈和堆初始化,由C库函数_main来完成
    , W2 e" c$ P; h" g5 K
  2. ; B. l- D2 p5 B4 ?4 U
  3. IF      :DEF:__MICROLIB  ;这个宏在KEIL里面开启6 A9 T. w) O% o4 F
  4. EXPORT  __initial_sp3 r0 [( y( W- R
  5. EXPORT  __heap_base
    # F, j. c# w3 ^- p' H% ~
  6. EXPORT  __heap_limit& }9 l/ G- J( [! o: J8 S
  7. ELSE
    % S3 R% j/ `% Z/ J/ ]/ b0 v
  8. % \8 g% `* Z/ J" m3 D4 b+ ]
  9. IMPORT  __use_two_region_memory ; 这个函数由用户自己实现
    9 j) g5 V+ i6 x9 o$ n. C' w
  10. EXPORT  __user_initial_stackheap( q8 C1 w0 C+ I- I6 ^# l
  11. 4 [  d; o  h! c- w6 v1 Y
  12. __user_initial_stackheap, {+ R- [2 ]4 V
  13. % r. n5 }+ ]  r7 V. a6 x
  14. LDR     R0, =  Heap_Mem: G+ i) _8 {9 E- y' @: {* J
  15. LDR     R1, =(Stack_Mem + Stack_Size)
    0 Y2 f* `( ~! l. j  s
  16. LDR     R2, = (Heap_Mem +  Heap_Size)- h# P8 Q' a, F
  17. LDR     R3, = Stack_Mem
    ' u% h. K) w" [: y& ~5 A
  18. BX      LR
    " i7 ~8 d2 \. n+ J9 B+ k
  19. ALIGN: H9 ~5 K) Z: o3 a- c# T
  20. - y2 T7 A0 M' E# X  R! B9 a
  21. ENDIF
复制代码
6 T2 b+ s/ K: V/ u8 e
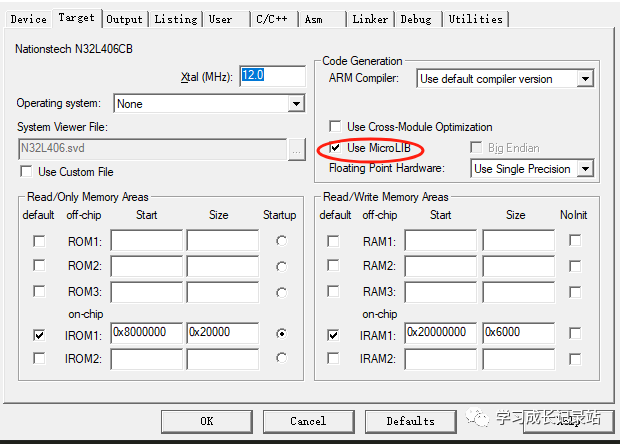
首先判断是否定义了__MICROLIB ,如果定义了这个宏则赋予标号__initial_sp(栈顶地址)、 __heap_base(堆起始地址)、__heap_limit(堆结束地址)全局属性,可供外部文件调用。 有关这个宏我们在KEIL里面配置,具体见图 使用微库 。然后堆栈的初始化就由C库函数_main来完成。
9 O2 G. J* T9 s& F( W
首先判断是否定义了__MICROLIB ,如果定义了这个宏则赋予标号__initial_sp(栈顶地址)、 __heap_base(堆起始地址)、__heap_limit(堆结束地址)全局属性,可供外部文件调用。有关这个宏我们在KEIL里面配置,具体见图 使用微库 。然后堆栈的初始化就由C库函数_main来完成。

3 z% q6 ^1 Z9 l
微信图片_20231104165552.png

: d  k9 r* s2 ]# P0 T
如果没有定义__MICROLIB,则才用双段存储器模式,且声明标号__user_initial_stackheap具有全局属性,让用户自己来初始化堆栈。

" A/ l# S  q" f7 d7 d6 ~% k4 L
IF,ELSE,ENDIF:汇编的条件分支语句,跟C语言的if ,else类似

( j# Q% s! q3 _; R
END:文件结束
------------------------------------------------------------------------
以上是分析STM32的启动文件,对于他的启动过程。下面这里进行通俗的总结和记录。
根据boot引脚决定三种启动模式

6 s8 H  u. e; Y+ ]' e" r# t
BOOT1    BOOT0   模式  启动空间
x
3 h1 Y. `+ S" y5 G  P6 J! x% i
0
! m1 b$ [$ H6 x6 n5 s
主FLASH   选择主FLASH作为启动空间
0
' X1 b) G2 l, ^* L6 @$ y
1
- Z" o; T0 h. o; t6 Q: ?
系统存储选择系统存储作为启动空间
1+ F/ l" a3 [" f
1/ m7 [/ p5 k( ~5 U" s5 l8 ?
嵌入式SRAM
选择嵌入失SRAM作为启动空间   

6 p! C9 j8 Y4 W
单片机在复位后,在 SYSCLK 的第四个上升沿锁存 BOOT 引脚的值。BOOT0 为专用引脚,而 BOOT1 则与 GPIO 引脚共用。一旦完成对 BOOT1 的采样,相应 GPIO 引脚即进入空闲状态,可用于其它用途。BOOT0与BOOT1引脚的不同值指向了三种启动方式:
3 o& ]0 K' w2 {/ @5 f
  z2 w8 p5 X6 r. G  D
从主Flash启动。主Flash指的是STM32的内置Flash。选择该启动模式后,内置Flash的起始地址将被重映射到0x00000000地址,代码将在该处开始执行。一般我们使用JTAG或者SWD模式下载调试程序时,就是下载到这里面,重启后也直接从这启动。
4 q2 m: s4 g* O2 L1 _4 p0 v

- z: Y& U1 n2 i, V5 l6 J
从系统存储器启动。系统储存器指的是STM32的内置ROM,选择该启动模式后,内置ROM的起始地址将被重映射到0x00000000地址,代码在此处开始运行。ROM中有一段出厂预置的代码,这段代码起到一个桥的作用,允许外部通过UART/CAN或USB等将代码写入STM32的内置Flash中。这段代码也被称为ISP(In System Programing)代码,这种烧录代码的方式也被称为ISP烧录。关于ISP、ICP和IAP之间的区别将在后续章节中介绍。
! z+ e6 U$ P/ g) A

1 z' Y5 L: ]1 w6 ]2 ^0 \
从嵌入式SRAM中启动。显然,该方法是在STM32的内置SRAM中启动,选择该启动模式后,内置SRAM的起始地址将被重映射到0x00000000地址,代码在此处开始运行。这种模式由于烧录程序过程中不需要擦写Flash,因此速度较快,适合调试,但是掉电丢失。
3 l& M2 E( D/ ~, G/ Y9 T
总结:上面的每一种启动方式我都描述了“xxx的起始地址被重映射到了0x00000000地址,从而代码从xxx开始启动”,如下图是STM32F4xx中文参考手册中的图,可以看到类似的表述。同时,在下图中也展示了STM32F4xx中统一编址下,各内存的地址分配,注意一点,即使相应的内存被映射到了0x00000000起始的地址,通过其原来地址依然是可以访问的。
, \/ s$ |" Q! t& r
9 @* N( J0 q" v0 \- X. M* b' ~
启动后bootloader做了什么?- J8 k  ~, z# e3 T. v! ~* N  k0 u
根据BOOT引脚确定了启动方式后,处理器进行的第二大步就是开始从0x00000000地址处开始执行代码,而该处存放的代码正是bootloader。

) L; F! V5 z5 y% ]9 `
bootloader,也可以叫启动文件,无论性能高下,结构简繁,价格贵贱,每一种微控制器(处理器)都必须有启动文件,启动文件的作用便是负责执行微控制器从“复位”到“开始执行main函数”中间这段时间(称为启动过程)所必须进行的工作。最为常见的51,AVR或MSP430等微控制器当然也有对应启动文件,但开发环境往往自动完整地提供了这个启动文件,不需要开发人员再行干预启动过程,只需要从main函数开始进行应用程序的设计即可。同样,STM32微控制器,无论是keiluvision4还是IAR EWARM开发环境,ST公司都提供了现成的直接可用的启动文件。

' M) T" C0 D$ E+ V5 E+ V
网上有很多资料分析了STM32的启动文件的内容,在此我只进行简单的表述。启动文件中首先会定义堆栈,定义中断/异常向量表,而其中只实现了复位的异常处理函数Reset_Handler,可以看到其主要执行了SystemInit和__iar_program_start或者__main两个函数,其主要功能除了初始化时钟,FPU等,还会执行一个重要功能,那就是内存的搬移、初始化操作。这是我想重点介绍的内容,同时也会回答一个疑问,就是如果从Flash启动的话,代码究竟是运行在哪儿的?在我之前接触ARM9、CortexA系列的时候,一般都是把代码搬到内部的SRAM或者外部DDR中执行的,STM32是如何呢?。
9 a" d4 k+ G9 l2 u+ [9 h
bootloader中对内存的搬移和初始化
) v2 }7 O4 g  f% [0 O7 h
本节针对程序在内置Flash中启动的情况进行分析。

& V) F! ]1 G" r# \! d" u! m) N
微信图片_20231104165548.png

' S0 B0 p: G0 E7 {3 R% H; x
我们知道烧录的镜像文件中包含只读代码段.text,已初始化数据段.data和未初始化的或者初始化为0的数据段.bss。代码段由于是只读的,所以是可以一直放在Flash中,CPU通过总线去读取代码执行就OK,但是.data段和.bss段由于会涉及读写为了,为了更高的读写效率是要一定搬到RAM中执行的,因此bootloader会执行很重要的一步,就是会在RAM中初始化.data和.bss段,搬移或清空相应内存区域。

3 M% o; y3 `$ H0 ^; |3 e$ S9 Q
因此我们知道,当启动方式选择的是从内置Flash启动的时候,代码依旧是在Flash中执行,而数据则会被拷贝到内部SRAM中,该过程是由bootloader完成的。bootloader在完成这些流程之后,就会将代码交给main函数开始执行用户代码。

' n6 F, o% O3 `6 x2 ]$ h' a+ {
转载自:学习成长记录站
如有侵权请联系删除

2 @: n' X( x- c! Z
8 {! I( w8 C1 S7 o& B% P
赞 收藏 评论0 发布时间:2023-11-4 16:56

举报

0个回答

所属标签

相似技术帖

官网相关资源

关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版