





|
拿到开发板有一段时间,看了下资料,使用mbed平台那简直是太简单了,但mbed封装的太严实,实在是不利于我们了解MCU内部运作机理,所以还是要使用ST的库(直接寄存器操作就免了,我不想回到石器时代),现在ST库除了F1系列已经改变,采用新的HAL Drivers的方式,这种方式更友好,更符合软件工程。使用STM32CubeMX把和MCU相关的代码已经生成的90%了,剩下和10%需要自己来完成,所有的中断基本上采用“伪回调”的方式,使用用户更专注于业务算法本身。废话不多说了,直接上代码: -------------------------------------------------------------------------------传说中的分界线---------------------------------------------------------------------------- main.c. o1 c. N1 i* A- c; e) S #include "stm32l0xx_hal.h" #include "dma.h", r0 B. T( S1 [" Q* M: _ #include "i2c.h"( p7 @3 ~8 O1 b- E* O4 V+ g% H #include "tim.h"; V2 V; V9 f+ K #include "usart.h"* Q# X, ]" l& W( s# O: P+ b #include "gpio.h": l8 Z9 `3 D4 h0 s2 o6 c #include "mpu6050.h" #include "visualscope.h" t- }4 m9 v0 U , k# F6 s6 _" a6 H. W #include <string.h> #include <math.h>' \# p ~! b* q2 l4 \8 @ /* Private variables ---------------------------------------------------------*/ #define RXSIZE 8 #define TXSIZE 8 uint8_t rxBuffer[RXSIZE]; uint8_t txBuffer[TXSIZE];3 S! B7 Q1 k5 S: d) m* l+ [' r/ L7 v 6 @5 }; a& r" O0 s! _ float Angle_accel = 0;% N$ U) g3 P) Y: \4 I, X float Angle_gyro = 0;& Z7 J/ h' B" e0 u G float Angle_comp = 0;4 | N# `7 \, E& d uint8_t outAngleData[10]; /* USER CODE BEGIN 0 */ , t+ P, A4 C- D( o* V/ [ /*---------------------------------------------------------------------------------------------------------*/ /* 重力加速度算出的角度 */ /*---------------------------------------------------------------------------------------------------------*/ int32_t Calc_AngleAccel()) W' ?: s5 v$ c9 n L! [% H) f {/ G& y9 g& T0 b5 i int32_t value = 0;9 U" v5 \0 }# ? . n( U% w& m4 j: X value = GetAccelValue('x');: \, D9 L s! v ^* D if(value > 16384) Angle_accel = -(asin(1) * 180 / 3.1415296); else Angle_accel = -(asin(value * 1.0 / 16384) * 180 / 3.1415296);( p) }3 }0 }8 I, B0 `' G 4 m6 @9 S: s' J1 Q' B return value;3 `6 J& A% r) j8 h }" i. |2 @8 C2 ]- l0 b4 I/ o /*---------------------------------------------------------------------------------------------------------*/7 B, h) ]0 N& H# i /* 角速度算出来的角度(积分) */! U* y% ^% p) ]! f9 V: J; _ /*---------------------------------------------------------------------------------------------------------*/ int32_t Calc_AngleGyro()6 \8 Z& j9 t8 Y { int32_t value = 0; value = GetGyroValue('y'); Angle_gyro += (value / 16.384 * 0.01);1 W' Q0 ?. }) H6 W ; `; u6 ^ Z4 V$ d( ~ return value; }' Q9 v7 O0 {( [( \8 Y7 w) W /*---------------------------------------------------------------------------------------------------------*/) [; i2 F' n1 [% _$ e3 } /* 互补滤波求角度 */ /*---------------------------------------------------------------------------------------------------------*/9 W" r" j# x& K+ s6 l) l float ComplementFilter(int32_t simpleGyro) { Angle_comp = 0.98 * (Angle_comp + -simpleGyro / 16.384 * 0.01) + 0.02 * Angle_accel; & u4 e; o. v; {5 H Q/ J2 l return Angle_comp; } D: x8 j6 S& c& k7 X! _ K" g C3 ?5 \: d# a) a /*---------------------------------------------------------------------------------------------------------*/9 c' H2 P) |2 O! {9 K5 p, W9 l /* 输出角度至上位机 */ /*---------------------------------------------------------------------------------------------------------*/ void VisualScopeAngleOutput()) [' H; w6 |8 s {. B. `$ j7 x2 E# ~$ n* x! | int AngleValue_Accel,AngleValue_Gyro,AngleValue_Comp;7 o6 [2 v) }5 D3 \. S* [& Z+ B uint16_t crcValue;5 f$ T/ S, L) @* T8 ^/ W) D7 z/ i AngleValue_Accel = ceil(Angle_accel * 10 -0.5); AngleValue_Gyro = ceil(Angle_gyro * 10 - 0.5); AngleValue_Comp = ceil(Angle_comp * 10 - 0.5); outAngleData[0] = AngleValue_Accel & 0xFF; outAngleData[1] = AngleValue_Accel >> 8; outAngleData[2] = AngleValue_Gyro & 0xFF; outAngleData[3] = AngleValue_Gyro >> 8; outAngleData[4] = AngleValue_Comp & 0xFF;9 e+ S0 l2 h" _ J/ x0 w- o outAngleData[5] = AngleValue_Comp >> 8; //计算CRC crcValue = CRC_CHECK(outAngleData,8);& W. r, `8 E. i! i. a outAngleData[8] = crcValue & 0xFF;5 N: H- m+ y, O outAngleData[9] = crcValue >> 8;( n5 D* _) O \3 a, I //发送至上位机 HAL_UART_Transmit_DMA(&huart2,outAngleData,sizeof(outAngleData)); }5 p4 c. H) _ h/ L" k( v /* USER CODE END 0 */! [ n$ c1 r+ M3 S3 u; M$ [; ] /* Private function prototypes -----------------------------------------------*/8 a1 s; U; R4 ^6 S7 T! y void SystemClock_Config(void);; Z) }- M4 l1 s+ S/ [! l% N 硬件连接图: 
波形图: 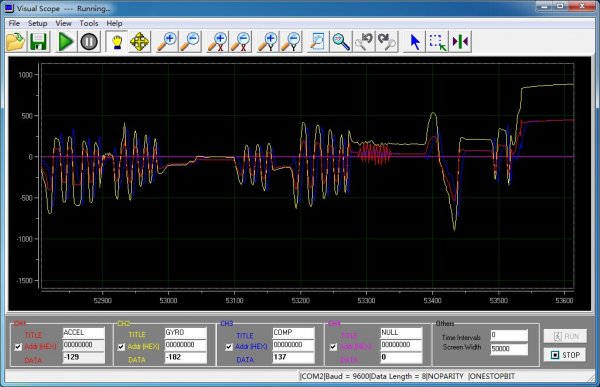
最后加一个视频: STM32L053 演示! ]8 f$ l0 N! S |
STM32MP157双A核Linux + 自研RTOS双系统镜像免费下载
STM32 5V FT引脚疑问
STM32MP1 自举程序编程:USB DFU/USART 协议全解析
STM32大神笔记,超详细单片机学习汇总资料
实战经验 | 如何配置STM32MP257的RMII Switch
简单实用!STM32硬件错误的调试技巧
OpenSTLinux 6.1发布:M33-TD加持+安全升级,STM32MPU开发效率翻倍!
STM32MP135 MP157 MP257 CoreMark移植&&跑分对比&&多核心负载不均衡问题排查与解决
STM32系列芯片之间相互移植注意事项
STM32如何成为现代科技的隐形引擎
 微信公众号
 手机版


#include "i2c.h"/ X0 P' ^5 \2 L! _. \& c: }
0 ^& x1 y/ |6 }: j' @4 C
#include "gpio.h") {6 A k( e* z" L6 i N- k& p
/* USER CODE BEGIN 0 */) F- \! n7 v* R- [* k) `% a
/ M4 w: P2 V% ~8 v# ]# _# ]& k
/* USER CODE END 0 */
I2C_HandleTypeDef hi2cx;/ A t+ y- U6 H$ M0 M8 R" T5 I
/* I2C1 init function */
void MX_I2C1_Init(void)3 @7 p8 q B A: k
{7 O: ^4 t }1 u$ V6 l% b& `1 h H
hi2cx.Instance = I2C1;! Y3 G/ t' @# y( g
hi2cx.Init.Timing = 0x20D22930;4 y, Y( |0 G* g# V+ }- u! C1 c, Y
hi2cx.Init.OwnAddress1 = 0;
hi2cx.Init.AddressingMode = I2C_ADDRESSINGMODE_7BIT;
hi2cx.Init.DualAddressMode = I2C_DUALADDRESS_DISABLED;
hi2cx.Init.OwnAddress2 = 0;
hi2cx.Init.OwnAddress2Masks = I2C_OA2_NOMASK;
hi2cx.Init.GeneralCallMode = I2C_GENERALCALL_DISABLED;. T ]8 p K- l5 R G3 O$ t
hi2cx.Init.NoStretchMode = I2C_NOSTRETCH_DISABLED;0 ]' K7 m [# {1 G6 ^
HAL_I2C_Init(&hi2cx);
1 b1 d! f: W# o6 w* p
/**Configure Analogue filter
*/# c; j+ Z6 R7 w* B1 l* O
HAL_I2CEx_AnalogFilter_Config(&hi2cx, I2C_ANALOGFILTER_ENABLED);. D# q0 s$ D+ M
/ @2 L' u4 N1 Q: a# p( U" y) w
}
7 b6 J) n% i$ O) I& T$ [/ H
void HAL_I2C_MspInit(I2C_HandleTypeDef* hi2c)
{
GPIO_InitTypeDef GPIO_InitStruct;# j j5 r, P, @6 x
if(hi2c->Instance==I2C1)0 @" K9 G K- P! l, y% x7 O
{
/* Peripheral clock enable */
__I2C1_CLK_ENABLE();" E9 t7 Z# T. ?3 }: Q
/**I2C1 GPIO Configuration : x* r5 |% o9 }# B# U7 m
PB6 ------> I2C1_SCL
PB7 ------> I2C1_SDA( e5 A' b- \( _: O5 n" w, ^
*/& Q) P. s! P6 |" D
GPIO_InitStruct.Pin = GPIO_PIN_6|GPIO_PIN_7;
GPIO_InitStruct.Mode = GPIO_MODE_AF_OD;
GPIO_InitStruct.Pull = GPIO_NOPULL;# ?/ R; k& ~! _5 m+ t
GPIO_InitStruct.Speed = GPIO_SPEED_HIGH;
GPIO_InitStruct.Alternate = GPIO_AF1_I2C1;
HAL_GPIO_Init(GPIOB, &GPIO_InitStruct);
* r3 J( B7 b. o: \/ G
}) X9 s4 J' s- g: J* v/ M q* |0 u
}
void HAL_I2C_MspDeInit(I2C_HandleTypeDef* hi2c)
{4 p) y' s$ Z1 K% i
. u# t! H# s; {- W# R0 R
if(hi2c->Instance==I2C1)$ f" t( @2 F. `4 i. ^* r2 P
{
/* Peripheral clock disable */
__I2C1_CLK_DISABLE();
/**I2C1 GPIO Configuration
PB6 ------> I2C1_SCL! ]) E( O0 f% S. ~" H6 o" i# |
PB7 ------> I2C1_SDA
*/8 X/ c7 I7 y( O, Y, h
HAL_GPIO_DeInit(GPIOB, GPIO_PIN_6|GPIO_PIN_7);
' J$ [7 s% H0 x% d4 _' I* }: r
}
}( _% ?8 K ~! N! t0 ]! a1 d
------------------------------------------------------------------------------- 传说中的分界线 ----------------------------------------------------------------------------9 l. |( i6 S& s7 |
usart.c
#include "usart.h"0 X* T6 a: y4 }- `/ r( e
% X1 E. z% w/ g; H a
#include "gpio.h"
#include "dma.h"
. H* H) u! K6 ^) @% i l
/* USER CODE BEGIN 0 */
, D, ~9 f% e3 M, n- H- X
/* USER CODE END 0 */
UART_HandleTypeDef huart2;# A8 A, u# V- \/ @/ C
DMA_HandleTypeDef hdma_usart2_rx;
DMA_HandleTypeDef hdma_usart2_tx;
! A# p2 L' y4 F$ X& ]9 W
/* USART2 init function */
void MX_USART2_UART_Init(void)
{4 i2 E9 q0 q: j% I- P
8 Z1 q x( ?2 C
huart2.Instance = USART2;/ ? j: D3 F9 j/ H9 Q! v
huart2.Init.BaudRate = 9600;: Y B" D: y1 P) C& Z
huart2.Init.WordLength = UART_WORDLENGTH_8B;
huart2.Init.StopBits = UART_STOPBITS_1;
huart2.Init.Parity = UART_PARITY_NONE;' ?* S9 u2 O$ Z) N3 K
huart2.Init.Mode = UART_MODE_TX_RX;
huart2.Init.HwFlowCtl = UART_HWCONTROL_NONE;
huart2.Init.OverSampling = UART_OVERSAMPLING_16;9 u( j6 N& n$ C6 ^7 \! \7 f k3 b5 J
huart2.Init.OneBitSampling = UART_ONEBIT_SAMPLING_DISABLED;
huart2.AdvancedInit.AdvFeatureInit = UART_ADVFEATURE_NO_INIT;
HAL_UART_Init(&huart2);& [2 F* m" G" V( U
}# y9 h4 X6 S4 s" J- Z
void HAL_UART_MspInit(UART_HandleTypeDef* huart)
{
GPIO_InitTypeDef GPIO_InitStruct;
if(huart->Instance==USART2)
{* C4 L8 p+ M: K6 _1 g5 ^) G( Y
/* Peripheral clock enable */
__USART2_CLK_ENABLE();5 W' G) F1 u2 w' D) {
- K: v* {1 e8 w5 y7 J
/**USART2 GPIO Configuration 7 k/ p$ e' V- R, g% g% V8 S
PA2 ------> USART2_TX
PA3 ------> USART2_RX7 ^" F$ i; j& h: A
*/# a) b6 q: e9 A" Q7 E1 h9 K$ y
GPIO_InitStruct.Pin = GPIO_PIN_2;- r! \# R9 \+ y
GPIO_InitStruct.Mode = GPIO_MODE_AF_PP;+ q1 v; h# L# C' ?( U0 I
GPIO_InitStruct.Pull = GPIO_NOPULL;
GPIO_InitStruct.Speed = GPIO_SPEED_HIGH;
GPIO_InitStruct.Alternate = GPIO_AF4_USART2;. e/ L$ X& t b$ Q* y! |0 {9 |- q; v4 K
HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);
GPIO_InitStruct.Pin = GPIO_PIN_3;
GPIO_InitStruct.Mode = GPIO_MODE_AF_PP;2 K) }1 T2 e" g$ Q# {
GPIO_InitStruct.Pull = GPIO_NOPULL;8 g* G, R2 E9 v+ I0 e/ }
GPIO_InitStruct.Speed = GPIO_SPEED_LOW;# G+ Z$ E# e% P: |/ A7 f6 O0 i
GPIO_InitStruct.Alternate = GPIO_AF4_USART2;3 F8 L! G2 o& _
HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);
, g7 N, E1 Z4 [3 s
/* Peripheral DMA init*/: G+ r i( C7 ~/ {9 V% T# I
hdma_usart2_rx.Instance = DMA1_Channel5;1 m o' v2 M9 Q
hdma_usart2_rx.Init.Request = DMA_REQUEST_4;" Z; D0 A3 N. Q# i8 U# q* M
hdma_usart2_rx.Init.Direction = DMA_PERIPH_TO_MEMORY;# j, }# `% t5 @5 r* m. J R+ D$ m
hdma_usart2_rx.Init.PeriphInc = DMA_PINC_DISABLE;: ^! h! `5 k* ^
hdma_usart2_rx.Init.MemInc = DMA_MINC_ENABLE;
hdma_usart2_rx.Init.PeriphDataAlignment = DMA_PDATAALIGN_BYTE;4 G, n$ [2 I: l5 e; p- G# J
hdma_usart2_rx.Init.MemDataAlignment = DMA_MDATAALIGN_BYTE;
hdma_usart2_rx.Init.Mode = DMA_NORMAL;
hdma_usart2_rx.Init.Priority = DMA_PRIORITY_LOW;* O: O+ E3 s! E( l
HAL_DMA_Init(&hdma_usart2_rx);& W- Y) P: ~: g
! `. G) f6 u O
__HAL_LINKDMA(huart,hdmarx,hdma_usart2_rx);
4 \2 q2 R; V$ l/ x* d! t
hdma_usart2_tx.Instance = DMA1_Channel4;: r$ s8 R. w$ P1 ?% P
hdma_usart2_tx.Init.Request = DMA_REQUEST_4;3 g1 S3 _" T/ W4 {; p7 t
hdma_usart2_tx.Init.Direction = DMA_MEMORY_TO_PERIPH;
hdma_usart2_tx.Init.PeriphInc = DMA_PINC_DISABLE;! \5 L2 q. Q4 u! T
hdma_usart2_tx.Init.MemInc = DMA_MINC_ENABLE;
hdma_usart2_tx.Init.PeriphDataAlignment = DMA_PDATAALIGN_BYTE;
hdma_usart2_tx.Init.MemDataAlignment = DMA_MDATAALIGN_BYTE;: q/ \; e: I$ C" E/ W- t
hdma_usart2_tx.Init.Mode = DMA_NORMAL;$ I/ H I; c5 h9 j7 C6 C
hdma_usart2_tx.Init.Priority = DMA_PRIORITY_LOW;
HAL_DMA_Init(&hdma_usart2_tx);% z' D; W* d7 G# }/ f
+ \7 w: \- z/ H. k( ~0 u3 i
__HAL_LINKDMA(huart,hdmatx,hdma_usart2_tx);+ m2 t! h7 ~1 n; r& U/ C8 y
6 u6 Z% J! L `( n
}2 D3 g6 U0 n$ _" p! |
}
+ y! _) {* g" q9 g9 l
void HAL_UART_MspDeInit(UART_HandleTypeDef* huart)
{; r | e8 }3 \, S! `% A
if(huart->Instance==USART2); `, t: U' a0 F! `! ~8 D7 ]# v2 }
{& e3 ]; j/ h3 b
/* Peripheral clock disable */
__USART2_CLK_DISABLE();
- m$ x& U7 S& G- P: X) R
/**USART2 GPIO Configuration
PA2 ------> USART2_TX0 ], M8 `6 }6 A7 ~
PA3 ------> USART2_RX* T$ A- x e4 ]0 s2 K7 Q
*/' ]- x2 \ X, p2 b
HAL_GPIO_DeInit(GPIOA, GPIO_PIN_2|GPIO_PIN_3);
/ E( ~ O, O7 B$ a& H$ o# z$ q! q
/* Peripheral DMA DeInit*/) J+ ]6 _0 F0 u3 l- @( k
HAL_DMA_DeInit(huart->hdmarx);
HAL_DMA_DeInit(huart->hdmatx);
}! T7 i; z8 G9 I# X9 c$ H9 L
}
------------------------------------------------------------------------------- 传说中的分界线 ----------------------------------------------------------------------------
mpu6050.c
#include "stm32l0xx_hal.h"
#include "MPU6050.h"" G0 c1 t4 V" i% g$ p; @) f
, u1 C% B' O; W) l
//各坐标轴上静止偏差(重力,角速度) \) A# J6 y: n' X' v, ~) C( k1 h
int16_t offsetAccelX = -195;
int16_t offsetAccelY = 560;
int16_t offsetAccelZ = -169;; Q1 A7 q* \, N8 H
0 t) }3 `2 ]( m! `1 q) @
int16_t offsetGyroX = 12;
int16_t offsetGyroY = 33;
int16_t offsetGyroZ = 4;" S( T& X+ s4 {0 I2 Q$ t3 o6 F( z7 u1 m
extern I2C_HandleTypeDef hi2cx;
//**************************************
//向I2C设备写入一个字节数据1 @) r4 B5 R& h0 G# A, X
//**************************************
void Single_WriteI2C(uint8_t REG_Address,uint8_t REG_data)
{1 w5 j/ s# z- \% G8 F& `9 B
uint8_t rxData[2] = {REG_Address,REG_data};/ L3 a6 T: i: h c& w
while(HAL_I2C_Master_Transmit(&hi2cx,SlaveAddress,rxData,2,5000) != HAL_OK)
{8 z) u: |& J& ^' H
if(HAL_I2C_GetError(&hi2cx) != HAL_I2C_ERROR_AF)7 q& K+ y) Y. W. ]
{}3 i) C R, _7 R6 l0 x5 f
}' f$ V! `. V- D' {3 r' {
}
//**************************************
//从I2C设备读取一个字节数据
//**************************************% v* [( M+ Y9 l4 s1 B: V
uint8_t Single_ReadI2C(uint8_t REG_Address)
{$ S. v9 ^9 t# F6 [. C# G
uint8_t REG_data;
while(HAL_I2C_Master_Transmit(&hi2cx,SlaveAddress,®_Address,1,5000) != HAL_OK)
{
if(HAL_I2C_GetError(&hi2cx) != HAL_I2C_ERROR_AF)& G8 O5 ^4 M+ S1 v$ y0 O( j
{}. {/ v z, z, e
}
if(HAL_I2C_Master_Receive(&hi2cx,SlaveAddress+1,®_data,1,5000) != HAL_OK)
{0 n: J0 X$ _, e) L5 z: R n t
if(HAL_I2C_GetError(&hi2cx) != HAL_I2C_ERROR_AF)% f1 r, S- Q8 B8 Z7 s
{}
}
return REG_data;2 V+ E4 G' l" X* w/ J. ^$ D
}
//**************************************
//初始化MPU6050
//**************************************; u$ t, {8 W- M8 y
void InitMPU6050()
{5 k6 b2 ]$ d3 }2 A8 y7 ^
Single_WriteI2C(PWR_MGMT_1, 0x00); //解除休眠状态+ h& P n$ n! e3 p
Single_WriteI2C(SMPLRT_DIV, 0x07);/ j$ f5 R+ C' [& r7 [* C( j/ h
: \+ E0 R+ }- c5 u% ?+ q
Single_WriteI2C(CONFIG, 0x06);) F& |( ^1 y8 n) z: A/ P6 P
Single_WriteI2C(GYRO_CONFIG, 0x18);
& Y+ C. P7 _( ?# J! v3 J# A
Single_WriteI2C(ACCEL_CONFIG, 0x01);
}
//**************************************
//合成数据
//**************************************
int16_t GetMPUOutValue(uint8_t REG_Address)( P- ]0 M) u2 W( v
{
int16_t result;
uint8_t H,L;
H=Single_ReadI2C(REG_Address);- D6 O! O( E, X0 H( P
L=Single_ReadI2C(REG_Address+1);
result = (H<<8)+L;/ n) x) N" Z1 O- t
return result; //合成数据
}5 x& S! `% h6 n6 H
/ v' u. m. n/ X7 P e2 l& `2 p
//*************************************** q% N5 d' B+ D, ], h6 a& W
//取某一轴上的加速度数据
//**************************************' u' O( | n2 y# G0 Y3 B
int16_t GetAccelValue(char axis)+ Z. L: p' e/ j# t! V2 t
{
int16_t result = 0;# U8 i" D' \7 C- w: }4 o0 x4 b
switch(axis)6 b6 ]# }+ G- @& E1 y* j
{- {4 `! g4 ?; q/ ^
case 'x':
case 'X':
{
result = GetMPUOutValue(ACCEL_XOUT_H) - offsetAccelX;
}
break;
case 'y':
case 'Y':
{" {% @; C- ^8 Z% c, B, {
result = GetMPUOutValue(ACCEL_YOUT_H) - offsetAccelY;
}& }7 E6 a( y( y z( A
break;! n/ M% h- u+ F* V. t1 `* T
case 'z':
case 'Z':
{4 I* I9 M2 ]( N! f {
result = GetMPUOutValue(ACCEL_ZOUT_H) - offsetAccelZ;6 K Y8 d$ n! y7 h$ y( I$ E
}7 }' V% f" Q0 r9 l" _
break;
}6 i/ N0 `9 v6 X- W$ T, ^
return result;! L+ o% d+ h# I6 r( Z6 }
}
! z- s( e: ?3 N( F- S2 }
//**************************************3 t7 n; Q7 P7 m3 n
//取某一轴上的角速度数据
//**************************************- _; }3 c: J- t
int16_t GetGyroValue(char axis): |) `' H1 i4 ?1 |8 f
{3 ^% _ J& X! L! d& M
int16_t result = 0;
switch(axis)8 k e7 C% V5 X8 Z& o0 C
{% j& L8 T W5 S* o c9 b
case 'x':
case 'X':
{$ U! @9 N6 Z0 y5 x9 g: G3 R) K4 u5 C
result = GetMPUOutValue(GYRO_XOUT_H) - offsetGyroX;
}
break;
case 'y':- c# E8 X0 x# V7 M" a
case 'Y':( a1 _5 ^+ H$ f1 s2 X
{! n: S. D, k% P, j- v7 Q6 }
result = GetMPUOutValue(GYRO_YOUT_H) - offsetGyroY;
}
break;9 w: d) ] w# Z3 k, s( ]% [
case 'z':
case 'Z':$ y% l, r h! O m4 Y% ~
{
result = GetMPUOutValue(GYRO_ZOUT_H) - offsetGyroZ;
}% g' @" q5 {* C S9 J6 L" }
break;
}6 m `$ ~ ~8 o
return result;
}
评分
查看全部评分
{
; S8 |3 H8 n5 d
/* USER CODE BEGIN 1 */
/* USER CODE END 1 */
1 D! Q+ K" i* J: _% _
/* MCU Configuration----------------------------------------------------------*/# f2 @/ f9 a7 K0 u' H. t
/* Reset of all peripherals, Initializes the Flash interface and the Systick. */- h) o# I: N* X8 e% k/ S/ ]/ T
HAL_Init();8 j9 t' s! Y# s! A
/* Configure the system clock */
SystemClock_Config();1 }: Z6 X! {( k, U4 \
- F3 I* S! J. G. @5 a1 B# S
/* System interrupt init*/- m z- c! v9 t1 o
HAL_NVIC_SetPriority(SysTick_IRQn, 0, 0);) t6 Z& B7 D) j' L0 w1 s, r
! ~6 t) W7 L7 R) g! ?
/* Initialize all configured peripherals */
MX_GPIO_Init();+ C+ N2 z' F5 C+ `" }5 \+ X
MX_DMA_Init();
MX_I2C1_Init();
MX_TIM2_Init(); \, V3 ~: G8 W$ {
MX_USART2_UART_Init();4 F8 m) j. C) y q
InitMPU6050();1 U+ S* W+ N7 o; L# k4 V
* ^% A5 t& v/ D- V2 y3 t a
/* USER CODE BEGIN 2 */7 v( L/ \& D/ u* }; V5 k
HAL_UART_Receive_DMA(&huart2,rxBuffer,RXSIZE);+ f3 @+ M# U$ x2 v
HAL_TIM_Base_Start_IT(&htim2);
/* USER CODE END 2 */
/* USER CODE BEGIN 3 */
/* Infinite loop */- p" y3 h0 U: |" U
while (1)7 a5 {: F8 I% u* \
{: u# N- V- I! d( j7 a$ q9 z
HAL_GPIO_TogglePin(GPIOA,GPIO_PIN_5);
VisualScopeAngleOutput();) F) O6 F5 w3 t/ C
HAL_Delay(100);
}
/* USER CODE END 3 */
. V/ O; j; }# F& z& ]: O
}8 x" G* R5 q8 \) l( l
/** System Clock Configuration
*/
void SystemClock_Config(void)+ o4 n# H6 a. G0 ]# O3 i
{
RCC_ClkInitTypeDef RCC_ClkInitStruct;( `3 ]' Q! s2 @- f* m' E) x
RCC_PeriphCLKInitTypeDef PeriphClkInit;
RCC_OscInitTypeDef RCC_OscInitStruct;
, { t- _: s) H; a: p6 ^+ @( T
__PWR_CLK_ENABLE();1 f- Z3 _7 l( B$ G8 F6 t
__HAL_PWR_VOLTAGESCALING_CONFIG(PWR_REGULATOR_VOLTAGE_SCALE1);
3 u. U& k, K( M) t# R
RCC_OscInitStruct.OscillatorType = RCC_OSCILLATORTYPE_HSI;
RCC_OscInitStruct.HSIState = RCC_HSI_ON;
RCC_OscInitStruct.HSICalibrationValue = 16;
RCC_OscInitStruct.PLL.PLLState = RCC_PLL_ON;
RCC_OscInitStruct.PLL.PLLSource = RCC_PLLSOURCE_HSI;7 x8 P: s5 d1 I3 D+ f; }7 z; ?
RCC_OscInitStruct.PLL.PLLMUL = RCC_PLLMUL_6;
RCC_OscInitStruct.PLL.PLLDIV = RCC_PLLDIV_3;+ X/ R6 s$ I5 `) o, r
HAL_RCC_OscConfig(&RCC_OscInitStruct);9 U# [6 Z- p* {" H1 B
6 }) r$ [$ x: j
RCC_ClkInitStruct.ClockType = RCC_CLOCKTYPE_SYSCLK;; l7 A# A0 I; ~
RCC_ClkInitStruct.SYSCLKSource = RCC_SYSCLKSOURCE_PLLCLK;4 A. _2 l3 d( C
RCC_ClkInitStruct.AHBCLKDivider = RCC_SYSCLK_DIV1;# p) v3 W: T& N* [2 q/ N. r/ O
RCC_ClkInitStruct.APB1CLKDivider = RCC_HCLK_DIV1;
RCC_ClkInitStruct.APB2CLKDivider = RCC_HCLK_DIV1;7 x. A ^$ m8 K% N: |
HAL_RCC_ClockConfig(&RCC_ClkInitStruct, FLASH_LATENCY_1);
PeriphClkInit.PeriphClockSelection = RCC_PERIPHCLK_USART2;
PeriphClkInit.Usart2ClockSelection = RCC_USART2CLKSOURCE_PCLK1;
HAL_RCCEx_PeriphCLKConfig(&PeriphClkInit);
& f/ {8 B8 M' X* f
__SYSCFG_CLK_ENABLE();
}
6 ?# x ~: X$ t+ ]( G6 ]
/* USER CODE BEGIN 4 */
void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart)) Z2 ?0 X8 y2 s( S! {5 e3 j) M
{
if(huart->Instance == USART2)$ G2 L' d% f8 R+ B+ d
{
memcpy(txBuffer,rxBuffer,RXSIZE);( l* n6 c3 X& b( g8 N* `; `5 X
HAL_UART_Receive_DMA(huart,rxBuffer,RXSIZE);
HAL_UART_Transmit_DMA(huart,txBuffer,TXSIZE);
}2 O `, u/ h# z( c: B- \
}+ V' e+ u9 P/ B% u( u
. z7 B* [3 I2 O6 i4 l$ ?5 H
void HAL_UART_TxCpltCallback(UART_HandleTypeDef *huart)+ n$ R9 q# Z; C: W, s( r4 v
{
" h; x7 m2 ~ I* e
}" Q! x! S) t; j1 y1 f$ V& o
void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim); A4 d' h% G7 a: i4 T
{
int32_t GyroValue;( M# W( v6 X' a4 g! d" z, h
Calc_AngleAccel();
GyroValue = Calc_AngleGyro();
ComplementFilter(GyroValue);8 ^5 \) h# D) s2 V6 L! ?
}
使用DMA方式,接收发送数据必须是个固定长度。
如果是长度不固定,你使用中断方式,然后加起止,停止标志位来判断。
好的,多谢指点!
请问应该注意什么地方
我使用是没有问题的呀。