




|
5 G/ v9 E) |4 D, c 六轴闭环运动控制器的开放源码机器人开发3 `$ g2 o9 y1 |# t 9 f0 t! y9 ]$ _7 T 描述9 [) f0 N/ H7 @ 一种用于为开源生产线制造工业机器人的闭环直流电机控制器。 - STM32F767ZIT6 STM32 ARM Cortex M7F IC单片机32位144 mb的闪存lqfp - Ti H-Bridges x6 LSI / CSI LS7366R数字编码器接口x6 - IO端口专业functionNOTES:扩张—会存在两个版本,一个用于集成的司机和编码器硬件和另一个将multiboard系统与微分信号。' ?# \' x |( V/ X8 G -基于在NUCLEO 144板上的STM32F767ZIT62 z. I+ h" `# L8 R( `4 O2 U7 p 8 ^; j* w/ n# R/ d4 O6 k 4 ^5 w" x# B1 R1 V% P6 s 细节 ! N" k* q5 r* d; I' F2 g 一种用于为开源生产线制造工业机器人的闭环直流电机控制器。 * k+ g- e# S0 \& g 快速规格: - STM32F767ZIT6 - STM32 ARM Cortex M7 2 k% |% M- ]+ c3 K! [0 F. b v2 V& U - x6ti DRV8801 h桥,具有电流传感和限制' Z9 f# P4 N$ I" l' I - LSI/CSI LS7366R数字编码器接口x6. t: i3 o& z* t4 A5 v% m6 | + Y: w$ P& B6 q1 y/ m' B -专门功能的扩展IO口 " Z. G. T C6 `: `/ _ 注:-将存在两个版本,一个集成驱动程序和编码器硬件,另一个将是多板系统连接差分信号。' f- T* t# D- I* z & m3 a( K& `* b* c * a- d- Y/ i w Y, p1 J 选择组件; K; o! `$ k* m! ?' G AVR吗? 我正在为自由运行选择所有的组件以及我所有的基于PCB的项目。我正在努力在所有的板之间选择共同的部分,这样我可以使用相同的脚印/符号和节省订购零件。 传统上,我的硬件设计品牌让我做零件选择的同时做原理图,但这次我是提前做。我在做的事情中加入了更多的文档,因此选择部件,然后制作符号和脚印。此外,我还计划对我所有的KiCAD库进行全面检查,并将项目之间的内容按兼职分类并统一。2 i. N9 Y) \$ U$ F, y 我希望在下周开始KiCAD的工作,如果你知道我的话,几天内会有一个PCB完成!! 硬件故障; X" t3 n1 e- Q" Y) x 嘿,伙计们,关于90年代早期的音乐组合和项目的原始工程的隐晦的参考已经够多了!Freedom Run是一款运动控制板,专门用于开发开源工业机器人和/或任何机器人系统。 D" U$ t6 k# }& ?- g7 J2 x9 F 主板将包含一个处理器和硬件驱动电机与闭环控制,一个扩展端口的子板将提供接口传感器和或应用特定的硬件。然而,主板将完全不能与传感器接口,一些串行端口,GPIO和ADC输入将连接到连接器为一些最小的传感器配置。 驱动自由运行的主要处理器是ST微电子公司的ARM皮质M7F微控制器。我选择的部分是STM32F767ZIT6,它提供了一个疯狂的功率每价格加上标准外围设置最需要在一个微控制器。我从这个特殊的芯片开始,因为它可以在ST Nucleo板上找到,它可以作为程序员和早期开发固件。使用核磁共振板上可用的芯片也允许其他对项目感兴趣的人参与和尝试。 4 b3 N$ `( L2 N0 {1 ]" f- P# } 自由运行将能够驱动多达6个拉丝直流电机与闭环控制在协调运动配置。德州仪器DRV8801 h桥IC将用于motot控制。主板将包含6个用于6个电机。该芯片的选择,是因为它以一种简单的方式与微控制器接口,可以由PCB被动冷却没有散热器,有一个宽的电压范围,和高额定电流每相位。 ( O; S/ |* z6 _, j" | 对于闭环控制元件的电机控制,自由运行将需要与编码器接口。为了与编码器的接口,我选择了LS7366R编码器计数器芯片从LSI/CSI。它是一个相当简单的设备,提供一个SPI接口到正交编码器,处理正交信号的采样,并完全跟踪所有的计数/正交数据。主板将包含6个芯片,这些芯片相互同步运行。: ]4 F4 ~* n$ q+ x; ]2 I, f, s5 r 下面是基于我的组件选择的自由运行的初始硬件故障:: }9 }9 F) F% d/ e2 U 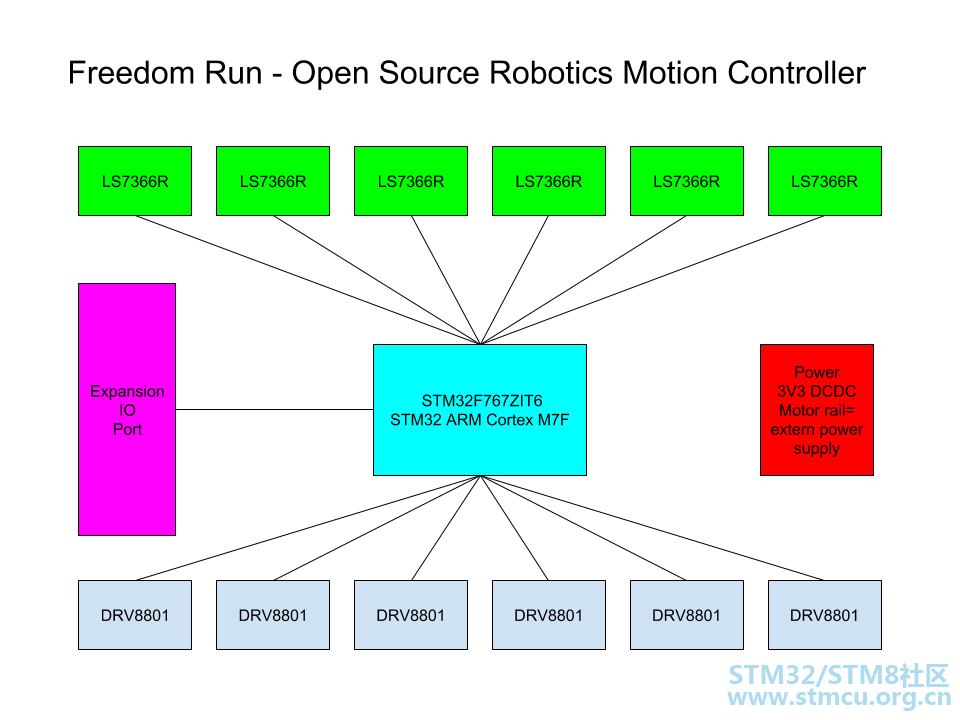
8 O1 h! k" F) ~. s1 n7 Z i3 s: u 进一步考虑自由运行板,我计划使用的连接器类型将类似于我与Ultimachine一起工作的RepRap板,因此,预计phoenix contact重型电源连接器和molex剪辑连接器将用于其他任何事情。所有音高将是2.54毫米或倍数。0 F* V( X% Q6 l8 ?! q! v $ s6 I( t/ N7 L, E. Q 视频效果4 _- w* b7 T% @. d1 Z% s2 K 3 k4 L: V2 G/ b3 ?, S 7 ~0 i* Z. L* G2 W6 H, ~4 ^ 5 j2 b9 m h" v/ E( G+ H/ _2 K2 b 原文请见hackaday: F0 Q3 g: `# X3 ]1 t |
人形机器人布局再升级:ST双供应链赋能,国产化STM32筑牢关节与灵巧手基石
开源基于STM32F303的机器人双电机无感FOC驱动参考设计
【天才设计】华为天才少年稚晖君自制电脑配件——硬萌机器人
游名科技:分享几张以前设计的机器人底盘图片
使用G071的无线式NDT探伤车入选研究生机器人创新设计总决赛
工业机器人——工业4.0的核心装备
消防机器人2015年
资源管理器和Mapper机器人
【DIY】使用STM32+Android实现的智能家政机器人
MYZHARBOT-机器人开发平台
 微信公众号
 手机版


