在简单的学习过了STM32中的简单外设以及中断系统后,在本章节中开始介绍STM32芯片中各个通信接口的配置。在计算机中,按数据传输方式可分为串行通信以及并行通信;按数据同步方式可分为异步通信和同步通信;按数据传输方向课分为单工、半双工和全双工通信。
) |& z V- V5 m" Q" n串行通信: 在一条数据线上,将数据按照二进制位依次传输,传输一位数据占据一个固定的时间长度。适用于计算机之间、计算机与外设之间的远距离通信,其具备占用传输线数量少、长距离传输时成本低的优点,但数据传输控制相比于并行通信复杂。
$ A* I3 }1 b; I6 M2 q" R% T; [并行通信: 在多条数据线上,一个数据的多位同时进行传输,通常是8位、16位或32位数据一起进行传输。其具备控制简单、传输速度快的特点,但由于其占用数据线过多,长距离传输数据时成本较高,且接受设备出同时接收数据时容易出现错位即抗干扰能力弱。
7 i/ _! t/ T s ^异步通信: 通信双方(发送和接收端)使用各自的时钟控制数据的发送和接收,但为了双方的收发协调,时钟需要尽可能的一致。其具备实现容易、成本低的特点,但通信过程中每个字符需要添加2~3位数据作为起止位,各帧之间需有间隔导致了传输效率不高。" j+ I& r G% O6 M7 _
同步通信: 通信时需要建立发送方时钟对接收方时钟的直接控制,使得双方达到完全的同步。传输数据的位之间距离为“位间隔”的整数倍,且传送的字符间不留间隙,保持位同步关系。
6 G4 {3 F$ {8 K' T单工通信: 数据的传输仅能够沿着一个方向,不能反向传输。
$ }2 k2 \. k# V0 \; _半双工通信: 数据的传输可以沿着两个方向,但需要分时进行。
# @1 @/ x4 Z6 A7 O0 k+ w全双工通信: 数据的传输可以同时双向的进行。
+ t/ | k+ i) X* K4 Q- `5 O0 m通信速率: 衡量通信性能的参数,以波特率来表示,代表着每秒钟传输二进制编码的位数,单位为:位/秒。+ c! W8 K$ H( H7 e" j3 `
9 s! ~3 {) e! L0 ^
1、USART串口通信
% O: q+ ^& j, U- u& S9 w1.1 USART介绍
& s8 K v) ~1 ]& ~* o) g/ i串口通信(Serial communication)是外设和计算机之间经过数据线、地线以及电源线进行数据传输的一种通信方式,属于串行通信。串口是常用的接口标准,规定了电气标准,但没有规定接口插件电缆以及使用的协议。" j+ G G! A' f: \* J- x
A. 接口标准# O5 R" _: W- G7 D
串口通信的接口标准包含了RS-232C、ES-232、RS-422A、RS-485等等,常用的是RS-232C标准,定义了数据终端设备(DTE)与数据通信设备(DCE)之间的物理接口标准。而在RS-232C标准下又有DB25(25针连接器)和DB9(9针连接器)之分,DB9的管脚说明如下表中所示:
* P; u3 F6 p/ w1 V" T
! l1 \( k: p4 [ y+ C0 |

! C) P, [ `% p* W+ }/ S
+ B% ]/ B- Y+ R& RB. 通信协议
6 f+ i2 Y5 `5 m, xRS23的通信协议遵循96-N-8-1格式。其中“96”表示通信波特率为9600;“N”表示无校验位;“8”表述数据位数为8位;“1”表示有1位停止位。
; u! @- ~9 g" ?9 G2 K+ }$ d/ H Y" q5 L7 g0 n
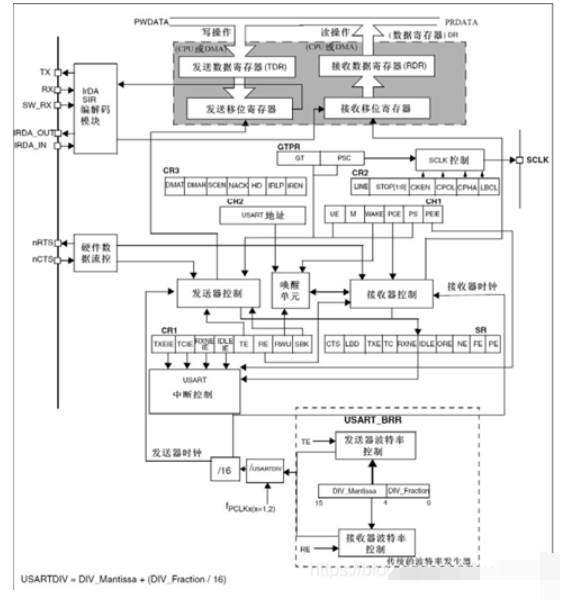
在STM32中的USART(通用同步异步收发器),可以与外部设备进行全双工数据交换,UART(通用异步收发器)是在其基础上剪裁掉了同步通信功能。USART在STM32中应用最多的是对printf重定向,通过输出函数将信息打印到串口助手上显示出来。USART的内部结构框图如下所示:
/ q, Q- K- r& s! M9 Y3 H, _% ?% F" ^ ^& k8 L& p c

# F- }4 U& `4 W9 V- G( V U( V, L7 {5 F w. v' ^4 ]+ {) z9 N- ^: R
引脚功能: TX(发送数据输出引脚),RX(接收数据输入引脚),SW_RX(数据接收引脚,内部引脚),nRTS(请求以发送,n表示低电平有效,仅适用于硬件流控制),nCTS(清除以发送,n表示低电平有效,仅适用于硬件流控制)。% H M3 q% P! Y0 w6 O
数据寄存器: USART_DR,低9位有效,第9位数据是否有效取决于USART控制寄存器1(USART_CR1)的M位设置,当M位为0时表示8位数据字长,M位为1时表示9位数据字长,通常情况下使用8位数据字长。
8 x, k4 c& f2 }6 \" N控制器: USART中有专门控制发送的发送器、控制接收的接收器,以及唤醒单元、中断控制等。
+ J/ l, o- a# `7 h波特率生成: 波特率越大,传输速度越快。
/ r: Q% u8 W. ?0 n5 l$ ?8 O- Q% m计算公式: 波特率= USART的时钟频率 / (16*USARTDIV)6 q% N3 w# p- I+ I
其中USARTDIV是一个存放在波特率寄存器(USART_BRR)的一个无符号定点数。串口通信常用的波特率为4800、9600、115200等。) g$ G: F, U/ [9 N! }' y* L5 `
# r& j( Q, s) |1.2 串口通信配置步骤& [/ x: i; C9 h( p: j
在对STM32F1的USART进行配置时,需要使用到USART库,包含stm32f10x_usart.c和stm32f10x_usart.h文件。% Z8 L5 t0 v* ?6 g* I
& M; @, m8 D1 i' u, E5 i
使能串口时钟和GPIO端口时钟;
$ D |* V3 {5 VSTM32F103ZET6芯片中共有5个串口通信资源,其中串口1挂载在APB1总线上,串口2~5挂载在APB2总线上。使用串口时,分别使能对应总线上的串口以及GPIO的时钟即可。调用函数:RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOx, ENABLE); RCC_APB2PeriphClockCmd(RCC_APB2Periph_USARTx, ENABLE);4 s8 [5 m; x; t
' x# d$ H. P- N( C
配置GPIO端口,设置串口引脚为复用功能;& F2 r N4 J. L; C8 I
使用引脚的USART功能需要将GPIO设置为复用功能,并将串口的Tx引脚配置为复用推挽输出,Rx引脚配置为浮空输入,调用函数:% z9 t6 f% x# z! a6 x1 W
7 C3 P8 A4 y& _' R, T- i/ }' ]6 Z- c- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_9;
) ~$ |1 O1 n; d' M - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;0 o9 q% v l8 |
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;
. U. C. }* Y( x! P2 ` - GPIO_Init(GPIOA, &GPIO_InitStructure);
' p! Q. r5 B) c" B/ v - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10;
# `& ` v" f/ m3 J; a - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING;
- O, ~% [6 V, a0 @ - GPIO_Init(GPIOA, &GPIO_InitStructure);
初始化串口参数;5 d: s5 B- K; g- X; l& E
调用函数:void USART_Init(USART_TypeDef* USARTx, USART_InitTypeDef* USART_InitStruct);1 q1 p# G6 c6 O8 o8 k9 w, k3 @
其中USART_InitTypeDef是一个结构体类型,其中的成员变量如下:3 e- n5 z* K" i
- typedef struct) {& v6 l2 \- Q. l
- {* U2 e, |$ ~( r' {, F7 \; b
- uint32_t USART_BaudRate; //波特率,4800 / 9600 / 115200
( J! ^, l8 k! P - uint16_t USART_WordLength; //字长,8 / 9
& F' g" \% P0 g6 u" d - uint16_t USART_StopBits; //停止位,0.5 / 1 / 1.5 / 2 1 G9 x3 x$ ^, T
- uint16_t USART_Parity; //校验位 USART_Parity_NO(无校验)、USART_Parity_Even(偶校验)以及USART_Parity_Odd(奇校验)
4 P b) n4 k6 } l& R - uint16_t USART_Mode; //USART模式 USART_Mode_Rx / USART_Mode_Tx6 o) q+ @$ t' F5 }2 e/ |* p6 ^
- uint16_t USART_HardwareFlowControl; //硬件流控制 只有在硬件流模式下有效,常用无硬件流模式 USART_HardwareFlowControl_None, y9 ]9 g: R5 \1 `+ ^& v8 ^2 [
- } USART_InitTypeDef;
6 H! z" t3 Z: Z7 ~% K) R5 {使能串口;) i, Z" R' r6 Y0 ]
调用串口函数:void USART_Cmd(USART_TypeDef* USARTx, FunctionalState NewState);5 H! V. ?+ p% x9 {1 ?4 W3 ~
设置串口中断类型并使能; K3 y4 D+ q% T1 I6 }6 X. F& m
调用函数:void USART_ITConfig(USART_TypeDef* USARTx, uint16_t USART_IT, FunctionalState NewState);7 m7 Z6 j/ ~+ K' A* f5 p8 a* v! @7 i4 A
其中USARTx选择串口,USART_IT选择中断类型,NewState选择使能或失能。串口中断的类型很多,需要依据具有的场景进行选择,例如在串口接收数据时,产生中断:USART_ITConfig(USART1, USART_IT_RXNE, ENABLE);9 }" y& P4 v. f5 e+ `' Q: S& F
串口发送数据时:USART_ITConfig(USART1, USART_IT_TC, ENABLE);, d7 [( l* I" }- J b: S5 N6 C
设置串口中断优先级,使能串口中断通道;
/ [. A: v$ V8 b, |# {% g/ h对串口中断进行了配置,需要初始化NVIC。
9 I" N2 h# n% V h; {/ E编写串口中断服务函数。/ m/ L- v/ Y# b( a
使用串口开启了中断功能,就需要在中断服务函数(USARTx_IRQHandler)判断由串口产生的中断是那种类型,然后实现相应的功能。判断中断类型,调用库函数:ITStatus USART_GetITStatus(USART_TypeDef* USARTx, uint16_t USART_IT);
! \/ |) J2 c3 s6 }6 ]: q6 v; J串口中的接收函数:uint16_t USART_ReceiveData(USART_TYpeDef* USARTx);
6 \$ s B) c7 }- ?/ U; R2 @发送函数:void USART_SendData(USART_TypeDef* USARTx, uint16_t Data);
: n- f* X3 o: @: p1 z8 l" h: c读取串口状态标志位:FlagStatus USART_GetFlagStatus(USART_TypeDef* USARTx, uint16_t USART_FLAG);; O5 f* C# I' S% K4 T" o+ Y4 z
1.3 应用示例
* ^+ {# w! u9 m4 t5 r使用STM32的USART1实现单片机与电脑端串口助手之间的通信,详细的代码如下:
5 Q& [* U" J3 [# l9 y2 J+ P: J6 m, U
usart.h
# M( R" c( J# y6 V* m$ d
: @. J ^, K& h% L- #ifndef _usart_H
" x1 D$ P) `5 ^! g - #define _usart_H
' W4 c+ T' u$ u
3 v$ b7 V% o/ {5 h' w- #include "system.h"
0 n1 [# @; i& Z6 y' U [9 t) o
. H6 S' f9 g4 Z9 _- void USART1_Init(u32 bound);
3 j/ q' ~3 J7 K/ i: L7 k - 3 G% l8 d" z# r; @/ E5 k, |
- #endif
usart.c
}* c2 ~- O& F9 a i. B7 E- ^/ T: i' q ~, ]# r
- #include "usart.h" 9 e+ R E9 D* E3 w+ \
- 6 @1 r5 x% z. O) u* x
- int fputc(int ch,FILE *p)
5 Q6 z0 S; q7 I0 Y# c4 [# O+ `, D - {* Y. |* m- C4 |. u* t
- USART_SendData(USART1, (u8)ch);
4 K% k* c8 n; j2 E' m/ P - while(USART_GetFlagStatus(USART1,USART_FLAG_TC) != SET);
3 q1 p% A: s8 l - return ch;
* s2 b; k# u8 q, X: V - }
5 y1 L1 D1 ^6 `) D: g9 @5 v7 K8 q
1 N1 Y3 B5 E$ k: e3 ~5 y- void USART1_Init(u32 bound)1 y% F, R& O- x' n+ V
- {* r v" D: F$ B& |- c
- GPIO_InitTypeDef GPIO_InitStructure;
6 E1 b0 A6 b% D, R, m! L1 I1 v! n- F - USART_InitTypeDef USART_InitStructure;
8 H0 q8 p! Y3 r7 B5 i% K2 u - NVIC_InitTypeDef NVIC_InitStructure;( ~+ Z! Y) i& j: d
-
4 z4 V C% v; D4 h: p! z6 n) n - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA,ENABLE);
; C+ T) l, r0 J6 h) _! s9 f2 c+ n - RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1,ENABLE);
' h b2 [2 Y0 o8 J3 C0 I
2 `( a3 g1 b1 o5 W7 z" K9 k5 e+ ~! K-
* ^7 M% y$ e5 t* `' o2 p- {; R - // 配置GPIO端口. C! t5 j+ _! G- k* e0 e
- GPIO_InitStructure.GPIO_Pin=GPIO_Pin_9;//TX
# N' d) f, D5 K; b! a' o - GPIO_InitStructure.GPIO_Speed=GPIO_Speed_50MHz;. \$ `4 ~/ }( X9 c* b7 r; d
- GPIO_InitStructure.GPIO_Mode=GPIO_Mode_AF_PP;
% d# Y8 h0 d. J- L# W- R - GPIO_Init(GPIOA,&GPIO_InitStructure); - C5 R( c0 G0 \" s; B. D8 d
- GPIO_InitStructure.GPIO_Pin=GPIO_Pin_10;//RX
8 O% S$ G# e* P8 w4 r - GPIO_InitStructure.GPIO_Mode=GPIO_Mode_IN_FLOATING;
# q0 h: V) { f7 k, p0 w - GPIO_Init(GPIOA,&GPIO_InitStructure); " {9 ]1 W4 R# n
-
3 s% ]; h. X$ x8 ~5 k, O
# } w9 Q, r0 q) Z- //USART1 初始化配置9 K$ B7 z0 e. n# @& L
- USART_InitStructure.USART_BaudRate = bound;
6 X, g1 E7 l7 ~+ A6 A' ?' R - USART_InitStructure.USART_WordLength = USART_WordLength_8b;
1 }" N, x3 c" ^$ s2 D. q - USART_InitStructure.USART_StopBits = USART_StopBits_1;, q0 a* s7 }- U4 t9 Y; r" Z4 }7 e
- USART_InitStructure.USART_Parity = USART_Parity_No;
: Y$ [3 u7 i, E* y5 D; b - USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;//ÎÞÓ²¼þÊý¾ÝÁ÷¿ØÖÆ2 I. c# J& v! `& e# k4 ~: o
- USART_InitStructure.USART_Mode = USART_Mode_Rx | USART_Mode_Tx; & ^. o( V: X0 K! T. h
- USART_Init(USART1, &USART_InitStructure); 2 _1 H0 {% x+ A
- ) S" N7 M7 U' P% l. Q; {
- USART_Cmd(USART1, ENABLE); 9 }6 W+ P1 ], T. ?
-
9 |7 U2 u6 r8 F- M2 G - USART_ClearFlag(USART1, USART_FLAG_TC);
9 }& ~. g2 n0 C3 q: A -
; m# y5 J5 I4 M2 M/ n5 q( B - USART_ITConfig(USART1, USART_IT_RXNE, ENABLE);
! O! M8 q+ f: {# k; g" s' r7 ^ - , }1 ?5 Q" u0 C$ n+ H
- //Usart1 NVIC 配置+ g4 F( m' Z9 y9 p. S
- NVIC_InitStructure.NVIC_IRQChannel = USART1_IRQn;
9 W0 s! s2 y S1 {+ o: f& Q$ _ - NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority=3;
9 y; D: g; Z1 @) I* u - NVIC_InitStructure.NVIC_IRQChannelSubPriority =3; ) B Y. g; Q- c* z O9 ~8 \
- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;
# c3 r$ y" g0 ~/ w2 k" p0 N - NVIC_Init(&NVIC_InitStructure);
! O, y$ C2 P+ z" n - }
, O7 E- _1 ~! A/ t' B$ }8 K% S ? - # r3 M3 X: t1 h. e# B [
& u/ r7 `# v: E- void USART1_IRQHandler(void)
+ \+ v1 a5 W/ t9 p9 ? - {
/ g1 [# h* Y$ p7 W6 }4 z - u8 r;
) L: Q6 o0 p) Q# l! y - if(USART_GetITStatus(USART1, USART_IT_RXNE) != RESET) ) r6 Y! I7 V1 v' D5 s7 x& b
- {$ Q" m, |3 b1 I& n/ |2 q
- r =USART_ReceiveData(USART1);7 |6 y' a* _0 ^ T
- USART_SendData(USART1,r);
& N! [1 U1 A3 R - while(USART_GetFlagStatus(USART1,USART_FLAG_TC) != SET);( H4 J) d' J; O [ Q* N
- } * _$ r" _( B) p
- USART_ClearFlag(USART1,USART_FLAG_TC);! }* W. L# K- t5 n& Y
- }
main.c
7 _+ j- w' p6 x/ h3 x9 F" A7 o9 [/ G- O$ d% u
- #include "system.h"
7 c0 O5 h: G- N; o n8 c! h - #include "led.h"; `2 f7 \6 f4 {' }( G' G+ J9 i
- #include "SysTick.h"% h5 A! u" r/ W4 M
- #include "usart.h" n2 x# [3 p6 P! d
- / j- K( e ~1 e" M. F
- int main()
! m+ O' i1 _/ M' Q, l1 i+ b - {
4 G% _5 V7 m' _* b% D% M - u8 i=0;
+ `$ ?' J3 h* T5 ^8 m, m - SysTick_Init(72);+ ~, h; f. f/ u o! v! X8 O
- NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);% I# h* v* p0 M
- LED_Init();
, [5 r0 y" s; V7 f - USART1_Init(9600);4 D* T. }$ _; t
- 0 _/ @ V5 s- M0 k* ^! x% F
- while(1)! w0 `! H/ c: A! G+ U) f0 N3 R/ I
- {* [6 S, ~% Y6 f3 `, u' u# W
- i++;
) } G$ }6 e" z' ^$ L1 m$ |7 X7 f; `; K - if(i%20==0)
P$ F" C7 S. Q" U- l9 q8 M - {3 s" j: S% W s& q0 v
- led1=!led1;6 c+ n6 Z r* H' u( h* k
- }8 a5 n n4 n: E H
- delay_ms(10);
& R' {5 O \7 Z+ q$ ? - }- l1 `7 b5 d, e+ u/ D8 [: b
- }, V" |4 b3 p7 K# a/ B
* m8 @! O9 o7 h2、I2C与EEPROM通信
/ c2 S9 v" l0 h7 b; g' F' r2.1 I2C通信及配置步骤. s. v* x6 H. O
I2C(Inter-Intergrated Circuit)是PHILIPS公司开发的串行总线,用于连接微控制器及其外围设备,属于同步通信。其具有控制方式简单,通信速率较高的优点。I2C总线由两根双向信号线组成,一根是数据线SDA,一根是时钟线SCL。使用I2C通信设备的连接如下图所示:
" d# X2 }: S0 `0 l4 c5 c

0 f4 u, v3 u0 N; l8 ?1 T; Y }1 J
0 F1 A) f/ C( nI2C的物理层具备如下特点:1 B! \& d+ \& K# h, ~ Y8 j
(1) 支持多设备,总线上可连接多个I2C设备,支持多主机和多从机设备;
3 ~. E& \, P/ I(2) I2C总线只是用SDA和SCL两根线路,SDA传输数据,SCL用于数据收发同步时钟;
, L0 ?5 ~# a/ F! _( j: K: x! e) y) E7 h(3) 连接在I2C总线上的设备都拥有一个独一无二的地址,主机可使用改地址对不同设备之间进行访问;3 W# R* s5 Y( P: k6 r$ ~& }
(4) I2C总线通过上拉电阻,当I2C设备空闲时,输出高阻态,当所有设备都空闲时,由上拉电阻将总线拉升为高电平;$ k6 P' M8 a+ {/ `
(5) 多主机设备同时使用I2C总线时,为了防止数据冲突,会采用仲裁方式决定占用情况;8 q! S* m) @8 z$ |) ^
(6) 三种传输模式:标准模式(速率100kbit/s)、快速模式(400kbit/s)以及高速模式(3.4Mbit/s);5 m, _/ z0 R. y4 {/ a! h
(7) 连接到相同I2C总线上的设备数量受到总线最大电容400pF的限制。
+ ~4 @: f* k1 ^I2C的协议层包含了:
+ s& \% u& H2 X1 v4 }( c: w(1) 数据有效性规定;' `* [+ k. W1 C+ g2 N5 j' `' J
I2C总线在传输数据时,SCL时钟信号为高电平的过程中,数据线上的数据需要保持稳定;在时钟信号为低电平时,数据线上允许有高/低电平的变化。
: S4 Z% |1 L4 g2 c% m N9 T
, s! a/ P8 |3 J* u! h- F
 7 l) [- {; ?+ _" P
7 W/ C- ~6 d; c$ v2 i; h3 K0 m* Y(2) 起始和停止信号;
) S6 r; c9 |1 K* S! {$ ?SCL时钟线为高电平是,SDA数据线由高电平向低电平的变化表示起始信号;SCL为高电平是,SDA有低电平向高电平的变化表示终止信号。0 E& h1 D+ E4 i- a
- i) a: W# u& J% |2 c C9 s
 3 V/ t7 i4 |8 T/ c# }4 o
1 q. c+ B! T/ p(3) 应答信号;
. \3 {( E4 c0 Y8 f. a当主机发送器件传输一个字节的数据后,其尾部需跟一个校验位,检验位是接收端通过控制SDA来实现,可以提示发送端数据已被接收完成。校验位就是数据或地址传输过程中的响应,包括“应答(ACK)”和“非应答(NACK)”两种信号。作为数据接收端,设备接收到数据后,如果要继续接收数据,则需要向对方发送ACK信号即特定的低电平脉冲;若不要继续接收数据,则需要向对方发送NACK信号即特定的高电平脉冲。
* r \' \9 [ s( i+ j! Y. S; Y+ w; ]5 K& Z
 5 P( P7 z* g3 e; x# H. [% j/ _
: a' g# r# W% H6 N4 G
(4) 总线寻址方式;% V* N2 f8 T' I
I2C总线寻址方式按照从机地址位数可分为:7位寻址和10位寻址。3 G8 A6 F( [ P9 ?9 |5 k
6 z- k/ r S- L( {2 n

( {3 O( |/ G K5 ]0 ?1 x I2 S# j, L! W
D7~D0组成从机的地址,D0为数据传输方向位,置0时表示主机向从机写数据,置1时表示主机由从机读取数据。, Y3 Q6 _$ Z! w' I- v+ M1 v
(5) 数据传输。
- V8 W" ~0 l- z. eI2C总线上传输的数据比较广泛,包含有地址信号以及数据信号,在一个起始信号发出后,紧接着需要传输一个从机地址,每一次数据的传输由主机产生的终止信号结束。在总线的一次数据传输中,有下以下的方式:
1 U+ A( @/ D- J$ u7 L+ [! d ZA. 主机向从机发送数据,数据传输方向在整个过程中不变;1 e( m0 A5 j6 Y. z0 L/ V, z; z
B. 主机在第一个字节后,变为从从机读取数据;# g' b/ T: l, k7 F* ?
C. 传输过程中,需要改变数据流动方向时,起始信号和从机地址被重复产生一次,但两次读/写方向位相反。
( X8 H$ J" X+ }. |$ s' r
2 @% E: H, e- }) u! ~0 R a9 [ R2.2 EEPROM(AT24C02)
! G" _7 X8 I6 e* u$ M$ _3 o+ tAT24C02是一个2K位串行CMOS,内部含有256个8位字节,有一个16字节页写缓冲器。AT24C02通过I2C总线进行操作,拥有写保护功能,芯片内部存储的数据可以保证在掉电的情况下不丢失,一般用来存储一些比较重要的数据。, _7 b% e" L g0 j
, V$ h. N7 p2 k* N
 8 O* N' t# n. ^; E& d
8 k* \& R i( p$ I' V: H# EAT24C02芯片的地址有7位,高4位为1010,低3位由A0/A1/A2信号线的高/低电平决定。I2C通信中传输地址或数据都是以字节为单位的,在传输地址时,芯片的地址占据7位,还有1位用来选择读/写方向。
& e! R4 R; |' j8 E
# t1 C% ]' [! s6 F+ C

6 E, w* ~* z# M* k6 n. _/ q
! f3 d2 F" g8 S2 O2 y& k' H3 j4 v2.3 应用示例
7 E8 k/ r, D1 N% U4 u24cxx.h
% f$ Q% C S+ g5 z. `$ \2 ~ N* W, N9 c: p: ]# r
- #ifndef _24cxx_H
7 O7 u, N) I9 @/ t+ b - #define _24cxx_H
: t! E6 _( [8 J* E) q$ @3 p - : B/ q) j0 \( j
- #include "system.h"2 I: F/ x( q; H& {' u6 ]
- #include "iic.h"
- V6 J/ f2 Q' t+ f$ H; l) c9 c
9 H$ s" c) G0 |! e" L2 h- #define AT24C01 127) H( z1 }8 u- k l9 K
- #define AT24C02 255
- r4 T0 m: @/ G* W8 O6 h - #define AT24C04 511
+ o/ \& @% l5 J# h, W1 x7 F - #define AT24C08 10236 x" s2 x/ j9 K
- #define AT24C16 2047" S- z% ^7 G; r
- #define AT24C32 4095
; h1 m# S e1 N+ ^ - #define AT24C64 8191* n1 J+ q1 s3 n$ E
- #define AT24C128 16383
! t; f# n& h0 n0 e) K7 V - #define AT24C256 32767, e7 g, y! O0 s# C
. i" q/ c1 m* j5 m, U d* W, W- #define EE_TYPE AT24C02/ e1 a& L+ K$ E$ P
- ' r# V. _- J0 o6 j
- void AT24CXX_Init(void);* C# m6 Q* `) u' e
- u8 AT24CXX_ReadOneByte(u16 ReadAddr);
& u- `. u7 C- C5 c; P) O# @7 `- h" | - void AT24CXX_WriteOneByte(u16 WriteAddr,u8 DataToWrite);
8 C" b3 d3 D6 w5 u' ] - void AT24CXX_WritelenByte(u16 WriteAddr,u8 DataToWrite,u8 len);: O, E2 Z: O7 ^$ G1 ]" v/ h/ j
- u32 AT24CXX_readLenByte(u16 ReadAddr,u8 Len);
# t! u5 s' B& g: W - u8 AT24CXX_Check(void);) t% Z$ {* i/ f( y
- void AT24CXX_read(u16 ReadAddr,u8 *pBuffer,u16 NumToRead);: R4 D4 B, ~) q9 W6 o3 N
- void AT24CXX_write(u16 WriteAddr,u8 *pBuffer,u16 NumToWrite);. @; ^ p* _1 R- A
- , A. P3 [! _" E" R5 i
- #endif
; r- S; ^, p$ X/ I: N
24cxx.c: C4 `$ J1 B' g# Q( ]0 x
: h' n+ m2 ? {- #include "24cxx.h"
# D* F0 f( `. M; u# F9 s) U' D - #include "SysTick.h"! h, N1 V' J' S/ k) Z; K
- - L( p/ s$ g. _- ~
- void AT24CXX_Init(void)
% k: W4 j6 b# {* ?7 s8 s/ o - {8 U! x6 P% q5 r$ a3 D8 t$ {; {- R) r
- IIC_Init();
' O0 ]+ c! p) H0 I; j - }
* Z6 \8 X; Q/ k; ?) ]6 x2 X - ) s, ^+ O% a" a* |: s, m7 I5 _
- u8 AT24CXX_ReadOneByte(u16 ReadAddr) //从从机AT24Cxx读取一个字节数据
) b$ o' M5 P9 n y! ^1 d - {
/ i' N" ]5 ~2 m - u8 temp=0;) b/ ]3 }4 d; E8 ?
- IIC_start();
3 U* P. m& L" a7 M# X9 Z8 F - if(EE_TYPE>AT24C16)
' y$ s. V h# E6 J9 Z - {) K7 N6 }! m. F& e9 e; o1 E- x& G
- IIC_send_byte(0xA0); //发送写命令
9 u* r$ m0 N, U6 u; ?' [5 @ - IIC_wait_ack(); //等待应答
( O+ h. j' K9 G: [( }3 I6 | - IIC_send_byte(ReadAddr>>8); //发送高地址
) I& Q# K _" s) _8 N' C, D - }
3 T0 u$ Q) [' t# [! O$ Q4 a) T( D3 G f - else" n1 q: b8 n( {$ H# e1 B
- {* T% o% m7 p7 G: @. N( d" H1 f8 u
- IIC_send_byte(0xA0+((ReadAddr/256)<<1)); //发送器件地址,写数据
6 J2 N# ]# U$ n9 M) e; C" [# M - }8 A! _7 ]$ z5 ]
- IIC_wait_ack();
2 _- L, L! R' F" b$ B* v - IIC_send_byte(ReadAddr%256); //发送低地址! {% ?: g: p5 l3 Z, v
- IIC_wait_ack();
2 N- J1 [3 H. v: G* e - IIC_start();
; i& y9 j. E, l; ~) A! y) R - IIC_send_byte(0xA1); //进入接收模式* b) r$ x4 {( _- x
- IIC_wait_ack();
$ q, p. f' ]; K" \2 x - temp=IIC_read_byte(0);
" x$ Q; f5 I. Y. J - IIC_stop();
- M F' p' K2 ?9 Z. O( l- N) ] - return temp;
2 |3 w' m9 B# @4 T: E5 n+ L4 x9 h - }
/ @- C. L9 B( G8 W& V - //在AT24Cxx指定地址写入数据- p4 g/ w! d9 S" |0 w
- void AT24CXX_WriteOneByte(u16 WriteAddr,u8 DataToWrite)3 i+ a; P, v2 v/ ]$ V& I
- {" W: k5 B1 i" V
- IIC_start();0 a. H6 k4 o5 Q
- if(EE_TYPE>AT24C16)
7 c1 ^- v" g! `$ g - {; B# M! t1 W5 X( n
- IIC_send_byte(0xA0); //发送写命令. W% d. ] C$ l& N4 I" I5 i
- IIC_wait_ack(); //等待应答1 L! T% f8 p$ t( p% n! Z# v/ J
- IIC_send_byte(WriteAddr>>8); //发送高地址
% g7 e9 x" h) u: f - }3 x3 E' a* ?5 G; O/ p" n
- else
8 b B* g! v. q, W# A - {( N/ |; X* F6 G( w x
- IIC_send_byte(0xA0+((WriteAddr/256)<<1)); //发送器件地址,写数据
& \* u6 D* D: S6 s6 v3 T( J! o9 w - }
2 j' V5 Q# J/ t5 ] - IIC_wait_ack();
1 r j: D8 h4 ^. g$ G - IIC_send_byte(WriteAddr%256);- J+ x& c# o* q% _0 Z
- IIC_wait_ack();
3 M: c7 Y4 `0 p% f- N: F - IIC_send_byte(DataToWrite);" S( _* J! o8 n1 M
- IIC_wait_ack();
- ]9 p g/ E- A - IIC_stop();
. i- |; s$ X' A* M/ ~# H - delay_ms(10);
, `" w3 ~3 E( T& [% v/ b8 \$ Z a - }
7 w" S- g; p+ m0 @! x6 L, r - //向AT24CXX指定位置写入长度为len的数据
" H7 q. s+ n, I. V# x3 A" y - void AT24CXX_WritelenByte(u16 WriteAddr,u8 DataToWrite,u8 len)+ o! D$ u @; e
- {# J# S% n: p/ ~* R1 N1 ~
- u8 t;! L$ t. Z+ t5 W% H! U
- for(t=0;t<len;t++)
2 s( p. ~" M. X - {
& W- i! L) _' K9 y& D - AT24CXX_WriteOneByte(WriteAddr+t,(DataToWrite>>(8*t))&0xff);
- N; O5 D8 U3 |9 c" l9 h4 U0 J - }
; i* H0 F8 l( v% k! l - }
: h6 T/ \, y( v - //从ATC24XX中指定地址开始读长度为len的数据 l* c: C* b4 W Z' J+ Y
- u32 AT24CXX_readLenByte(u16 ReadAddr,u8 Len)
/ t% P4 z4 ~9 E- E" M - {7 w4 ^$ ~- N5 V0 I8 P! T: |+ U9 C1 G3 f
- u8 t;
- o& D5 J8 `1 E, ~+ c - u32 temp=0;; U* C" h9 l6 v2 P
- for(t=0;t<Len;t++)
! O; b1 ?1 x0 l& G+ c; S# |- K - {
, D# w+ I- L+ f, h- m - temp<<=8;
6 N8 C: k7 Y; H6 {- l) n; H6 D( ` - temp+=AT24CXX_ReadOneByte(ReadAddr+Len-t-1);
+ j* u- U( j* r g9 L - }
4 s# Y5 O% ^2 b c - return temp;
I$ v" @1 ]( R* G - }! u# y+ a [8 A/ t
- //检查ATC24XX工作是否正常,0正常,1不正常! z: b7 l3 u; O
- u8 AT24CXX_Check(void)( k5 u9 D+ A6 h% U2 Y6 x' t3 J% O
- {, x2 d6 H2 M- S, _8 z/ x
- u8 temp;
' [7 O8 y4 X; J& F" \ - temp=AT24CXX_ReadOneByte(255);5 @+ \* C, x$ C0 K. q
- if (temp==0x36)
* [# U; y7 A% q6 g( b - return 0;
& q: W) ^: D% c& g - else
2 }9 f; |7 K3 P' u, q9 \) A6 ^ - {$ Q4 |& w* F4 Q3 b& N
- AT24CXX_WriteOneByte(255,0x36);
& j0 N$ E9 o5 n, W$ K - temp=AT24CXX_ReadOneByte(255);$ s# L/ X3 H4 N1 d. W) G0 u
- if (temp==0x36)
% y) R4 d1 r2 K6 S5 ?, B - return 0;$ }7 F) r1 F6 V7 j
- }
# D" T) H0 z' H) q - return 1;% e2 {! ^$ u2 ]& c
- }0 o; c. {/ w0 q9 z. u
- //从指定地址开始读出指定额数据,pBuffer存放数据的数组首地址,NumToRead需要读出数据的个数
) W& ~1 p+ v- o1 C8 R, ?& h( ] - void AT24CXX_read(u16 ReadAddr,u8 *pBuffer,u16 NumToRead)3 ^ n# k4 g1 ^ X% y
- {+ G l: F4 ]; S9 [: e. e. ?6 P
- while(NumToRead)* N6 `8 I7 S" u S; J2 L
- {# \; B4 s" Z; {& `
- *pBuffer++=AT24CXX_ReadOneByte(ReadAddr++);. G6 N- U3 r+ G# ~8 L
- NumToRead--;/ q4 c/ Z$ N8 ]! L
- }
8 C- N6 f! j/ O' {8 P - }
' x% e/ y# ^) w( Y* H# ~ - //指定地址写入指定个数的数据
4 Y* |" U. K0 }& |4 m5 x7 H% r - void AT24CXX_write(u16 WriteAddr,u8 *pBuffer,u16 NumToWrite)5 t& I* Z( i% X7 S+ |
- {
7 |% A. O9 i6 V: O& {$ y4 [% v z. m - while(NumToWrite--)% }" V; n7 k6 r7 R* e3 U
- {
6 v2 I5 [* a0 I) g2 r# R6 W1 m# C - AT24CXX_WriteOneByte(WriteAddr,*pBuffer);
: u( P2 p& o* T# A( O" y* Y6 \- \/ _ - WriteAddr++;% y' [/ {$ r' A4 n
- pBuffer++;
" v8 B7 r* `4 W8 ~ - }
, o8 ?0 [4 {* V- g8 g, d# ?) k - }
# ^+ y3 u& U. ?5 P( j4 qiic.h
, h, \9 W& } c" F- w" [! ~8 U- y' n% }& B A8 _3 o) C) b
- #ifndef _iic_H8 Q3 ~6 S& t1 `7 S6 V
- #define _iic_H* u1 V& s9 ~: ^$ _
- 0 j- y3 D j# E! X3 J5 m
- #include "system.h"1 G. e$ E$ Y$ @% e& L9 x
$ \7 A; ?7 ]/ y3 H, Z8 B" L- /*IIC_SCL时钟端口、引脚定义*/
2 Q8 \; F" S: Z- a5 d - #define IIC_SCL_PORT GPIOB
7 \6 s/ _& L9 z& L - #define IIC_SCL_PIN (GPIO_Pin_10)" O# E5 F6 P6 i
- #define IIC_SCL_PORT_RCC RCC_APB2Periph_GPIOB7 t* e2 o' R* V& `/ f- D
- / p: L- }: T0 V0 i/ M' k
- /*IIC_SDA数据端口、引脚定义*/ n N5 B6 M V% a5 F
- #define IIC_SDA_PORT GPIOB
- Z8 [! U+ _/ c% o+ [. _. H - #define IIC_SDA_PIN (GPIO_Pin_11)
+ v2 ]1 A0 S9 s, [ - #define IIC_SDA_PORT_RCC RCC_APB2Periph_GPIOB
2 t! e8 t0 H# x' L' W5 K - 7 R: R# m" H5 u! L, N; h5 s
- /*IO操作*/
4 B& M$ [* \( s, T - #define IIC_SCL PBout(10)//SCL
2 U5 A( U2 ?! ~. N. i; c - #define IIC_SDA PBout(11)//SDA
- r7 s& Y/ S& g) s/ Q! x - #define READ_SDA PBin(11)//ÊäÈëSDA( e, f1 E1 b: t1 T) S2 N
- 4 P$ @4 i) a: \! K- ]
- //IIC操作函数
: i8 l" A4 J- E8 X; k. e$ h - u8 IIC_read_byte(u8 ack);
' {- m1 R& F9 A. z - void IIC_send_byte(u8 byte);: T9 x% B6 b0 M) Z N7 x
- void IIC_noack(void);
' z9 L8 b" l- f2 H9 H2 @ - void IIC_ack(void);
$ q+ r$ K$ }1 K* Y' @' \ - u8 IIC_wait_ack(void);
) D, y$ \+ X6 g/ i- d - void IIC_stop(void);//Í£Ö¹ÐźÅ6 E3 y c2 Q$ D8 d
- void IIC_start(void);
; @$ a! ~+ o* W- }& D w9 C* w - void SDA_IN(void);% m! L9 E' A3 O) ^1 ^
- void SDA_OUT(void);
4 w1 d" b3 @6 A* v) t+ O/ d - void IIC_Init(void);, ]9 n( l8 V3 U! l$ E% ?" }
- * c, h5 l1 r: V8 N4 w
- #endif
2 v- v" I y! Y% q z: ^% }! Y
iic.c: q0 b( u' H' M4 V- M, `
& @$ d" f) b' N$ a- #include "iic.h"
9 |% i* b$ ?0 r0 A( c& T - #include "SysTick.h"5 y6 C' w. j& N. R0 v2 J3 r
- ! d: o- P! A0 Z9 \. R* M# u! a7 _7 B
- void IIC_Init(void)
: O" Y8 s8 { r- d) L - {
1 ]8 J$ ~7 S3 T0 n/ N/ W; g6 M - GPIO_InitTypeDef GPIO_InitStructure;2 ?- Y# r) ~! V5 p+ [& p
- RCC_APB2PeriphClockCmd(IIC_SCL_PORT_RCC|IIC_SDA_PORT_RCC,ENABLE);) s3 Y# |- U: B& M$ d8 L- N- ?
- ( F! D0 m4 B1 [/ [1 z' S9 {
- GPIO_InitStructure.GPIO_Pin=IIC_SCL_PIN;$ J& D* B7 ~3 D7 u
- GPIO_InitStructure.GPIO_Speed=GPIO_Speed_50MHz;3 T- z/ Y) R$ o; c' \7 A$ ?
- GPIO_InitStructure.GPIO_Mode=GPIO_Mode_Out_PP;
: A* g8 ]5 {3 p' W: I - GPIO_Init(IIC_SCL_PORT,&GPIO_InitStructure);
- \) F/ J0 `7 E* a
4 Q; G5 D" p% Z2 y# E- GPIO_InitStructure.GPIO_Pin=IIC_SDA_PIN;
: Y. \; f% {) y8 q T - GPIO_Init(IIC_SDA_PORT,&GPIO_InitStructure);
+ `. i# J$ |7 `% w/ e5 \, @ - & k/ y& L! K- @6 u2 Y
- IIC_SCL=1;- L o. T/ ?' F2 n& P
- IIC_SDA=1;
1 b! @7 ^- ], _. R* ] -
/ L; T' R( R e* ? - }
- L6 e1 O0 T& Y, `
$ w8 T* H5 f; H% F* J
! f. e; ]9 P% |: M+ A7 E$ g/ T$ t i- /*模拟IIC工作时序*/
/ i+ v6 M1 M( q( r - void SDA_OUT(void)5 Z7 n) c; s; m5 C
- {/ ^4 j0 n" e G3 h1 r7 L9 P. [, r
- GPIO_InitTypeDef GPIO_InitStructure;( T5 q1 K/ M) w9 ~" q/ [- u1 D
- + @% Z- ?2 D9 C$ q+ t, n
- GPIO_InitStructure.GPIO_Pin=IIC_SDA_PIN;* |4 P' W& c& ^. `: j0 T7 n
- GPIO_InitStructure.GPIO_Speed=GPIO_Speed_50MHz;0 X! w6 _9 L) Z D& L" b
- GPIO_InitStructure.GPIO_Mode=GPIO_Mode_Out_PP;
/ q+ `% V7 V+ g$ ]0 ~" N# H - GPIO_Init(IIC_SDA_PORT,&GPIO_InitStructure);& i8 e. ]0 r$ z, k: v
- }
; _) e" z' W; j+ j8 z! t) u - void SDA_IN(void)+ N( y# [, B/ b7 Y' n$ a
- {
. D( d, }# P: c% \. r - GPIO_InitTypeDef GPIO_InitStructure;
- V; I0 f" S; S4 F e3 n8 n -
% K5 R1 o9 b, v, ?2 c B - GPIO_InitStructure.GPIO_Pin=IIC_SDA_PIN;
8 I. P: P' t5 A. A - GPIO_InitStructure.GPIO_Speed=GPIO_Speed_50MHz;. ~ S; C4 R' y& I& b
- GPIO_InitStructure.GPIO_Mode=GPIO_Mode_IPU;
2 ] }% N: D" z - GPIO_Init(IIC_SDA_PORT,&GPIO_InitStructure);$ a X$ G- u/ l4 r j8 b( M
- }; ]7 Y/ ^5 ?6 Z
- void IIC_start(void) //起始信号" }% B" E, k! n0 V, u) v3 B
- {
) B0 ~& G2 L/ C - SDA_OUT();
9 S) r. l8 E' D* K' R - IIC_SDA=1;' X2 y, ~1 q& D k7 h+ H5 U, B
- IIC_SCL=1;5 O+ R# m% ?/ ~6 c* s
- delay_us(5);) B5 E7 S. Z4 ^' M# o% k k8 U
- IIC_SDA=0;
! h3 c0 [2 Z" e - delay_us(6);
% Z! g& a2 B/ v1 G( P - IIC_SCL=0;
7 S, i4 O- w4 o5 X% @3 B - }
4 |: J& }' z8 o - void IIC_stop(void) //终止信号
- U3 Q" c1 o0 X. X& z, K - {
2 C. [8 X) t `6 E - SDA_OUT();+ [& D/ u- u5 b4 Z! w& C
- IIC_SCL=0;9 Y( j" a7 F# ]1 Y
- IIC_SDA=0;2 q; T- y0 P4 F$ P
- IIC_SCL=1;" s+ F' h0 i' {2 |4 ~
- delay_us(6);1 l- m( A. m9 f5 Y3 P8 c- S
- IIC_SDA=1;& Z2 _1 Z8 k, N0 L* m0 O3 R! T- w6 C+ x
- delay_us(6);( J6 S, a2 @# n7 t9 T
- }
& @3 y4 R, A a/ u2 {- J J
" x" I$ ?! O6 n* y6 M- X, ]6 O- //等待应答信号的到来,1接收应答失败,0接收应答成功
( A3 N- ^9 l% ~" J9 a: B4 } - u8 IIC_wait_ack(void)
2 C( ]9 L0 [4 H! L: ` - { P% W" s" \7 ]' X1 U% x
- u8 tempTime=0;
$ K2 H" {3 O8 e2 a - IIC_SDA=1;& G ^8 ^; ?( \6 Y5 H
- delay_us(1);& y% v" o1 c, z* [" p* X
- SDA_IN(); //SDA设置输入
4 S. b5 G' e% d0 ]; [, t$ Z - IIC_SCL=1;
1 R: A0 L% R1 |$ T - delay_us(1);
, a" H% d# U, P% t9 N - while(READ_SDA)
5 F: i& F! n: ~2 h1 Z - {
4 d) ?0 k" @$ z; @1 { - tempTime++;
0 w; g& l$ B5 X- @) j, J - if(tempTime>250) //接收应答失败
, Y4 [/ e: \( D8 W/ k8 Z, W - {7 k' R; d! e5 ]' O3 b
- IIC_stop();
* ^6 S" Q9 T- V( r3 g2 ]: Q - return 1;
% I8 Y5 V0 a# e* Y( n8 m - }1 O6 Y! H& q8 I! g& V5 a
- } A/ {1 Y6 `7 E, F7 T6 `3 V0 Y& `
- IIC_SCL=0;8 k R, Y! E: s- f6 g
- return 0;2 V& ^- m% q. y, ?" V
- }" s5 H7 m7 S! j* b+ m) W! S
- 5 X" E7 R/ Z( w/ S- Z9 k" C
- //产生应答信号$ v% M( l9 n6 ~' H3 z2 v% S: S
- void IIC_ack(void)0 F) N! u; u3 ^0 ^6 U/ @( j: J
- {
5 R0 a$ F( i6 G* |% z/ [5 \% E; _# j - IIC_SCL=0;
0 |+ m# h2 i0 x1 {4 T. t( t - SDA_OUT();
" j7 y4 S" T' s* j - IIC_SDA=0;
$ R# |; U* V% t6 B/ J - delay_us(2);
4 ~& L2 F- i$ D& a4 e - IIC_SCL=1;
3 }+ Q- T$ a! c k; g - delay_us(5);
) l% l8 e0 `: P9 }+ Z0 [ - IIC_SCL=0;
7 k. M/ k" e! y - }
$ h5 l" M- W5 O( F7 k9 P+ O6 H+ | - $ f5 H& Z% Y: r; H) Y4 w
- //产生非应答信号& `9 ?; h3 k/ S3 Y
- void IIC_noack(void)% J% }; L# ?& R0 e
- {: o# s w. R1 _* z* r* r* r
- IIC_SCL=0;
; I S! F' i$ U$ v( {* h2 q - SDA_OUT();( c: |2 l* a/ b; Z
- IIC_SDA=1;. y7 _& U9 g& J f
- delay_us(2);8 g8 I# ]! i! ^2 {) i
- IIC_SCL=1;
6 O F+ }& ^6 Q5 J' A8 v - delay_us(5);
; Q8 \% d) Q: H, v7 U3 O' K2 e& W - IIC_SCL=0;
' R1 Z- ~7 |8 x8 c1 k - }& ?- e+ n3 Z: x: i2 v, b2 e U
( s$ G) c4 F/ `+ d- //发送单字节信息- j7 g9 c% q/ }7 C+ w
- void IIC_send_byte(u8 byte) * Y0 Y) W l8 C7 s( W
- {
9 Q* I' q$ Q L# ?0 F* H; Z! F) W1 C - u8 t;9 w- R8 d- q; M( n
- SDA_OUT();7 B5 c9 d" |" L
- IIC_SCL=0; //开始数据传输0 g' y) ^' A+ y( _: e+ G. Z
- for(t=0;t<8;t++)& ^! G. w/ E- ?# U9 k" w$ ]! H
- {) o% m! F" Z( T n$ I
- if((byte&0x80)>0) //每一次发送最高位
6 W. W9 C7 N) ]* ^ - IIC_SDA=1;8 f- o2 t' _8 U7 e! W, q4 l
- else
4 R3 r' v) A* ^9 z" n: N s - IIC_SDA=0;/ M" M- A* d( M# B
- byte<<=1; //发送位左移到最高位& R0 V, [( K/ i0 F2 \
- delay_us(2);
3 d% J: F' `- C4 S - IIC_SCL=1;
6 S! `& |( ~& H. E f/ e5 w2 ^ - delay_us(2);
4 m$ o2 O: E) E8 k# ]& { - IIC_SCL=0;
, f/ T# V2 X, d5 T6 v: C" u - delay_us(2);
& m' C( ^# z5 t7 c3 X* u - }7 c8 F# M4 N' x' F% C" C( k
- }5 e+ H! y+ h0 b) v6 u6 |
) S! X1 ?9 N# h- F) h8 `% m- //读取单字节信息
. ]1 E( m7 D% L: ?, s) W4 ? - u8 IIC_read_byte(u8 ack): M3 O- ]) p5 z; A
- {# {: N. b. d6 c+ P' R/ f! `- y
- u8 i,receive=0;
1 [: ]* A) t- F6 i' Z( _6 X - SDA_IN(); //设置为输入& K: r! K1 C4 t/ C, V
- / u! d- X* f5 g
- for(i=0;i<8;i++). a+ U) X8 Z! j/ C( N/ p! n p: D
- {2 ? r4 T7 ~0 e) \! |
- IIC_SCL=0;9 a/ l( H0 f+ s( P! F
- delay_us(2);
( _; K: p' O' _2 a* O) t1 o - IIC_SCL=1;
0 ]6 _5 c* \% w+ o) k - receive<<=1;6 ?. H5 k) A& @3 r
- if(READ_SDA) % U2 q( X5 q2 c1 B' z. ^' v8 S. s
- receive++;+ g6 w* `) r; T9 O' O
- delay_us(1);
8 ~- q* X9 d; l# i& x" p6 u - }
5 {1 a: F; J% o" p - //读取完成后,发送应答信息# x. f$ P" P5 h" E- Q! D
- if(!ack)7 o& x& s% a- C) l
- {
3 h- c2 i! {" y+ l# B+ M - IIC_noack();, c; i6 l7 G! }, B' c
- }6 j3 F$ T( M: x
- else! G5 f1 m( s# W; I
- {( {, O8 G/ K8 i. U, Y) S4 b4 G
- IIC_ack();" X1 ]; {! g# j5 o6 E
- }) K: J% g7 T9 ]* X4 O
- return receive;6 N" T0 r5 k: Q+ G! ]( ?; H
- }
main.c
6 {+ U1 Y) F0 D$ L8 o3 ~9 F1 `" `! l8 j2 y
- #include "system.h"
" F: ]6 c1 z. g! c* {9 K' p0 w - #include "led.h"6 |) ? A6 a7 i& V* ]% p
- #include "SysTick.h"
; I3 i6 B# _: `$ u$ f - #include "usart.h"
d8 i1 `6 @+ @6 p' J4 W+ ~ - #include "24cxx.h"
6 q6 U( [% }$ @+ H6 A - #include "key.h"5 J1 w! N9 f' X7 E& p
- 2 B* U5 n$ ^7 X
- int main()9 Z( L. _' P1 p
- {5 ~$ g( I8 W7 O8 n! @
- u8 i=0;
2 p9 C' U* J2 Z! c; y3 s - u8 key;
" E/ m3 G9 S: A% R7 C - u8 k=0;
, U* C* K: Q/ y: [) @# H% a -
% _* x- w0 f" W: `$ T1 y - SysTick_Init(72);7 J' [/ ]: w) f1 S1 D2 J+ U
- NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);5 H4 r1 e2 V2 u; [% C
- LED_Init();
g7 @) D4 X$ c6 q$ V' U7 w5 J& y* g - USART1_Init(9600);
" J k1 a+ t' e f H, T; Y - KEY_Init();2 ~% j' {/ |3 ]
- AT24CXX_Init();
, Y8 C7 O0 _5 i4 y, h# z - while(AT24CXX_Check())! y+ {" E5 e9 N# M! C
- {
( L3 W( B9 L* z3 W ` - printf("AT24C02检测不正常\r\n");
* A7 k- T+ A' a: k, g - delay_ms(500);
]/ @. ]" M5 Z0 p; s5 m/ U - }
3 w" U' ?& ?# o - printf("AT24C02检测正常\r\n");
1 w3 L8 S9 a) g! q4 [ - 5 G$ E$ H4 M3 S, f" j
- while(1)' ]. M% V3 n! E/ w0 T o! }
- {9 H3 E( F( H2 U/ c, k6 Q/ T7 o
- key=KEY_Scan(0);
( K* c; u" N! S3 v7 q, C - if(key==KEY_UP)9 S0 n3 U6 R! S
- {
p- c6 P$ @ Z e - k++;
. i! V X3 p) G, I6 z( Y - if(k>255)3 i0 t) d* i8 z( R6 H) _" k1 Q3 m
- {
, i6 v% f* f& _8 e - k=255; `1 m- p; B0 Z/ @6 h
- }+ i B4 m ^; y3 U& V4 m
- AT24CXX_WriteOneByte(0,k);
) W' k* e4 w# }' E - printf("写入的数据为:%d\r\n",k);
. v* p6 _* ?0 X$ g/ X P7 d - }
3 p1 j2 s# \$ `- M - if(key==KEY_DOWN)
6 I& |$ t0 c/ S# E* _ - {) l, B" ^4 J" W3 Y D
- k=AT24CXX_ReadOneByte(0);
2 _, f' t5 m4 B- [& n1 B; Y+ y - printf("读取的数据为:%d\r\n",k);
/ R% `. C: f3 g" S! Q - }+ o4 l" B. X& f4 H7 Y
- i++;
% L( x% U( e* P; Q! _7 }" B J - if(i%20==0)
- r6 z+ r' j/ Z. g* o' U - {
! M! g/ P" I H* B4 I& r - led1=!led1;! Q' f% w1 O- v2 c
- }, X! g* ?% P( ?0 n/ M* P
- delay_ms(10);
3 e" A5 W$ J$ F% [9 x" g4 B- Y; [/ ` - }( d: a- Z$ e v8 D
- }
3、CAN通信
; j K( u6 Y% M0 h9 q8 k7 }3.1 CAN介绍
6 H. M8 ^; F4 kCAN(Controller Area Network),控制器局域网络,是ISO国际标准化串行通信协议。为了减少线束的数量、通过多个LAN进行大量数据的高速通信的实际需要,1986年德国电气商博世公司开发了面向汽车的CAN通信协议。CAN是国际上应用最广泛的现场总线之一,为分布式系统实现各节点之间实时、可靠的数据通信提供了有利的技术支持。3 P9 g" h+ A! `5 s/ Q
CAN通信只需要两个信号线,CAN_H和CAN_L,CAN控制器根据两根信号线上的电位差来判断总线电平。总线电平被分为显性电平和隐性电平,发送方通过使总线电平发生变化,从而将信息发送给接收方。
+ I2 Z/ y' [, O- t# o, ^8 G3 W* L( iCAN通信具备以下特点:% {6 C; o) P7 A; B$ \
1、 多主控制;
; F; w- W3 j" k0 E总线空闲时,所有单元均可发生消息,当两个以上的单元同时发生消息时,依据标识符(ID)决定优先级。ID并不是表示发送的目的地址,而是表示访问总线消息的优先级。两个以上的单元开始发送消息时,对消息ID的每个位进行逐个仲裁比较。仲裁获胜的单元继续发送消息,仲裁失败的单元停止发送进行接收工作。. Q: T$ x* D4 L, d* Q9 |/ B' G. d
2、 系统柔软性;9 u% Y: \4 [+ `; X1 Y+ t9 `
与总线相连的单元没有类似“地址”的信息,因此在总线上增加单元时,总线上的其它单元软硬件及应用层不需要被改变。
/ ^/ j; s! y+ m8 `4 s; ^3、 通信速度快、距离远;
4 S; `4 Q( A8 [最高1Mbps(距离小于40m),最远10km(速率低于5Kbps)。
+ `$ G+ Z# G4 W' L1 V4、 错误检测、错误通知和错误恢复功能;
- S! t. W. M2 F& w- K$ f8 K. I总线上的所有单元都可检测错误,出现错误的单元会立即通知其它单元,正在发送消息的单元检测出错误后,会强制结束当前的发送。强制结束发送的单元会不断重新发送此消息直到成功发送为止。2 \% v* U0 g" j
5、 故障封闭功能;
6 E8 q5 @$ \$ O) p7 Q+ f$ {9 f9 O可以判断出错的类型是总线上暂时的数据错误(外部噪声)或持续的数据错误(单元内部故障、驱动器故障、断线等)。当总线持续数据错误时,可将引起此故障的单元从总线上隔离。
; m" L( b- c% z( ]# r6、 可连接节点多;1 E8 M( c9 w7 g( B2 `: Y* p
可以同时连接多个单元设备,连接总数理论上无限制,但实际上可连接的单元数受到总线时延和电气负载的限制。降低通信速度,可连接的单元数增加;提高通信速度,可连接单元数减少。
! q) t P! f% ]( N7 u+ \7 s# N/ D
对于CAN通信的两种标准:ISO11898(高速)可以组建一个高速、短距离的闭环网络,该标准下总线最大长度40m,通信速率最高1Mbps,总线两端需各有一个120欧姆的电阻作为阻抗匹配功能,以减少回波反射。ISO11519-2(低速)可以组建一个低速、远距离的开环网络,该标准下总线最大长度1km,通信速率最高125kbps,两根总线独立不形成闭环,两根总线上各自串联一个2.2千欧的电阻。
+ R R1 k9 N B' T7 m在IS01898标准下,显性电平对应逻辑0,CAN_H和CAN_L压差为2.5V左右;隐性电平对应逻辑1,CAN_H和CAN_L压差为0V。在总线上显性电平具有优先权,只要有一个单元输出显性电平,总线上即为显性电平。隐性电平具有包容性,只有所有的单元都输出隐性电平,总线上才为隐性电平。
! n8 z" l0 X* j1 K# jCAN总线和CAN控制器之间需要一个CAN收发器将信号进行转换,通信主要通过5种类型的帧进行,分别为数据帧、遥控帧、错误帧、过载帧以及帧间隔。其中数据帧由7个段构成,分别为帧起始(数据帧的开始段)、仲裁段(帧优先级的段)、控制段(数据的字节数及保留位的段)、数据段(数据内容,0~8字节数据)、CRC段(检查帧错误的段)、ACK段(确认正常接收段)以及帧结束段(数据帧结束的段)。1 ~1 n, {5 ?" X9 M& O2 F1 L' }
; V4 I+ t) N4 `7 f
在STM32F1芯片中自带bxCAN控制器(Basic Extended CAN),基本扩展CAN,支持2.0A和B版本的CAN协议。目的是以最小的CPU负载,高效的管理大量传入消息,并按需要的优先级实现消息发送。
( S+ E# k3 y; M( [- h3 R/ Y% n% p4 D
5 y( @" C) G0 l, l2 S: M3.2 CAN通信配置步骤3 y$ n* w4 W0 E- H7 d2 v
使用库函数对CAN进行配置需要使用到库文件stm32f10x_can.h和stm32f10x_can.c,详细的步骤如下:
4 }9 _7 m0 i* s7 q- Z" f% i0 s1、 使能CAN时钟,将对应的引脚复用映射为CAN功能;# |9 e a) @1 u6 p T1 t
CAN1和CAN2都是挂载在APB1总线上的设备,其发送和接收引脚对应不同的IO口,因此在使能时钟后,还需要使能对应IO口的时钟,并将其设置为复用功能。配置代码如下:
. l( X( S9 m# Z- s' |$ f. f; j4 y% P* I
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, EANBLE);
! O" Z1 T1 q" ?# B0 d - RCC_APB1PeriphClockCmd(RCC_APB1Periph_CAN1, EANBLE);
' e. y+ k9 E0 J - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_11;
) g$ v% [6 M8 K% J& c, m6 A - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU; //上拉输入模式
3 T( k! b( p- M# O0 p9 u - GPIO_Init(GPIOA, & GPIO_InitStructure);6 N3 k! S/ P2 T |7 k0 W1 I
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_12;/ O! x! X& w H" C$ N9 D5 D
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //复用推挽输出6 w* p# g) f) j; Y' b
- GPIO_InitStructure.GPIO_Speede = GPIO_Speed_50MHz;
. k; _: L( V$ z - GPIO_Init(GPIOA, & GPIO_InitStructure);
2、 设置CAN工作模式、波特率等;6 K+ Y5 W& s& Z& T# P9 l& l; b# F' N
调用函数:uint8_t CAN_Init(CAN_TypeDef* CANx, CAN_InitTypeDef* CAN_InitStruct);
7 `- r, o- { ?- O参数CAN_InitStruct为结构体指针变量,其成员变量包含CAN工作模式以及波特率初始化的变量: ~ Y& T! ]2 k# _! T; ]
2 j7 b. B/ T2 x5 \
- typedef struct
5 r+ B4 o; w, Y% g" m [. t - {
% I3 W; i z1 s$ d7 {% z2 R$ H+ x - uint16_t CAN_prescaler; //设置CAN外设时钟分频
. l* H# U# i) R+ c - uint8_t CAN_Mode; //正常模式(CAN_Mode_Normal)、回环模式(CAN_Mode_LoopBack)、静默模式(CAN_Mode_Silent)以及回环静默模式(CAN_Mode_Silent_LoopBack)% C" N# U; R3 y4 b* b
- uint8_t CAN_SJW; //设置CAN重新同步时单次可增加或缩短的最大长度,可配置为1-4tp(CAN_SJW_1/2/3/4tp)
, ]' |" X' J3 j% E% K - uint8_t CAN_BS1; //设置位时序BS1长度,CAN_BS1_1/2/3/…/16tp
3 n) Y, g# I9 w6 n# k& g - uint8_t CAN_BS2; //设置位时序BS2长度,CAN_BS1_1/2/3/…/8tp
$ U% S( R Y" h - FunctionalState CAN_TTCM; //是否使用时间触发功能2 n: `/ D, w m# _4 D& K
- FunctionalState CAN_ABOM; //是否使用自动离线管理, x/ i' _( [, ^3 h, Z! C
- FunctionalState CAN_AWUM; //是否使用自动唤醒功能
( @" {+ s- x0 x' N1 u& O5 I - FunctionalState CAN_NART; //是否使用自动重传功能
/ }/ S' h4 j. B% t$ G% e - FunctionalState CAN_RFLM; //是否使用锁定接收FIFO
, e( ~' ? L0 g* w - FunctionalState CAN_TXFP; //设置发送报文的优先级判断方法,使能时以报文存入发送邮箱的先后顺序发送,失能时按照报文ID优先级发送" m" e- |' J. i" }' }
- }
' }9 S( b5 ]% y0 m. B5 `$ [CAN的波特率 = Fpclk1 / ((CAN_BS1+CAN_BS2+1)*CAN_Prescaler)
9 ?% j/ L: B( H0 z! H3、 设置CAN筛选器(过滤器);0 C! o4 X1 S3 a* F7 g8 K0 b; T
调用函数:void CAN_FilterInit(CAN_FilterInitTypeDef* CAN_FilterInitStruct);2 k+ Z, ]6 h" _* `; x: A3 q+ b
其中结构体CAN_FilterInitTypeDef的成员变量为:
2 Q( t. r6 o5 l" E& @5 T3 K5 ^& @# H
' r, ~4 E7 ]$ M) @6 S- typeder struct
" Z0 n5 c: ]4 W$ w! ~% ^3 | - {
: [/ h! ~7 l3 J - uint16_t CAN_FilterIdHigh; //存储需要筛选的ID高16位
. V6 {2 B, ]3 o# y - uint16_t CAN_FilterIdLow; //存储需要筛选的ID低16位( y% N! d7 ^/ b" G4 F
- uint16_t CAN_FilterMaskIdHigh; //存储需要筛选ID或掩码* _2 q6 l) o, v- ^ Y; b1 n
- uint16_t CAN_FilterMaskIdLow; //存储需要筛选ID或掩码
* B. L# c _, b. t# o# w! @ - uint16_t CAN_FilterFIFOAssignment; //设置报文被存储到那一个接收FIFO,FIFO, \7 |3 |# @% g, ^+ g
- 0或FIFO1! N% c; ^( q" {$ q* M
- uint8_t CAN_FilterNumber; //设置筛选器编号,0~27
" y* B6 i9 k8 P' o7 a - uint8_t CAN_FilterMode; //设置筛选器工作模式,列表模式(CAN_FilterMode_IdList)和掩码模式(CAN_FilterMode_IdMask)
) n7 Q7 g+ s7 x$ F - uint8_t CAN_FilterScale; //设置筛选器位宽,CAN_FilterScale_32bit及CAN_FilterScale_64bit
' R, U/ X$ v0 f - }
4、 选择CAN中断类型,开启中断;. ~9 ]# D! r, I& i
调用函数:void CAN_ITConfig(CAN_TypeDef* CANx, uint32_t CAN_IT, FunctionalState NewState);
& I7 f1 X6 ] d1 Z$ G, p$ e7 _0 Z5、 CAN发送和接收消息;
% W% T" X) c" D! R7 Y发送消息函数:uint8_t CAN_Transmit(CAN_TypeDef* CANx, CanTxMsg* TxMessage);
6 H- `3 z7 J/ L0 K0 { j其中结构体变量CanTxMsg包含的成员变量为:
$ ~* h1 P* W Z" ?, j7 S$ d9 b9 o, E' e
1 [) T l& Q1 D) y" B1 F- typedef struct
8 F8 |) K; g; S - {! e1 v) b P( A: ]. ?
- uint32_t StdId; //报文11位标准标识符,0~0x7FF
* _ K" s* Q8 h - uint32_t ExtId; //报文29位扩展标识符,0~0x1FFFFFFF
1 z1 X+ T9 h8 `, Z3 j- ] - uint8_t IDE; //扩展标志位,CAN_ID_STD(标准帧)和CAN_ID_EXT(扩展帧)
- g3 y+ i) A1 g6 i6 P - uint8_t RTR; //报文类型标志位,CAN_RTR_Data(数据帧)和CAN_RTR_Remote(遥控帧)
* G+ x8 Z& I, z$ p' D% L' d - uint8_t DLC; //数据帧的长度,0~8,当报文是遥控帧是DLC=0
5 l r- ^1 w" Z1 b* o - uint8_t Data[8]; //数据帧中数据段的数据
5 M4 b; x3 c- t( X9 R: q - }
1 [( }( S4 @6 N# o! I) L接收消息函数:void CAN_Receive(CAN_TypeDef* CANx, uint8_t FIFONumber, CanRxMsg* RxMessage); d; Q/ q0 m* z2 I
其中结构体变量CanRxMsg包含的成员变量为:0 p5 y$ T6 q) L" ~5 ]2 }4 J+ j
7 a/ l. y5 A8 G& M6 D ^+ y
- typedef struct0 t5 O7 _" L* E- ~" H& }0 Z
- {( R g8 E7 y) W4 q$ n' ^( P3 o
- uint32_t StdId; //报文11位标准标识符,0~0x7FF& L, F) T" }7 {# S+ h1 \* s2 X
- uint32_t ExtId; //报文29位扩展标识符,0~0x1FFFFFFF3 \" W0 q6 G# ~
- uint8_t IDE; //扩展标志位,CAN_ID_STD(标准帧)和CAN_ID_EXT(扩展帧)
) R) {0 M, U- f+ l. R - uint8_t RTR; //报文类型标志位,CAN_RTR_Data(数据帧)和CAN_RTR_Remote(遥控帧)7 C" M3 X7 |% U5 H- i
- uint8_t DLC; //数据帧的长度,0~8,当报文是遥控帧是DLC=0
. R" f) X n( y4 n) _ - uint8_t Data[8]; //数据帧中数据段的数据
& }( \7 Z- X$ A- B: S - uint8_t FMI; //存储筛选器编号,表示经过哪一个筛选器存储进接收FIFO的
" {7 m7 a0 J1 h - }
9 u* |" `+ \0 {' q/ s6、 CAN状态的获取3 e/ q$ K7 ^ ~" T: O
调用函数:CAN_TransmitStatus(); CAN_MessagePending(); CAN_GetFlagStatus();8 b2 b8 k$ A1 M' e, f
! W/ w* V4 d+ l c8 N7 x
3.3 应用示例* E+ K2 G; k3 R
STM32使用按键切换CAN1的通信模式(数据发送、接收),将数据通过串口打印出,详细的代码模块如下:: g& X- ~5 n" y0 h' @2 u7 Z
, q" J5 h' T& w! F) ]2 H$ J
can.h
3 ]3 v; ~6 m9 P+ K8 U. b" D& A6 K$ U8 t2 S2 E
- #ifndef _can_H
. p( S. W/ a: }2 ?9 @4 K9 R - #define _can_H) B! a: F y$ O2 N. t4 F5 j
- 3 i- i# J9 f7 z
- #include "system.h"' W3 `3 C. i( o* r; r) l5 N
-
5 \+ L2 r$ P1 w! p: M" S# ~
j @9 K" g) a4 b+ l1 @/ A& g; F2 c- #define CAN_RX0_INT_ENABLE 0 //使能中断
4 A3 g- ~4 ^" P& U m) y) o4 E - 6 X+ z/ s7 ], A" H2 d
- void CAN_Mode_Init(u8 tsjw,u8 tbs2,u8 tbs1,u16 brp,u8 mode); //CAN初始化+ y& V$ O" B6 L3 B6 V! h$ p W
7 W7 Z+ x1 y- A# q- k9 f- ^- u8 CAN_Send_Msg(u8* msg,u8 len); //发送数据5 l" F z5 H" v: S
1 m/ N+ w4 q' c& N `8 P- u8 CAN_Receive_Msg(u8 *buf); //接收数据
3 {* t3 j' w0 P$ Q& H+ E' j: K
0 y7 p/ q. S( _4 b; R1 G" S9 q+ a$ ~
6 O0 F R% t: }- #endif
can.c5 S& Q$ h( S/ X1 h( O
) m& y" n% F9 r3 i
- #include "can.h"
) k; ]1 y3 [3 E2 w# U - #include "usart.h"
, y2 R F3 h% w3 ` ]' _ - 4 I9 H- |9 B, v! E# F+ e4 R( z% K
0 i- I# i; X6 a1 z4 n1 J1 S6 n& x- void CAN_Mode_Init(u8 tsjw,u8 tbs2,u8 tbs1,u16 brp,u8 mode)
( I; B& B0 C! n+ k. D) G1 L: `) X' w - {7 s' P0 e& M. s: b3 Q8 _
- GPIO_InitTypeDef GPIO_InitStructure;
1 ^: G. O" n) v" L: }/ q; u: T8 ~ - CAN_InitTypeDef CAN_InitStructure;* L& j F. l" \( v, N0 W1 Y
- CAN_FilterInitTypeDef CAN_FilterInitStructure;
' F- {' ^7 N5 b: b) a' M6 G4 B! w! o - 5 a( X9 y3 ~; @" Q
- #if CAN_RX0_INT_ENABLE
! [1 `3 f# i# T - NVIC_InitTypeDef NVIC_InitStructure;
2 h) ?- K$ f% v' ?5 Z5 j+ J8 S5 q - #endif
# H- q: @2 ?) a% W2 f9 a6 F -
}0 }% }* `$ m3 d! h* U - RCC_APB1PeriphClockCmd(RCC_APB1Periph_CAN1, ENABLE);: }: r9 k+ H0 x& t* {; [
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE);
) \$ l5 v+ m6 C& u( m2 f" \ - ! ]4 d q" T- ~1 t; y! k
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_11; , P( v; [ z& _0 u7 @
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU;
5 J8 a: }$ e. J) ^8 ? - GPIO_Init(GPIOA, &GPIO_InitStructure); " U0 t9 x/ [* Y) [/ A
- 2 F9 _) |5 ^% L- ~" Q
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_12;
; F5 Y5 _) l, Y1 t - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;
0 u! r, N6 W0 R8 L% u ~9 i$ O: j - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
/ Z7 X1 b" a* u/ `3 K3 A, w5 e - GPIO_Init(GPIOA, &GPIO_InitStructure);3 L. q1 @/ S; E3 b# U
- 5 [5 ?& ^' e9 e, ]1 K
- CAN_InitStructure.CAN_TTCM=DISABLE;
" Q# U# ~+ L# _5 M - CAN_InitStructure.CAN_ABOM=DISABLE; 9 {+ u2 z3 N* R/ N
- CAN_InitStructure.CAN_AWUM=DISABLE;
! T) s7 B' e/ P3 l - CAN_InitStructure.CAN_NART=ENABLE; # J; l5 x( W0 v* J0 K. s+ v
- CAN_InitStructure.CAN_RFLM=DISABLE; m' K5 g' c. h6 l2 n
- CAN_InitStructure.CAN_TXFP=DISABLE; & ~+ z3 Z4 G/ F7 i
- CAN_InitStructure.CAN_Mode= mode; ' A4 N. o+ `1 d" _- f5 a
- CAN_InitStructure.CAN_SJW=tsjw; ' ^2 n; v1 J5 D6 j5 ]5 K) o
- CAN_InitStructure.CAN_BS1=tbs1;
) t# ~' t, s0 k% V - CAN_InitStructure.CAN_BS2=tbs2;
( t/ w2 h- y# T - CAN_InitStructure.CAN_Prescaler=brp; * I! U9 Z0 v) G; s& q( e
- CAN_Init(CAN1, &CAN_InitStructure);
$ Y) c, C, y& D3 A6 Y2 F y -
. Y, M. Y" I n7 D6 E - //ÅäÖùýÂËÆ÷$ a; X! y# H0 i; L+ ^3 c: R6 g
- CAN_FilterInitStructure.CAN_FilterNumber=0; + i5 m+ F$ [5 W' ?: C, p
- CAN_FilterInitStructure.CAN_FilterMode=CAN_FilterMode_IdMask; * ?7 c2 U5 i+ T. K
- CAN_FilterInitStructure.CAN_FilterScale=CAN_FilterScale_32bit;/ ?% u" V& e0 C$ H" [1 w
- CAN_FilterInitStructure.CAN_FilterIdHigh=0x0000;
' @! f+ u* B; k- a b; ` - CAN_FilterInitStructure.CAN_FilterIdLow=0x0000;
0 k% K' v$ M2 C& U* j; i! { - CAN_FilterInitStructure.CAN_FilterMaskIdHigh=0x0000;
8 L4 T! ?5 |5 E( y4 [ - CAN_FilterInitStructure.CAN_FilterMaskIdLow=0x0000; F/ z2 a/ D& J' t! p
- CAN_FilterInitStructure.CAN_FilterFIFOAssignment=CAN_Filter_FIFO0;, O0 S% u {7 O3 ?/ Z) _/ ^
- CAN_FilterInitStructure.CAN_FilterActivation=ENABLE; " i: L( q' r8 Z! x% ]8 B. X
- CAN_FilterInit(&CAN_FilterInitStructure);
2 {& {) ~* J e5 B" U' H- n2 S# r - ! i" V" P& t2 ~, F
- #if CAN_RX0_INT_ENABLE
# s! W9 _/ A0 I5 M m - CAN_ITConfig(CAN1,CAN_IT_FMP0,ENABLE);
* ?6 C$ k- U S1 ^6 T9 l3 u# ?& D - 5 X, B6 H$ q8 g* e
- NVIC_InitStructure.NVIC_IRQChannel = USB_LP_CAN1_RX0_IRQn;
( Q$ t: G7 B% z% F. f - NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1;
: b& T5 Z) Q: z. z/ E/ l! N8 P3 k" g - NVIC_InitStructure.NVIC_IRQChannelSubPriority = 0; / W3 u% ~/ q* ~4 x+ @
- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;1 m. T' f) r8 G) d( Y
- NVIC_Init(&NVIC_InitStructure);
! m. M% X. s: P0 H: G - #endif, \6 N2 J* z/ ^
- }. L6 C' f+ o/ f# B( o' w
/ H' Z0 a! ^0 Q9 G* w0 _, s; F- #if CAN_RX0_INT_ENABLE " T& X9 ?2 k1 T- c. y: L7 n! w
- 5 P! c. L1 y, ~( U
- void USB_LP_CAN1_RX0_IRQHandler(void)( P F# I( Z3 _" |6 J: n9 @
- {' d# T3 f) W$ G- o( Y& X" C
- CanRxMsg RxMessage;# [7 F1 q0 }$ ^& j4 C
- int i=0;* I H# a9 `, G0 v0 R& G( f
- CAN_Receive(CAN1, 0, &RxMessage);, E$ V5 a. I- m) B& ]5 F# y" g1 i
- for(i=0;i<8;i++)
/ K+ E6 l+ [" W( X# B ^8 y - printf("rxbuf[%d]:%d\r\n",i,RxMessage.Data<i>);
( V" j% G3 `# a/ i - }( o# Z4 \; ? q+ l: e
- #endif8 i4 I: S8 O. o i' J z
' {: s1 ~! e# A& O" G. u- u8 CAN_Send_Msg(u8* msg,u8 len): O7 l+ Q) w8 ~) K o1 Q/ ~
- { # p, |9 [2 v& P
- u8 mbox;
; p! U" N& G1 s) a! }" o - u16 i=0;. v$ `0 @! Y( k* |( n& n: \
- CanTxMsg TxMessage;8 M5 G4 N, T3 z' B
- TxMessage.StdId=0x12; 4 i( {; G; n6 C9 E- Y
- TxMessage.ExtId=0x12; 1 O M @! f, M* d, H% t
- TxMessage.IDE=0; * {% d1 L# t5 S5 X" g" C1 b9 Q
- TxMessage.RTR=0;
! ?% L2 Y! V- H* Z# ] | - TxMessage.DLC=len; * ?0 ^- Z/ E" R( q
- for(i=0;i<len;i++)
( \1 |2 O( Q" T) W+ k1 ]! | - TxMessage.Data<i>=msg<i>;
# G2 U1 P- J8 f5 v7 v% D2 ?+ c9 H - mbox= CAN_Transmit(CAN1, &TxMessage);
6 L9 ]. r1 C, ?, z& K* i2 o% | - i=0;# X/ N) ]5 z4 s
- while((CAN_TransmitStatus(CAN1, mbox)==CAN_TxStatus_Failed)&&(i<0XFFF)) i++;
3 S' w u7 w9 \/ J* M' s - if(i>=0XFFF) return 1;0 `& l4 e ^& l0 Y
- return 0; " ?) m4 {- Q" G2 u8 `0 n7 j
- }
F, @9 F; M/ g. T - ' J7 C n) t2 z0 y% H% Q
- u8 CAN_Receive_Msg(u8 *buf)
9 @9 N4 |, P9 Q6 Y" y4 X' u. A - { 4 C, w! B; B$ V0 i
- u32 i;
- R; n) q" X; k - CanRxMsg RxMessage;
1 Q& O" e( d5 i# g6 k: m - if( CAN_MessagePending(CAN1,CAN_FIFO0)==0)return 0; 9 T) v, M+ h J* E9 \. i+ R
- CAN_Receive(CAN1, CAN_FIFO0, &RxMessage);/ y7 }1 W3 Z3 L0 T1 H" |5 l
- for(i=0;i<RxMessage.DLC;i++)- K& |" E! P( h! [: T
- buf<i>=RxMessage.Data<i>;
: i7 H- a5 K6 D0 ^( I! C - return RxMessage.DLC;
+ G, \7 t, X1 L$ q- E& k - }</i></i></i></i></i>
main.c7 T* q0 W0 @0 n
' n t! o6 k. A+ V7 ~) Y- #include "system.h"+ |3 K( u: ~" p, M
- #include "SysTick.h"
' n G4 V8 v% b/ A# H& R/ U - #include "led.h"
% |/ w5 J$ X6 P7 r7 g! [ - #include "usart.h"* Y% D8 a# n7 b) p
- #include "key.h"/ E4 m/ L) A; W) ~
- #include "can.h"& s9 {4 J. }7 N( A, x( n, f3 |
( _! w1 a& Z5 z. m" ?! s% o- int main()
; v; h5 B& i1 L" q3 G/ @, J - {% P2 j8 e( A7 F" W
- u8 i=0,j=0;
7 \# \+ S7 D7 I- u1 ?. C/ n% ^$ l - u8 key;
% p; f2 h; `1 _9 \3 l% \& L - u8 mode=0;
' ~5 d8 w4 N# [( C9 W" h - u8 res;( l8 \/ t7 P' N6 h/ ?; ]
- u8 tbuf[8],char_buf[8];
6 g) V: Y$ W* X( |5 S3 M - u8 rbuf[8];
% h! }) c5 B& j4 A - # B7 k0 N" c4 t
- SysTick_Init(72);5 Q. D# n* {/ f; V0 ?
- NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);
E% t( T+ c% ?6 M2 l+ A2 m - LED_Init();
" p7 F3 L1 B* { - USART1_Init(9600);
+ O- ]+ }& g1 _6 d) P* v - KEY_Init();
; ? c" i+ V% V; N - CAN_Mode_Init(CAN_SJW_1tq,CAN_BS2_8tq,CAN_BS1_9tq,4,CAN_Mode_Normal);/
: `& Q3 |. U! Q1 S4 Q9 V* P; z - 2 J3 q# d, P4 a& l6 e1 u! ^
- while(1)0 R* B8 M: h1 T2 x1 a( T
- {
2 X0 \+ Z9 @6 a$ E ?* _0 w0 r - key=KEY_Scan(0);/ \( V3 `: x" S- f
- if(key==KEY_UP) 8 d; y! e/ B9 \
- {
5 C; x" @+ s v y1 k e; A$ Z - mode=!mode;" o% p+ R+ i7 L: f8 ]
- CAN_Mode_Init(CAN_SJW_1tq,CAN_BS2_8tq,CAN_BS1_9tq,4,mode);; f3 G5 { t: M5 D M# f7 f3 M
- if(mode==0): A3 P0 W1 l! K) I7 x
- {+ o3 u8 L5 P4 [# o3 ^ d
- printf("Normal Mode\r\n");
) Q H1 w) j' c - }. w" E1 u2 T1 m& R a( N9 K
- else
# n6 ?* a1 c; h% e, V4 k - {7 P4 T0 Y9 R8 t8 T0 n
- printf("LoopBack Mode\r\n");! o+ `+ p4 ]" j- e1 R2 A+ S# Q
- }
8 _. g9 K* ^- f, i! C' S r; O# _" f- l - 3 W/ {! x- R9 V/ P
- }& K" w. S" i% f& g9 U2 Q9 N0 R
- if(key==KEY_DOWN)
! n3 _" v" X/ B1 e% A7 u0 b- D$ o! L$ _+ g - {' H" l; G$ k. V4 t7 y4 m
- for(j=0;j<8;j++)
/ D9 p% n8 Q3 `/ j# M+ l - {' A/ o/ C- V9 c& j0 h2 N
- tbuf[j]=j;
! Z9 h1 y+ T( ]. r$ M9 h - char_buf[j]=tbuf[j]+0x30;
8 w X- t& {0 Y2 f; T - }' X% A4 `1 R. C$ K
- res=CAN_Send_Msg(tbuf,8);- f, }% k* A3 r. X' k
- if(res)
2 W. K) e3 g7 R& G- g/ z6 Z - {: ?: T) m4 H# ]5 s5 h
- printf("Send Failed!\r\n");
5 u |- {7 [0 E4 e - }# _/ j n7 S/ H! o
- else
& m* G" |! J4 @# z( j- p4 S3 ^ - {
4 i2 \0 K0 q& S7 @# b - printf("发送数据:%s\r\n",char_buf);& O4 A+ p9 _' I
- }6 \: \! L+ \7 v4 v
- 4 U: y# }; h1 S1 a5 M9 R
- }( i$ {) ?1 D/ J' u
- res=CAN_Receive_Msg(rbuf);
5 P: _$ c! A; s - if(res)/ W; B) x- \0 a* r6 X, u' I/ h
- {0 e2 ~- j! O2 B6 ]4 z; c
- for(j=0;j<res;j++)
& K2 v! P+ u% O' N* ~ - {8 z. _* }, u( n
- char_buf[j]=rbuf[j]+0x30;
# w% s0 d& i2 P: m. ~ - } R, O- t$ [6 M" K7 [! W; x
- printf("接收数据:%s\r\n",char_buf);
/ G Q8 b6 F4 ]: X - }
* Q; b& Y' k" W# l - 3 L& H0 T* W6 g! k" Y2 P* n
- i++;
: b. Y5 \( D4 l1 c, S0 f9 N6 }: c+ c - if (i%20==0)1 k6 f c/ `% ]( X! I
- {
9 K9 h: h+ j! N; t4 z" O - led1=!led1;- {) H7 s- N1 d+ u
- }! B( ]+ `8 U0 n# A) p# w
- , d- V4 B4 M$ T8 n+ M2 O" X
- delay_ms(10);
1 @' _! B0 @) n4 D - }; I8 K& ]% c7 T3 ~' n! t
- }
! m! Q$ y1 G4 P5 l% }% ?
% L( r# I/ J1 d% T' j) G- u. q/ g+ h
% j7 n1 |0 F( H) K0 z% L. p% P+ q |8 w' s. B
|





 STMCU小助手
发布时间:2022-4-8 21:45
 微信公众号
 手机版