一.什么是SPI
6 B$ Z& }+ [& q0 f7 p* W9 bSPI是串行外设接口(Serial Peripheral Interface)的缩写,SPI是一种高速、全双工、同步通信的通信总线,被广泛应用在ADC、LCD等与MCU的通信过程中,特点就是快。
: }, V; h+ z5 @- g7 b: r
0 H0 G; U! F+ m3 O7 N6 s4 v, U二.SPI协议
9 I1 a" q) T1 d! ^- i- ~就像IIC、串口一样,SPI也有其通信协议,我们一般按照分层的思想来学习SPI的协议,主要分为物理层和协议层。
0 v' ?; h% o2 q6 a8 s7 G
, S W2 ~! x+ |物理层; ]; Z$ F: A& B; n3 @
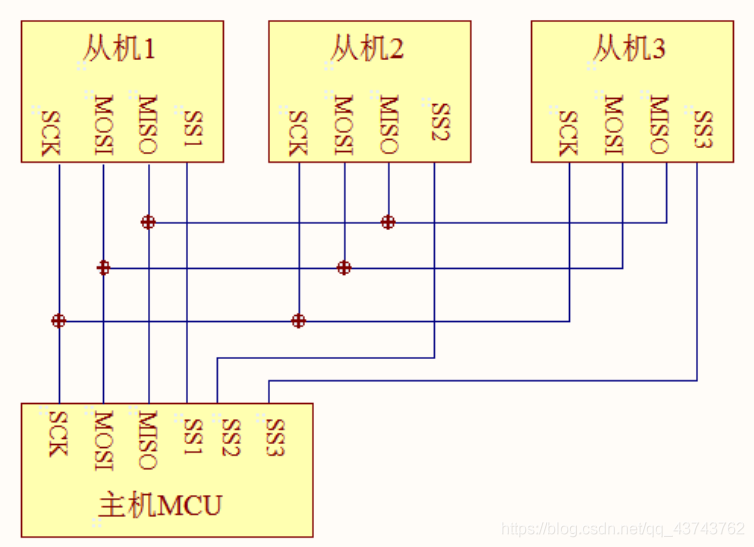
首先看一下SPI通信设备之间的常用连接方式,主机和从机之间通过三条总线和片选线组成:
( ?' L' s, J: V; ]: x- K* P$ y* v; _/ A5 `

4 a/ w9 g! o9 N* @8 q/ |" s! Z, w. I: n- G: ~9 `! I1 u# u
NSS:片选设备线,每个从机都有自己的一条单独的总线与主机连接,此总线的作用就是为主机选择对应的从机进行传输数据,每个从机与主机之间的NSS总线互不相干。SPI中规定通信以NSS信号线拉低为开始,拉高为结束。
- l( [7 C Y7 K4 Q$ H% ^8 z xSCK:时钟信号线,因为SPI是同步通信,所以需要一根时钟信号线来统一主机和从机之间的数据传输,只有在有效的时钟信号下才能正常传输数据,不同设备支持的最高传输频率可能不一样,在传输过程中传输频率受限于低速的一方。+ g5 s1 q% {% U C9 R0 c6 b7 L
MOSI:(Master Output, Slave Input),顾名思义,MOSI就是主机输出/从机输入,因为SPI是全双工的通信总线,即主机和从机可以同时收发数据,这样的话就需要俩条线同时分别负责:主->从和从->主这俩条传输线路。而MOSI就专门负责主机向从机传输数据。
1 E3 V; j |: OMISO:(Master Input,, Slave Output),与MOSI恰恰相反,MISO专门负责从机向主机传输数据。
& H f7 b6 j/ ?
2 g& n1 ^. X8 ^# v
, G. B: ^0 K' B协议层, |$ M; G# M( k3 h) Y1 \9 p5 [
和IIC一样,SPI协议层规定了传输过程中的起始信号和停止信号、数据有效性、时钟同步、通讯模式,接下来依据通讯时序图来剖析协议层的内容。5 B; g) M4 x- M1 E) q
; I5 d9 j4 ^# l. F* g- |
8 t' v' W, g; f- U
1.通讯时序图
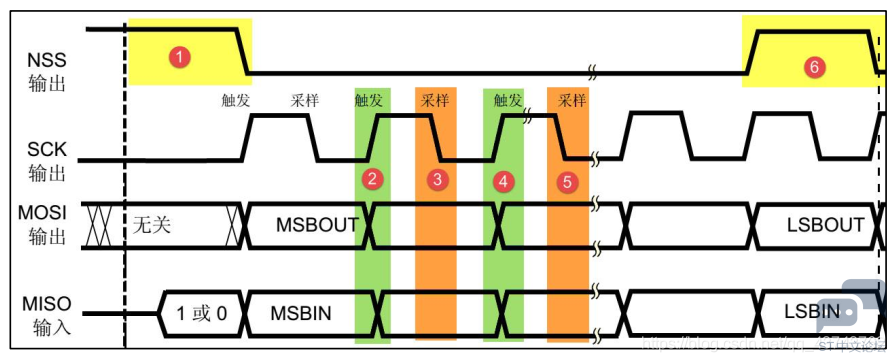
8 O3 M N0 k! l( }6 o: G/ P如图所示是SPI的一种通信模式下的时序图:
% h" |$ N7 S# s) ~
. t4 O) v. m/ N
% \, Q, ?8 h4 Y7 U* V; r所有的运作都是基于SCK时钟线的,SCK对于SPI的作用就像心脏对于人体的作用,SCK为低电平就代表心脏停止跳动。4 ~) |. t _* _, w' M
5 y& r* Y9 t f7 Y( G/ m8 j# h- M+ O8 P7 ]- c; i
2.起始和停止信号0 I* [) g7 T0 }7 m) R
前面物理层说过,SPI通讯的起始和停止由NSS信号线控制,当NSS为低电平时代表起始信号,当NSS为高电平时代表停止信号。时序图中1和6部分代表起始信号和停止信号。7 p# U$ y' [* }3 m. h
7 t1 ^2 N0 M$ m" _- @9 e$ _* ~3.数据有效性( I' f4 V7 ^! Q4 q& {( q& p( F
SPI中使用MOSI和MISO来进行全双工传输数据,SCK来同步数据传输,即MOSI和MISO同时工作,在时钟信号线SCK为有效时对MOSI、MISO数据线进行采样,采到的信息即为传输的信息。IIC中通讯中的数据是在SCL总线为高电平时对数据采样,SPI中数据的采样是在SCK的上升沿或下降沿时进行的。图示模式中3和5部分就是对数据进行采样的时刻,可以看出图示中数据是在SCK的下降沿进行采样的。MOSI和MISO的高低电平代表了1和0。
' e1 P1 F* a8 G G7 m, S4 @( l" Z
4.通讯模式
+ m# B# ]% {- O/ ^( b1 ESPI有四种通讯模式,他们的主要依靠总线空闲时SCK的时钟状态和数据采样时刻来区别。这里就涉及到时钟极性CPOL和时钟相位CPHA的知识。
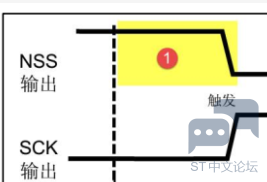
/ r" Z7 |, Y m% k* f) Q2 L+ g z7 b时钟极性CPOL:CPOL是指NSS总线空闲时SCK的电平信号,如果SCK为高电平,CPOL=1;SCK为低电平,CPOL=0。下面的这种情况CPOL=0.
- Q, V8 [ E& m; v$ `: T$ n" ^# p
' O+ P+ U: ^% l g3 @3 Y+ E- o
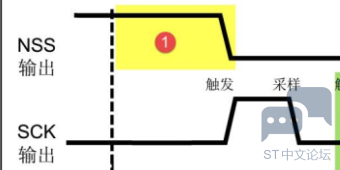
/ p. ^2 |- T7 j0 `# _5 H时钟相位CPHA:CPHA是指数据的采样时刻,SCK的信号可以看作方波,CPHA=0时会在SCK的奇数边沿采样;CPHA=1时会在SCK的偶数边沿采样。
, G2 f9 @/ M# l如图:NSS空闲时SCK为低电平,而且在SCk的下降沿(也就是第二个边沿)采样,所以这种通讯模式下CPOL=0,CPHA=1.7 K2 r& @. ]( y! J2 |* _4 x
$ ]* p: T$ r6 q
 0 f4 O* _! S4 y2 y6 e/ E
9 p8 B& `" u5 p8 S
四种通讯模式:所以,根据CPOL和CPHA的搭配可以得出四种不同的通讯模式,如下:. |# f' u# ?" n$ [3 t# Z; [
+ o8 V( P; x7 i+ z5 k5 l3 N
# a( Z0 r' f# y. a1 _5 w% h
( r9 q b. R, y8 b
6 S2 Y3 e1 M+ R. d4 a$ D7 z8 o# x% ^三.STM32中的SPI
6 d3 _* f* `, s1 ~5 M简介
1 L" F1 s* @1 f g kSTM32中集成了专门用于SPI通讯的外设。支持最高的 SCK 时钟频率为 fpclk/2
/ ~3 s5 H4 @) R/ q: ~ D(STM32F103 型号的芯片默认 fpclk1为 72MHz, fpclk2为 36MHz),完全支持 SPI 协议的 4 种模式,数据帧长度可设置为 8 位或 16 位,可设置数据 MSB 先行或 LSB 先行。它还支持双线全双工、双线单向以及单线模式。其中双线单向模式可以同时使用 MOSI 及 MISO 数据线向一个方向传输数据,可以加快一倍的传输速度。而单线模式则可以减少硬件接线,当然这样速率会受到影响。
' x }7 Y2 o* L& k, a) V
2 \) N1 ^1 Q0 z, f: l. x
$ G3 n, K7 Z; u2 K功能框图7 [) d+ z* o2 I: P
' A& F, K& ~4 H4 m( W& i$ E
% X' a, l8 {9 Z. e3 H& H% M' h9 \ L" m3 N. U2 o' h
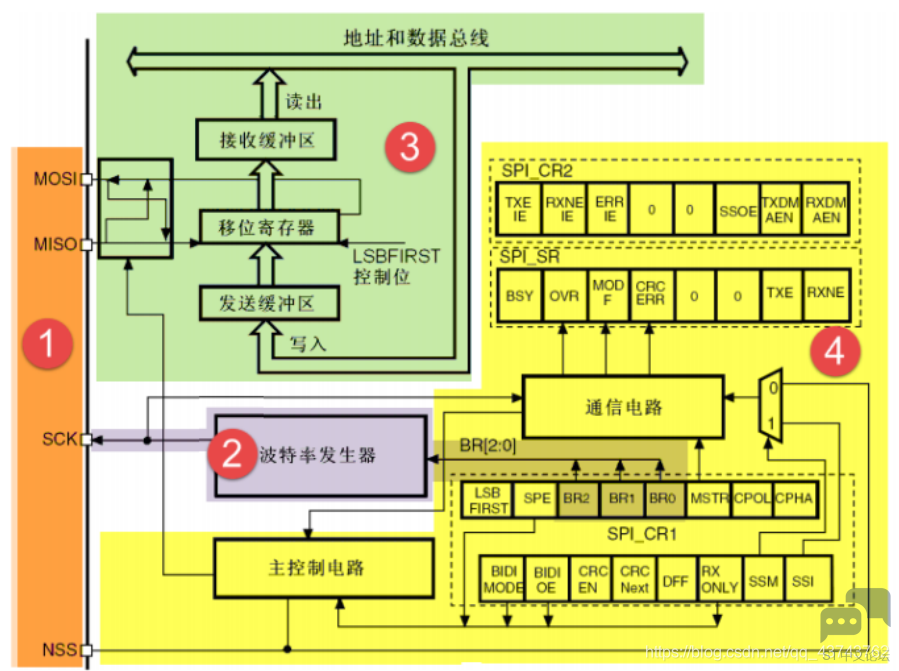
STM32中SPI外设的功能框图可以大体分为四部分,对应的1、2、3、4分别是:通讯引脚、时钟控制逻辑、数据控制逻辑、整体控制逻辑,下面进行一一分析。
9 U8 ~% H9 I- r: M1 O& {8 Z. n8 D) {4 \' ?7 n M2 b8 k
1.通讯引脚
% o' v" ?# S; S1 [9 E i6 cSTM32中有多个SPI外设,这些SPI的MOSI、MISO、SCK、NSS都有对应的引脚,在使用相应的SPI时必须配置这些对应的引脚,STM32中的三个SPI外设的引脚分布情况如下:
5 D! K# V4 m7 M# q& E5 @/ R, G7 N! ]
5 Q. E9 w# M: Z! g

3 a1 B5 z8 p5 K8 j }7 j: u
, ?) k* Z* u% r2 L& S; w根据他们的引脚分布知道SPI1是挂载在APB2总线上的,SPI2和SPI3挂载在APB1总线上,这挂载在不同的总线上的主要区别就是,APB1和APB2总线的时钟频率不同,导致三个SPI的通讯速率收到总线时钟频率的影响。而且SPI3的引脚的默认功能是下载,如果要使用SPI3,必须禁用这几个口的下载功能。
/ m# j4 _. F# p" |
* u2 F0 E5 {+ U6 J H& a; F- |0 n
- @! ~1 S4 p7 K2.时钟控制逻辑" t7 t6 E0 d4 r6 x
这一块的内容主要是配置SCK的时钟频率和SPI的通讯模式(CPOL和CPHA)。
9 l% C' \. k* o8 F) F2 X- ^时钟频率的配置:
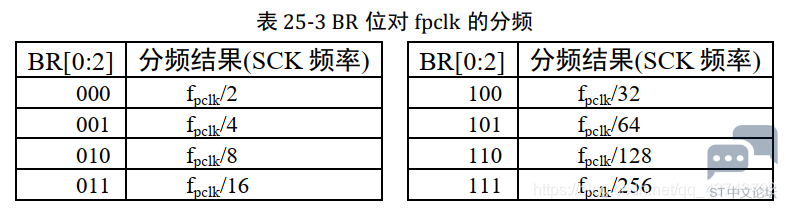
9 I' W: R* h9 B" N波特率发生器通过控制“控制寄存器CR1”中的BR[2:0]三个位来配置fpclk的分频因子,对fpclk分频后的频率就是SCK的时钟频率,具体配置如下图所示:& P, X' c2 t& g4 j" Q
3 T* s% e+ i! P# i V, K" {! x" K4 M1 s& B, T! E
0 |6 m- I! M9 S4 b5 b
; s. k! E, @8 }6 Q(PS:fpclk为对应SPI挂载总线的时钟频率)" K& u2 z3 ~- ?# N, W
通讯模式的配置:1 E5 M1 f$ m% t- Q
通过配置“控制寄存器CR”中的CPOL位和CPHA位将通讯模式配置为上文所说的四种模式之一。
* h; ^' T! J9 d- J! R! l# E3 u" u/ ~6 I& r3 Z; @9 b
3.数据控制逻辑
2 k# q# ~ q; K( j7 t" h这部分主要控制数据的接收和发送以及数据帧格式和MSB/LSB先行,和串口通讯类似,SPI的收发数据也是通过缓冲区和移位寄存器来实现的。MOSI和MISO都与移位寄存器相连以便传输数据,下面具体说明一下主机发送数据和接收数据的流程。当发送完一帧数据的时候,“状态寄存器 SR”中的“TXE 标志位”会被置 1,表
" j% s* |" ~# z+ {& y s5 p0 c示传输完一帧,发送缓冲区已空;类似地,当接收完一帧数据的时候,“ RXNE' h2 ~1 I# |$ S/ s
标志位”会被置 1,表示传输完一帧,接收缓冲区非空;
3 o7 B9 Z! P0 R/ `" x; i发送数据:
6 d; `2 x- r [ p( x9 Z: V地址和数据总线会在相应的地址上取到要发送的数据,将数据放入发送缓冲区,当向外发送数据时,移位寄存器会以发送缓冲区为数据源,一位一位的将数据发送出去。+ q. Z4 d/ O" D- v
接收数据:
' S- u6 l: b# {" W, s接收数据时,移位寄存器把数据线采样到的数据一位一位的传到接收缓冲区,再由总线读取接收缓冲区中的数据。2 ]) W. G# J; f3 P T5 W4 m, x
数据帧格式:
' ^6 O& X% T: O' p" v, ?通过配置“控制寄存器CR1”的“DFF为”可以控制数据帧格式为8位还是16位,即一次接收或发送数据的大小。( d, B+ Q' K- k( J) |6 n1 e
先行位:
) E! o4 C/ d: H; q: ~! a- P# Y! C; A通过配置“控制寄存器CR1”的“LSBFIRST 位”可选择 MSB(最高有效位) 先行还是 LSB(最低有效位) 先行。
5 c' P w+ y1 X# u6 E7 X4 Y5 d- b
4.整体逻辑控制
+ U" D3 p p. ^) O在外设工作时,控制逻辑会根据外设的工作状态修改“状态寄存器(SR)”,我们只要读取状态寄存器相关的寄存器位,就可以了解 SPI 的工作状态了。除此之外,控制逻辑还根据要求,负责控制产生 SPI 中断信号、DMA 请求及控制NSS 信号线,不过NSS信号线我们时一般是连接GPIO口,通过软件来控制电平输出,从而产生起始信号和停止信号。4 Z* o( l- R$ U/ E
! {( v6 u: {2 S
初始化结构体
" I6 \% `! |& d. W5 o; I库函数编程中几乎每一个外设的灵魂部分就是其初始化结构体了,初始化结构体中包含了外设运作的状态、工作模式、对象等重要信息,配置好初始化结构体后,通过初始化函数将初始化结构体中的信息写入相应的寄存器中。SPI外设的初始化结构体如下:
! a# J7 K' d0 A! Y% o1 K- typedef struct7 u' |/ `) x4 q; i' d
- {
& r5 H# \+ _. \ - uint16_t SPI_Direction; /*设置 SPI 的单双向模式 */6 h7 j- K5 U( r9 y" \9 a
- uint16_t SPI_Mode; /*设置 SPI 的主/从机端模式 */( `! ~3 R6 c. z- T" ]( i( A
- uint16_t SPI_DataSize; /*设置 SPI 的数据帧长度,可选 8/16 位 */
3 E1 A' v6 ?* {( q - uint16_t SPI_CPOL; /*设置时钟极性 CPOL,可选高/低电平*/
3 l- L$ q+ o/ q. k" g - uint16_t SPI_CPHA; /*设置时钟相位,可选奇/偶数边沿采样 */! n( X! n7 }% f. e6 R
- uint16_t SPI_NSS; /*设置 NSS 引脚由 SPI 硬件控制还是软件控制*/) Z$ b. ^5 |- G# Z) X5 z
- uint16_t SPI_BaudRatePrescaler; /*设置时钟分频因子, fpclk/分频数=fSCK */ t( {4 |) n. R% v$ g3 Y
- uint16_t SPI_FirstBit; /*设置 MSB/LSB 先行 */* E" Q8 |: i" s' G E2 \
- uint16_t SPI_CRCPolynomial; /*设置 CRC 校验的表达式 */
/ `. b! ]! i( X& P4 E7 l - } SPI_InitTypeDef;
- i- u* d0 |% U* W2 P' Q! M0 r' b
这些结构体成员说明如下,其中括号内的文字是对应参数在 STM32 标准库中定义的宏:
/ p: e$ B0 ?( P, [9 t4 O( f3 |/ V(1) SPI_Direction1 }; }( X1 {! r$ _: b# z+ z
本成员设置 SPI 的通讯方向,可设置为双线全双工(SPI_Direction_2Lines_FullDuplex),双线只接(SPI_Direction_2Lines_RxOnly),单线只接收(SPI_Direction_1Line_Rx)、单线只发送模(SPI_Direction_1Line_Tx)。
% G2 o9 K3 h/ e+ t C- m: h0 [" N(2) SPI_Mode
8 s% y- w" B- W6 C本成员设置 SPI 工作在主机模式(SPI_Mode_Master)或从机模式(SPI_Mode_Slave ),这两个模式的最大区别为 SPI 的 SCK 信号线的时序, SCK 的时序是由通讯中的主机产生的。若被配置为从机模式, STM32 的 SPI 外设将接受外来的 SCK 信号。
7 [! S" c7 p: ]3 y7 q- c( g(3) SPI_DataSize
/ C2 p! H) K( x9 J& X+ a9 G4 J本成员可以选择 SPI 通讯的数据帧大小是为 8 位(SPI_DataSize_8b)还是 16 位# Y4 G5 j' i& T& V) P
(SPI_DataSize_16b)。/ ^' G; c! P+ q, L
(4) SPI_CPOL 和 SPI_CPHA
& C* }# q. [" z# k; R# O9 P这两个成员配置 SPI 的时钟极性 CPOL 和时钟相位 CPHA,这两个配置影响到 SPI 的通讯模式,时钟极性 CPOL 成员,可设置为高电平(SPI_CPOL_High)或低电平(SPI_CPOL_Low )。时钟相位 CPHA 则可以设置为 SPI_CPHA_1Edge(在 SCK 的奇数边沿采集数据) 或SPI_CPHA_2Edge (在 SCK 的偶数边沿采集数据) 。8 E0 K5 T1 ^6 K: F& Y3 @( i
(5) SPI_NSS
; ^4 r# H/ J& q5 l m- J本成员配置 NSS 引脚的使用模式,可以选择为硬件模式(SPI_NSS_Hard )与软件模式(SPI_NSS_Soft ),在硬件模式中的 SPI 片选信号由 SPI 硬件自动产生,而软件模式则需要我们亲自把相应的 GPIO 端口拉高或置低产生非片选和片选信号。实际中软件模式应用比较多。
7 s7 t/ j' P) ]6 r$ Y$ R3 s(6) SPI_BaudRatePrescaler
' s$ b: t* S) @# a本成员设置波特率分频因子,分频后的时钟即为 SPI 的 SCK 信号线的时钟频率。这个成员参数可设置为 fpclk 的 2、 4、 6、 8、 16、 32、 64、 128、 256 分频。
5 s# S0 \9 f& y& t- c(7) SPI_FirstBit
, i1 u) s+ g9 G# k z+ J6 U所有串行的通讯协议都会有 MSB 先行(高位数据在前)还是 LSB 先行(低位数据在前)的问题,而 STM32 的 SPI 模块可以通过这个结构体成员,对这个特性编程控制。* J3 ?, y( C, \
(8) SPI_CRCPolynomial
' F% w$ _* X7 C0 `: v这是 SPI 的 CRC 校验中的多项式,若我们使用 CRC 校验时,就使用这个成员的参数(多项式),来计算 CRC 的值。/ H+ i* Z# H- s: ?8 {! [
2 F0 W& }8 b6 G$ Z. o1 ?1 O h# M5 n- ^( ]) R/ }: R0 y
初始配置函数4 P" d: x2 U( B
- void SPI_Config(void)
, d2 S* M6 K$ I; i c - {: g0 k9 u0 G, r% y. V5 Z R4 y
- /* 初始化SPI和相对应的GPIO口 */
. w2 l( J( K* c5 w) ]. B( F, q - SPI_InitTypeDef SPI_InitStruct;
# D' B; k" a3 G8 \8 j- N2 L - GPIO_InitTypeDef GPIO_InitStruct;
, A( y" u4 S4 _' J9 i& F/ E9 B - /* 打开SPI1和GPIOA的时钟 */3 N/ Z0 ?1 F E: {
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_SPI1 | RCC_APB2Periph_GPIOA, ENABLE);) x" Z* ?9 t6 X5 y7 P
- /* 将NSS配置为普通推挽模式 SCK、MISO、MOSI配置为复用推挽模式 */8 x: C& C- {8 R& Y3 D9 C ?* J
- GPIO_InitStruct.GPIO_Mode = SPI_SCK_GPIO_MODE;
* D" d8 B5 l% U9 `3 a - GPIO_InitStruct.GPIO_Pin = SPI_SCK_GPIO_PIN; D, Z* p2 U( w1 k$ { N
- GPIO_InitStruct.GPIO_Speed = SPI_SCK_GPIO_SPEED;
& K. Z" t4 k, w5 J6 t# [ - GPIO_Init(SPI_SCK_GPIO_PORT, &GPIO_InitStruct);
9 G3 |. O6 I e( c - , n+ s5 n" |2 c% Y* D4 |: Q
- GPIO_InitStruct.GPIO_Mode = SPI_MOSI_GPIO_MODE;1 v' _" Z* l' m4 ^6 @: \# k% g
- GPIO_InitStruct.GPIO_Pin = SPI_MOSI_GPIO_PIN;
. ]" h2 g5 }. U" J4 A* r - GPIO_InitStruct.GPIO_Speed = SPI_MOSI_GPIO_SPEED;
6 E j+ R6 H- e- m! w: [ - GPIO_Init(SPI_MOSI_GPIO_PORT, &GPIO_InitStruct);
5 T y5 H. {1 ` - 2 b2 v- j( v: x% f9 z& ~7 b
- GPIO_InitStruct.GPIO_Mode = SPI_MISO_GPIO_MODE;
. x) u& b7 e# |2 g2 A - GPIO_InitStruct.GPIO_Pin = SPI_MISO_GPIO_PIN;' H( V) G- m7 }( [
- GPIO_InitStruct.GPIO_Speed = SPI_MISO_GPIO_SPEED;
9 M" P' P8 i8 m8 C* g5 f# I+ r - GPIO_Init(SPI_MISO_GPIO_PORT, &GPIO_InitStruct);$ ]- M2 u% a3 a# r4 C( ^0 g
-
( Q7 U. ], I! v7 m0 ]1 f+ t- z6 L+ i - GPIO_InitStruct.GPIO_Mode = SPI_NSS_GPIO_MODE;. b6 \8 G: S/ E, M$ z1 j6 T
- GPIO_InitStruct.GPIO_Pin = SPI_NSS_GPIO_PIN;
4 z, l9 Y) Q$ N/ i' T4 ^- u - GPIO_InitStruct.GPIO_Speed = SPI_NSS_GPIO_SPEED;
i3 _% u3 @4 B7 d$ I- m - GPIO_Init(SPI_NSS_GPIO_PORT, &GPIO_InitStruct);
! U9 I$ f9 j, L; W9 [ - ( O# t4 X; v! Z6 m5 _
- /* 配置SPI为四分频、SCK空闲高电平、偶数边沿采样、8位数据帧、MSB先行、软件NSS、双线全双工模式,SPI外设为主机端 */
. K& T8 q) ~# R2 S. a. c3 K$ \! v3 Z& J - SPI_InitStruct.SPI_BaudRatePrescaler = SPIx_BaudRatePrescaler;5 d8 B; S8 I6 `( X, M+ S4 G4 e
- SPI_InitStruct.SPI_CPHA = SPIx_CPHA;+ L+ m1 h0 n) k0 H) G8 W1 Y, y
- SPI_InitStruct.SPI_CPOL = SPIx_CPOL;. e6 _5 W: a1 f
- SPI_InitStruct.SPI_CRCPolynomial = SPIx_CRCPolynomial;; X* h" ]+ J+ Q9 D2 |; H* G- @
- SPI_InitStruct.SPI_DataSize = SPIx_DataSize;
" `% A, A5 |# i# h! } - SPI_InitStruct.SPI_Direction = SPIx_Direction; H1 `* j+ R/ _
- SPI_InitStruct.SPI_FirstBit = SPIx_FirstBit;
8 C7 i7 h! T% c# }6 a - SPI_InitStruct.SPI_Mode = SPIx_Mode;
/ B" k/ e& s* H9 f/ } - SPI_InitStruct.SPI_NSS = SPIx_NSS;0 {' L' f$ r$ a/ w6 b( W& ~/ ?
-
]1 w7 H* c" D - /* 将SPI外设配置信息写入寄存器,并且使能SPI外设 */
7 v9 o: d. O. f1 q7 m - SPI_Init(SPIx, &SPI_InitStruct);
! J4 I7 |9 ^5 m' W - SPI_Cmd(SPIx, ENABLE);
9 I& P' Y5 U. f( [; }: K5 S$ m# w - /* 拉高NSS */; N& e( f: j- i- F6 g9 m+ g
- SPI_NSS_Stop();
! {* |* {, ?8 ? - }
' i) I' ]) I9 b. N - ' k- ] b) m1 @9 X# B
- }
% j) |: Z$ m: V' F% J
' v! y/ {0 w" s$ o这段代码中,把 STM32 的== SPI 外设配置为主机端,双线全双工模式,数据帧长度为 8位,使用 SPI 模式 3(CPOL=1, CPHA=1), NSS 引脚由软件控制以及 MSB 先行模式。 代码中把 SPI 的时钟频率配置成了 4 分频==。 最后一个成员为 CRC 计算式,由于我们不需要 CRC 校验,并没有使能 SPI 的 CRC 功能,这时 CRC 计算式的成员值是无效的。赋值结束后调用库函数 SPI_Init 把这些配置写入寄存器,并调用 SPI_Cmd 数使能外设。6 Q3 X1 s' e M
$ H! W! T/ I6 f7 \' o$ x9 @
4 C+ a6 _1 R; p2 U! X% ^
发送、接收一个字节
9 @% v! \' z: V- _- /* 发送一个帧数据,同时接收一个帧数据 */
- T3 R7 f* E0 Q$ p1 V- k7 N2 J - uint8_t SPI_SendData( uint8_t data)- v4 q2 c5 D. V) y; x6 g
- {
1 `% r9 I4 Y9 n/ Q6 Z - uint16_t timeout=0x2710; //10,000
1 n, V7 l$ C1 y) p, k0 B" \ - while(SPI_I2S_GetFlagStatus(SPIx, SPI_I2S_FLAG_TXE)==RESET) //寄存器的状态读取可以随时就行,这个不受SPI是否在传输数据的影响
3 W% c! e2 |& s O$ S - if((timeout--)==0) return printf("发送等待失败!\n");
" w. U9 H- w3 L- P1 c8 y! B; r# \
% V+ G, O8 ^+ N% M- SPI_I2S_SendData(SPIx, data);
5 @% g" b5 S7 L9 t" @" E2 E6 ] - timeout=0x2710; //10,000次循环无果后为失败
( Q: ^% F% f2 U! W& C - while(SPI_I2S_GetFlagStatus(SPIx, SPI_I2S_FLAG_RXNE)==RESET)) f" [* l4 E; z. u; O# t4 v+ @
- if((timeout--)==0) return printf("接收等待失败!\n");
/ E& K' d2 F3 H5 H* }0 z6 ?, W - A5 z+ A( N; @! N' ?3 F' d, o# g
- return SPI_I2S_ReceiveData(SPIx);
5 j, N: F8 p O: j3 r - }
( K8 L! V5 |1 j2 w+ J; p
5 l3 N9 n/ e1 N% t* p; k2 a
( }& L6 J0 R0 r7 O L/ ~2 J- /* 读取一个帧数据 */
% R6 n W# {4 h1 _8 ?" v2 M6 b - uint16_t SPI_ReadData(void). l% U) h% A# r. o5 k9 `
- {1 E* E, o9 l- x9 H
- return SPI_SendData( 1);//此时发送的值可以为任意值) i: U7 e- Z1 c- y7 G
- }( a# y+ S* O) T
- ) ?* k# @. ~- v) ]) N
发送数据前要等待发送缓冲区为空,靠TXE标志判断,所以开始的while循环是等待发送缓冲区为空,同时,等待接收缓冲区是否有数据,靠RXNE标志来判断,把接收缓冲区的数据作为返回值返回。由于发送和接收是同时进行的,而且要接收一个数据时必须在有效的SCK下,而只有发送数据才能产生有效的SCK,所以接收数据的函数时在发送数据的函数的基础上,将发送的数据设置为Dummy_Byte假数据来骗取有效的SCK。5 {/ I7 K% C# `: s6 f. e
1 j: A; K5 X$ x Q Z4 _' }0 d5 W3 |- h! Z' M6 W/ e
头文件. _# O6 B# n7 K5 h+ C
- #ifndef __SPI_H
& C3 V. Q7 g2 B- U* r! ^ - #define __SPI_H$ n8 q. ?2 n0 Y1 x
" Z1 N! u j, n- #include "stm32f10x.h"
) g) ~$ g+ P/ h- E2 O* [) Q3 j
9 w4 s* R) l, T0 g- #define SPIx SPI1
; G) }* Q$ Y6 p- H$ E - #define SPI_Clock RCC_APB2Periph_SPI1' g; O" v* M: F" b2 K8 i4 m
- #define SPI_GPIO_Clock RCC_APB2Periph_GPIOA
8 P; O1 [! {) N- V% G* [
# ~" ^+ O# z9 o2 C: p
0 S q* l4 d2 b& i7 b, a- /* SCK/MOSI/MISO都配置为复用推挽输出,NSS由软件控制配置为普通的推挽输出 */, K$ h2 L7 m8 P/ F! b- M
- #define SPI_SCK_GPIO_PORT GPIOA( ]6 G* d8 D( |: b) S
- #define SPI_SCK_GPIO_MODE GPIO_Mode_AF_PP" P) K0 d. F8 H. }. }8 \* b9 H9 {
- #define SPI_SCK_GPIO_SPEED GPIO_Speed_50MHz0 @- ^: k) h$ z
- #define SPI_SCK_GPIO_PIN GPIO_Pin_51 C8 x5 E1 b" H! G9 N' h
4 O+ F- B" G5 z. @2 `5 w- #define SPI_MOSI_GPIO_PORT GPIOA
" Y# Y; h: x) p& R. N2 ^ - #define SPI_MOSI_GPIO_MODE GPIO_Mode_AF_PP
. D6 F) k5 F! }* J/ { - #define SPI_MOSI_GPIO_SPEED GPIO_Speed_50MHz
9 x# o' m W- ?) M- Q: H. T6 Z - #define SPI_MOSI_GPIO_PIN GPIO_Pin_7. k, _% {/ D6 ~" F0 b9 ~6 F8 k
- , }6 [* h; x+ q9 d2 }. n. Z
- #define SPI_MISO_GPIO_PORT GPIOA1 ]8 k; ~3 F0 C6 L
- #define SPI_MISO_GPIO_MODE GPIO_Mode_AF_PP' b0 E9 A5 R+ x. y8 T. P
- #define SPI_MISO_GPIO_SPEED GPIO_Speed_50MHz- R$ M8 |/ t/ U: j: h4 T7 [
- #define SPI_MISO_GPIO_PIN GPIO_Pin_6
; _; b8 p4 c' ?0 T1 q
" z$ K7 f2 n4 o& k) l9 r2 l2 r4 }- #define SPI_NSS_GPIO_PORT GPIOA7 h9 P% }0 d" w; j2 k4 K0 Y
- #define SPI_NSS_GPIO_MODE GPIO_Mode_Out_PP' i$ n- u# k: k0 }, l' W$ p- x6 S
- #define SPI_NSS_GPIO_SPEED GPIO_Speed_50MHz# d1 N+ k) R0 O9 _
- #define SPI_NSS_GPIO_PIN GPIO_Pin_4 //因为串行FLASH的CS引脚是PA4,SPI的NSS要和串行的一致2 l% }% g, G+ \. O0 w0 D/ ^0 _
" _8 T6 M! O( K4 v U3 e- /* 配置SPI信息 */) P. s* e) f0 j6 ]
- #define SPIx_BaudRatePrescaler SPI_BaudRatePrescaler_4//四分频,SPI1挂载在APB2上,四分频后波特率为18MHz; @! y: j" ]8 G! {" J( h+ n3 p, g
- #define SPIx_CPHA SPI_CPHA_2Edge//偶数边沿采样
1 o! w% o2 r# N% }& Y( f - #define SPIx_CPOL SPI_CPOL_High//空闲时SCK高电平: ~4 |% o/ @- h3 Q6 M8 h& N
- #define SPIx_CRCPolynomial 7//不使用CRC功能,所以无所谓
4 {2 m& |2 J7 I$ J' C - #define SPIx_DataSize SPI_DataSize_8b//数据帧格式为8位
8 G: g5 R' F S6 K7 _ - #define SPIx_Direction SPI_Direction_2Lines_FullDuplex( i5 h, p/ s2 D: m4 g+ q, I
- #define SPIx_FirstBit SPI_FirstBit_MSB//高位先行
& U, p- [: K4 X, l9 l - #define SPIx_Mode SPI_Mode_Master//主机模式
2 d) _/ J( x, K4 `/ X2 }, z- \ - #define SPIx_NSS SPI_NSS_Soft//软件模拟
, H7 _7 m, X* @$ L1 A: m
) R3 u' G O6 W. Q: m9 }% _- /***************************************************************************************/6 M/ W* Y P8 G d# {7 c+ R6 ]- Y. t
- #define SPI_NSS_Begin() GPIO_ResetBits(SPI_NSS_GPIO_PORT, SPI_NSS_GPIO_PIN)# n( ]) K+ O4 K+ n3 { u
- #define SPI_NSS_Stop() GPIO_SetBits(SPI_NSS_GPIO_PORT, SPI_NSS_GPIO_PIN)
+ h! T" v( a8 i& k9 c0 U* X - #endif /*__SPI_H*/- F& C( p1 {3 H1 K2 i2 d3 ]* m
5 K# r1 C4 G8 A- , c# j0 x" C2 k: w7 c$ J, J) ]' c9 M
————————————————$ Q# b, P; a! q0 m
版权声明:Aspirant-GQ! m+ N$ D$ A: g
如有侵权请联系删除
& Y" z |/ |/ j: u2 g8 F: S/ t. K' U3 R
; T. ~/ f1 q/ y h
2 n" {" |* a) H( V, ~; g" G |






 微信公众号
 手机版